Интеграция микро-подвесов на практике: как распределить бюджет SWaP, чтобы лёгкий аппарат мог нести нагрузку, видеть чётко и оставаться в воздухе
На этапе подбора полезной нагрузки чаще всего спрашивают: «сколько граммов весит этот подвес». Но то, определит ли конфигурация успех, зависит не от цифры в спецификации, а от того, сколько запаса грузоподъёмности осталось у аппарата и между сколькими устройствами этот запас нужно разделить. Платформу ограничивает редко сама лёгкость подвеса, а разница между доступным запасом нагрузки и реальным весом после установки.
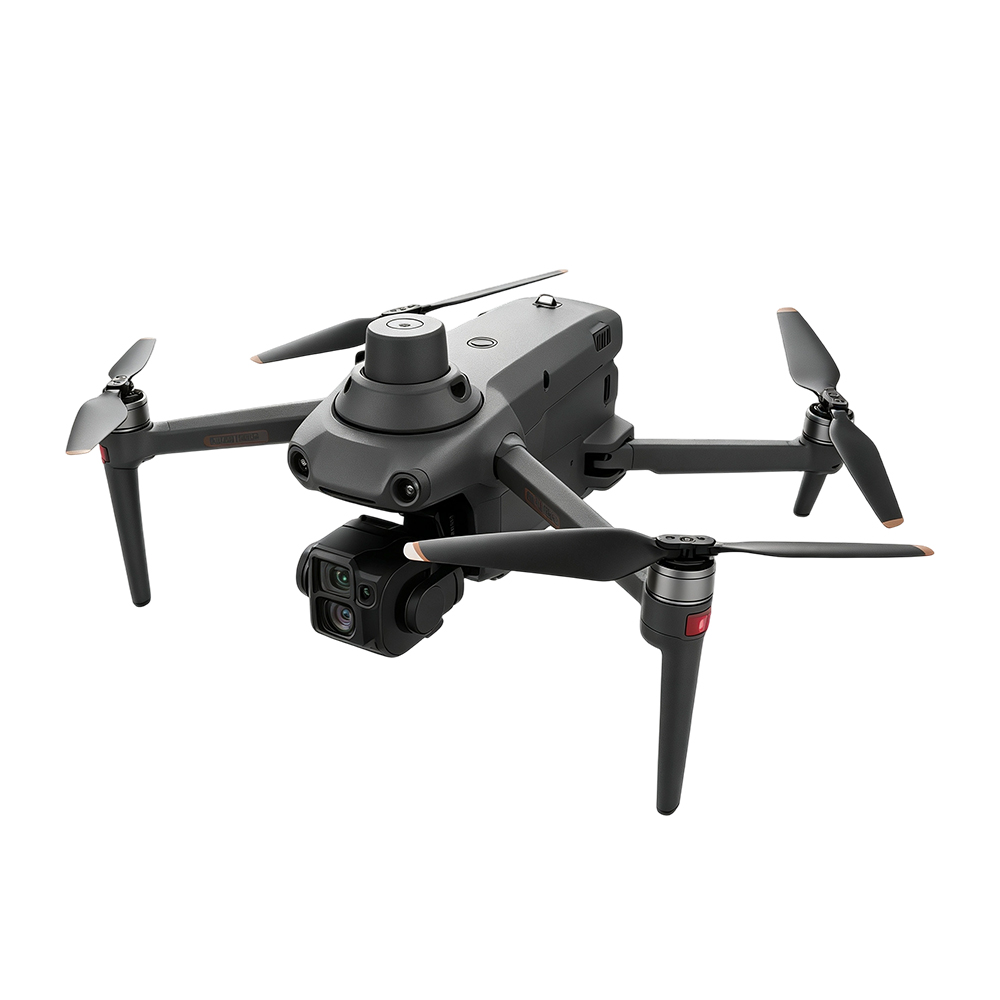
S220 PRO весит 1 860 г в пустом состоянии при максимальном взлётном весе 2 050 г, то есть на всё про всё остаётся лишь 190 г запаса. Распространённые в отрасли EO/IR-подвесы относятся к классу 2 кг, что напрямую выходит за этот предел и означает, что аппарат вообще не сможет взлететь. Ещё нагляднее сравнение с FY-VT04, аппаратом с вертикальным взлётом и посадкой схемы «летающее крыло»: 240 минут в пустом состоянии, 220 минут с нагрузкой 0,5 кг и 140 минут при 1,5 кг, то есть один дополнительный килограмм стоит 80 минут полёта.
В этой статье изложена полная логика интеграции микро-подвесов: как учитывать SWaP (габариты, вес и энергопотребление), почему вес по спецификации отличается от веса после установки, какой запас по питанию следует резервировать, почему чаще всего подводит тепловой режим, как работать с интерфейсами и юстировкой визирной оси, а также пять ошибок, которые чаще всего проявляются при вводе в эксплуатацию.
Обновлено в сентябре 2026 года. Материал подготовлен на основе открытых источников и измеренных данных интеграции.
Сначала ключевые цифры (объём рынка плюс реальные характеристики платформ, чтобы быстро решить, стоит ли читать дальше):
- Мировой рынок полезной нагрузки для дронов в 2026 году оценивается примерно в 13,6 млрд долл. США и, по прогнозам, достигнет 32,4 млрд долл. к 2033 году (CAGR 13,2 %, Persistence Market Research, отчёт от февраля 2026 года)
- Системы EO/IR — самая крупная отдельная категория нагрузки, около четверти рынка; платформы с нагрузкой до 25 кг составляют основную часть эксплуатируемых решений (тот же отчёт)
- Общий запас нагрузки у S220 PRO составляет всего 190 г (1 860 г пустой / 2 050 г максимальный взлётный), поэтому обычный подвес массой 2 кг не может быть установлен
- Кривая дальности FY-VT04: 240 минут пустой / 220 минут при 0,5 кг / 140 минут при 1,5 кг, то есть один лишний килограмм стоит 80 минут
- Разница между пустым и полным весом у 10-дюймового FPV: максимальная нагрузка от 2,5 до 3,0 кг, 30 минут пустым и всего 8–12 минут с полной нагрузкой
- Микро-подвес CGTD095 с двумя сенсорами: головка 104 г ±5 г, потребление в установившемся режиме ≤10 Вт, точность стабилизации ≤0,02°, габариты головки 58×57×79 мм, блок управления 59×55×24 мм
- Точность стабилизации напрямую переводится в вопрос «видно или нет»: один миллирадиан — это примерно метр смещения на километре, поэтому ≤0,02° означает около 0,35 м смещения на дальности 1 км
Что умеет микро-подвес: пять основных задач
1. Ночной поиск и спасение на лёгких аппаратах (обнаружение людей по тепловизору)
Поиск людей ночью — самый сильный аргумент в пользу микро-подвесов. Человеческий глаз и камеры видимого диапазона практически бесполезны после захода солнца, а тепловизор считывает температуру, а не свет, поэтому человек выглядит ярким пятном. Сложность в том, что подвесы, способные нести тепловизионный сенсор, обычно не маленькие, а аппараты, способные работать среди деревьев или в узких проёмах, не могут их поднять. Задача микро-подвеса — перенести тепловизионные возможности с крупных платформ на аппараты массой в несколько килограммов. Логика работы, описанная в материале о дронах для поиска и спасения в пустыне, по сути и опирается на этот перенос.
2. Инспекция с большой продолжительностью полёта (вес в обмен на время в воздухе)
При обходе трубопроводов, мониторинге лесов и пастбищ, осмотре береговой линии заказчик покупает не столько разрешение картинки, сколько площадь, покрываемую за один вылет. Согласно измеренной кривой FY-VT04, переход с нагрузки 1,5 кг на класс 0,1 кг экономит не несколько минут, а возвращает десятки минут полётного времени. Для инспекционных проектов с оплатой за квадратный километр эта разница напрямую определяет дневную выработку на один аппарат.
3. Совместная работа нескольких нагрузок (лёгкий подвес оставляет место для второго прибора)
Многие проекты не ограничиваются одним устройством. Подвес смотрит, громкоговоритель транслирует, а иногда нужно взять устройство сброса или ретранслятор данных. Запас грузоподъёмности фиксирован, поэтому если подвес забирает половину, из двух оставшихся приборов придётся выбирать один. Удержание подвеса в пределах 100 г отдаёт остаток запаса оборудованию, которое выполняет саму задачу. Комбинации из нескольких нагрузок, рассмотренные в материале о доставке дронами в отдалённые районы, упираются ровно в это же ограничение.
4. Определение координат цели (перевод точности стабилизации в «видно или нет»)
Обнаружение цели — лишь первый шаг, а выдача точных координат и есть результат работы. Перевод ≤0,02° в расстояние делает оценку наглядной: около 0,35 м смещения визирной линии на 1 км и примерно 0,7 м на 2 км. При таком уровне изображение не размывается из-за вибрации планера, цель удерживает стабильное положение в кадре, и последующие измерения дальности и расчёт координат приобретают смысл. Именно о том, как перейти от обнаружения к определению координат, рассказывает материал про сочетание тепловизора и зума в двухсенсорной схеме.
5. Работа в условиях высоких и низких температур
Для заказчиков на Ближнем Востоке и в Африке основная проблема не холод, а жара. Температура поверхности выше 50 °C в полдень в сочетании с подвесом, установленным в герметичном отсеке без вентиляции, приводит к срабатыванию защиты. Микро-подвесы потребляют меньше и изначально выделяют меньше тепла, что является естественным преимуществом в жарком климате. CGTD095 рассчитан на работу от -20 °C до +55 °C, хранение от -45 °C до +60 °C.
Весовой расчёт: данные спецификации — это не вес после установки
Сначала посчитайте, сколько запаса осталось у аппарата
Первый шаг перед установкой — выбрать не подвес, а посчитать запас грузоподъёмности платформы. В таблице ниже приведены реальные характеристики четырёх платформ, и различия между ними заметно больше, чем принято ожидать.
| Платформа | Предел нагрузки | Продолжительность полёта | Что это означает |
|---|---|---|---|
| S220 PRO | Максимальный взлётный вес 2 050 г, пустой 1 860 г, запас около 190 г | Максимальное время полёта 41 минута | Запас крайне мал, подвес должен уложиться в класс 100 г, всё, что выше, выводит за предел |
| FY-VT04, «летающее крыло» с вертикальным взлётом | Максимальная нагрузка 2,0 кг (пустой 11,8 кг) | 240 минут пустой / 220 минут при 0,5 кг / 140 минут при 1,5 кг | Запас достаточный, но предельная стоимость растёт по мере приближения к максимуму |
| 10-дюймовый FPV | Максимальная нагрузка от 2,5 до 3,0 кг | 30 минут пустой / 8–12 минут с полной нагрузкой | Нести 100 г и нести 2 кг — это две принципиально разные рабочие возможности |
| TS100 транспортный дрон | Максимальная полезная нагрузка 100 кг | 50 минут пустой / 10 минут при 100 кг | Запас избыточен, разница в 100 г несущественна, миниатюризация — не его проблема |
Последняя строка требует отдельного пояснения. Не каждой платформе нужен микро-подвес. Транспортной платформе класса 100 кг вроде TS100 эти 100 г не критичны, а установка микро-подвеса означает лишь потерю в характеристиках сенсора. Ценность миниатюризации сосредоточена в платформах с малым запасом, таких как S220 PRO, небольшие и средние FPV, а также лёгкие аппараты схемы VTOL. Логика распределения нагрузки на платформах VTOL с большой продолжительностью полёта рассмотрена в руководстве по FY-VT04.
Затем посмотрите, сколько забирает сам подвес
Второй источник ошибок находится здесь. Вес, указанный в спецификации подвеса, обычно относится только к головке и не включает блок управления, кабели, виброизоляторы и интерфейсный блок. В таблице ниже приведены реальные данные по линейке микро-подвесов: слева вес головки по спецификации, справа общий вес после установки, а между ними та самая разница, которую обнаруживают уже после монтажа.
| Модель | Вес головки | Общий вес | Разница | Габариты |
|---|---|---|---|---|
| CGTD055 | 55 г ±5 г | ≤90 г | около 35 г | 46×44×52 мм |
| CGTD070A | 80 г ±5 г | ≤105 г | около 25 г | 57×50×62 мм |
| CGTD070B | 90 г ±5 г | ≤128 г | около 38 г | 60×50×62 мм |
| CGTD090 | 80 г ±5 г | ≤122 г | около 42 г | 57×50×62 мм |
| CGTD095 | 104 г ±5 г (сервопривод 42 г ±2 г) | [требует уточнения] | по фактическому замеру | головка 58×57×79 мм, блок управления 59×55×24 мм |
| CGTT155 | 165 г ±5 г | 207 г | 42 г | 79×75×90 мм |
Возьмём для примера CGTD070B: головка весит 90 г, а всего в сборе 128 г, то есть дополнительные 38 г составляют более 40 процентов. Если общий запас платформы равен всего 190 г, этой разницы достаточно, чтобы рабочая конфигурация превратилась в нереализуемую. Перед установкой считайте всегда по фактически взвешенному весу в сборе, а не по данным спецификации.
Энергопотребление и тепловой режим: барьер, который чаще всего упускают
Потребление в установившемся режиме — не полное потребление
CGTD095 заявлен с потреблением ≤10 Вт в установившемся режиме при питании постоянным током от 10,8 до 26,4 В и 3 А. Распространённая ошибка расчёта — принимать это значение за полное. При запуске, при быстрой перекладке сервоприводов и в условиях низких температур ток заметно превышает установившийся режим. Если система питания рассчитана с запасом только под установившийся режим, в полёте возникнет просадка напряжения и подвес начнёт перезагружаться. Пусковой пиковый ток помечен как [требует уточнения] и должен быть запрошен у поставщика в виде измеренного значения на этапе подбора.
Жара в герметичном отсеке вызывает снижение мощности
Тепловой режим — вторая по частоте точка отказа. Электроника в герметичном отсеке, работающая с высокой скважностью в жаркой среде, подходит к порогу защиты и начинает активно снижать характеристики, что проявляется подтормаживанием картинки, потерей сопровождения, а в тяжёлых случаях полной перезагрузкой. Заказчики на Ближнем Востоке и в Африке сталкиваются с этим заметно чаще в летний период. Меры включают оставление канала конвекции вокруг подвеса, установку блока управления вдали от других источников тепла, а также проведение длительных наземных прогонов перед сдачей проекта, чтобы кривая температуры была известна до первого вылета.
Интерфейсы и стабилизация: после установки решение должно остаться работоспособным
Как выбрать один из трёх интерфейсов управления
CGTD095 поддерживает интерфейсы управления TTL, Ethernet и SBUS, и выбор зависит от полётного контроллера и архитектуры канала связи. Последовательный порт TTL проще всего и подходит для прямой выдачи команд с полётного контроллера. Сетевой интерфейс подходит для сценариев с одновременной передачей видео и управлением, обеспечивая лучшую пропускную способность и возможность расширения. SBUS может работать напрямую через канал приёмника, не расходуя ресурсы контроллера. Протокол интерфейса необходимо согласовать с разработчиком полётного контроллера ещё до закупки, поскольку обнаружение несовместимости на этапе установки обходится дороже, чем выбор неправильной модели.
Перевод точности стабилизации в вопрос «видно или нет»
Отдельная цифра ≤0,02° лишена ориентира, поэтому её стоит перевести в расстояние. Один миллирадиан — это примерно метр смещения на километре, а 0,02° соответствует 0,349 миллирадиана, то есть около 0,35 м смещения визирной линии на 1 км и примерно 0,7 м на 2 км. При таком уровне цель удерживает стабильное положение в кадре, а не дрейфует вместе с вибрацией планера. Если точность хуже на порядок, изображение на длиннофокусном конце будет непрерывно дрожать, и точность сопровождения с расчётом координат потеряется. Логика захвата у подвесов с ИИ-сопровождением изначально предполагает стабильную картинку.
Разбор полётов: пять ошибок, которые чаще всего срывают интеграцию
Ошибка 1: учли подвес, но не блок управления и кабели
Конфигурацию считали по весу головки, а при установке добавились блок управления, кабели, виброизоляторы и интерфейсный блок, из-за чего фактический вес превысил расчёт на 30–40 процентов, взлётный вес оказался выше предела или центровка сместилась назад.
Решение: составлять спецификацию по общему весу в сборе и взвешивать каждый элемент; на платформах с малым запасом резервировать более 30 процентов.
Ошибка 2: приняли установившийся режим за полное потребление
Систему питания рассчитали только под установившийся режим, пусковые пики просаживают напряжение, подвес перезагружается, картинка прерывается.
Решение: запросить у поставщика измеренный пусковой пиковый ток, рассчитывать линии питания по пику с запасом и предусматривать дополнительную компенсацию падения напряжения на длинных кабелях.
Ошибка 3: слишком мягкие или слишком жёсткие виброизоляторы
Слишком мягкие элементы усиливают низкочастотные колебания, и вся картинка раскачивается. Слишком жёсткие передают высокочастотную вибрацию прямо на оптику, изображение дрожит и теряет детали.
Решение: вынести частоту изоляции за пределы основной полосы вибрации планера, после установки записать видео в режиме зависания, покадрово проверить наличие ритмичных колебаний и при их появлении изменить жёсткость и повторить испытание.
Ошибка 4: жара в герметичном отсеке включает защиту
Подвес в герметичном отсеке без вентиляции через десять-пятнадцать минут работы летом включает тепловую защиту, картинка замирает или происходит перезагрузка.
Решение: предусмотреть в отсеке входное и выходное отверстия для создания конвекции, удалить блок управления от других источников тепла, а перед сдачей провести длительный наземный прогон с записью температурной кривой.
Ошибка 5: уход визирной оси без повторной юстировки
Визирную ось юстируют один раз при установке, а затем температурные циклы и вибрация постепенно её смещают, из-за чего систематическая ошибка измерения дальности и определения координат накапливается, оставаясь незаметной для оператора на экране.
Решение: включить повторную юстировку визирной оси в регламент обслуживания, на длительных проектах калибровать перед каждым переездом и после него, а в регионах с большими перепадами температуры дожидаться стабилизации температуры в отсеке перед юстировкой. Систематическое влияние смещения центра тяжести также нужно учитывать, пересчитывая его положение после установки.
Одной фразой
Ценность микро-подвеса не в самой по себе лёгкости, а в том, что сэкономленные граммы и ватты отдаются задаче, которая действительно важна: либо возвращают десятки минут полётного времени, либо освобождают запас под второе устройство, либо переносят возможность, ранее требовавшую крупного аппарата, на платформу меньшую, более дешёвую и менее заметную. Порядок расчёта такой: сначала подтвердить остаток грузоподъёмности платформы, затем учесть общий фактический вес подвеса, и наконец добавить блок управления, кабели и тепловую нагрузку.
Нам нужен ваш сценарий
Занимаетесь ли вы интеграцией, реализуете отраслевые проекты или строите собственные аппараты, пришлите описание вашего сценария, и мы бесплатно рассчитаем бюджет SWaP и предложим конфигурацию.
- Интеграторам FPV и лёгких аппаратов (нужно разместить несколько сенсоров на небольшой платформе) → подберём распределение нагрузки, исходя из вашего взлётного веса и требуемой продолжительности полёта
- Отраслевым интеграторам (инспекция, поиск и спасение, безопасность) → подготовим перечень установки «платформа + подвес + интерфейсы» с рекомендациями по питанию и охлаждению
- Производителям аппаратов (установка на собственные платформы, например VTOL либо тяжёлые модели) → поможем с сопряжением интерфейсов и проверкой установки; порядок поддержки описан в нашей программе для дистрибьюторов и поддержки проектов
Как откликнуться: оставьте сообщение на странице запроса с пометкой «бюджет SWaP для микро-подвеса», и техническая команда ответит в течение 24 часов. Консультация по подбору бесплатна.
Частые вопросы
Сколько полётного времени реально возвращает вес, сэкономленный на микро-подвесе?
Это зависит от платформы, универсальной формулы нет. Измеренная кривая даёт ориентир: FY-VT04 летит 220 минут с нагрузкой 0,5 кг и снижается до 140 минут при 1,5 кг, то есть один килограмм соответствует 80 минутам, причём предельная стоимость растёт прогрессивно, дорожая по мере приближения к максимальной нагрузке. На лёгких платформах контраст заметнее: 10-дюймовый FPV летит 30 минут пустым и всего 8–12 минут с полной нагрузкой от 2,5 до 3,0 кг. Конкретные значения рассчитываются по кривой «нагрузка — продолжительность» для данного аппарата, её можно запросить на этапе подбора.
Насколько вес по спецификации отличается от веса после установки?
Это зависит от модели и конструкции. В линейке микро-подвесов измеренная разница составляет от 25 до 42 г, то есть от 30 до 40 процентов веса головки, главным образом за счёт блока управления, кабелей, виброизоляторов и интерфейсного блока. Платформы с малым запасом, такие как S220 PRO с общим запасом всего 190 г, нужно рассчитывать по фактическому весу. Запрашивайте у поставщика данные взвешивания в сборе, а не только вес головки.
Что произойдёт, если рассчитать питание только под установившийся режим?
Типичный результат — при запуске и при холодном старте ток заметно превышает установившийся режим, напряжение питания просаживается, подвес перезагружается, картинка прерывается. CGTD095 заявлен с потреблением ≤10 Вт в установившемся режиме при 10,8–26,4 В и 3 А, но пусковой пик — параметр, требующий отдельного подтверждения. При проектировании питания запрашивайте измеренные пиковые значения и предусматривайте дополнительную компенсацию падения напряжения на длинных линиях.
Какому уровню соответствует точность стабилизации ≤0,02°?
Чтобы это оценить, переведите значение в расстояние. Один миллирадиан — это примерно метр смещения на километре, а 0,02° соответствует примерно 0,349 миллирадиана, то есть около 0,35 м смещения визирной линии на 1 км и примерно 0,7 м на 2 км. При таком уровне цель удерживает положение в кадре, и измерение дальности, расчёт координат и ИИ-сопровождение остаются осмысленными. Если точность хуже на порядок, изображение на длиннофокусном конце будет непрерывно дрожать, и сопровождение с расчётом потеряют точность.
Перегревается ли микро-подвес при высоких температурах легче?
Низкое энергопотребление, наоборот, даёт ему преимущество в жару: он выделяет меньше тепла и меньше нагружает систему охлаждения, чем мощные подвесы. CGTD095 рассчитан на работу от -20 °C до +55 °C и хранение от -45 °C до +60 °C. Фактический риск связан не с самим подвесом, а со способом установки: герметичный отсек без вентиляции или блок управления, прижатый к другим источникам тепла, приведут к включению защиты и снижению характеристик. Заказчикам на Ближнем Востоке и в Африке рекомендуется проводить длительный наземный прогон перед установкой.
Каким платформам подходят микро-подвесы, а каким они не нужны?
Наибольшую ценность они дают на платформах с малым запасом: S220 PRO с общим запасом около 190 г, небольшие и средние FPV (7 дюймов — нагрузка 1,5–2 кг, 10 дюймов — 2,5–3,0 кг, 13 дюймов — 5–6 кг, 15 дюймов — 7,5 кг), а также лёгкие аппараты схемы VTOL. Обратное тоже верно: транспортной платформе вроде TS100 с максимальной нагрузкой 100 кг эти 100 г не критичны, поэтому установка микро-подвеса лишь ухудшит характеристики сенсора, и лучше подойдёт модель более высокого уровня. Первый шаг подбора — определить, к какой категории относится ваша платформа.
Как выбрать между интерфейсами TTL, сетью и SBUS?
Решающий фактор — полётный контроллер и архитектура канала связи. Последовательный порт TTL проще всего и подходит для прямой выдачи команд с контроллера. Сетевой интерфейс подойдёт там, где нужны одновременная передача видео и управление, обеспечивая лучшую пропускную способность и расширяемость. SBUS работает напрямую через канал приёмника, не расходуя ресурсы контроллера. Главное — согласовать протокол с разработчиком контроллера до покупки, поскольку обнаружение несовместимости на этапе установки обходится дороже, чем выбор неправильной модели.
Отказ от ответственности: материал подготовлен на основе открытых источников и измеренных данных интеграции. Характеристики следует сверять с последней спецификацией поставщика и фактическими измерениями.