Подвес с паспортной мощностью 9,5 Вт: почему закладывать надо 32,4 Вт
Подвес редко не летает из-за того, что его характеристики недостаточны. Он не летает из-за того, что не сходится подключение. По частоте случаев первые три места занимают питание, видео и управление.
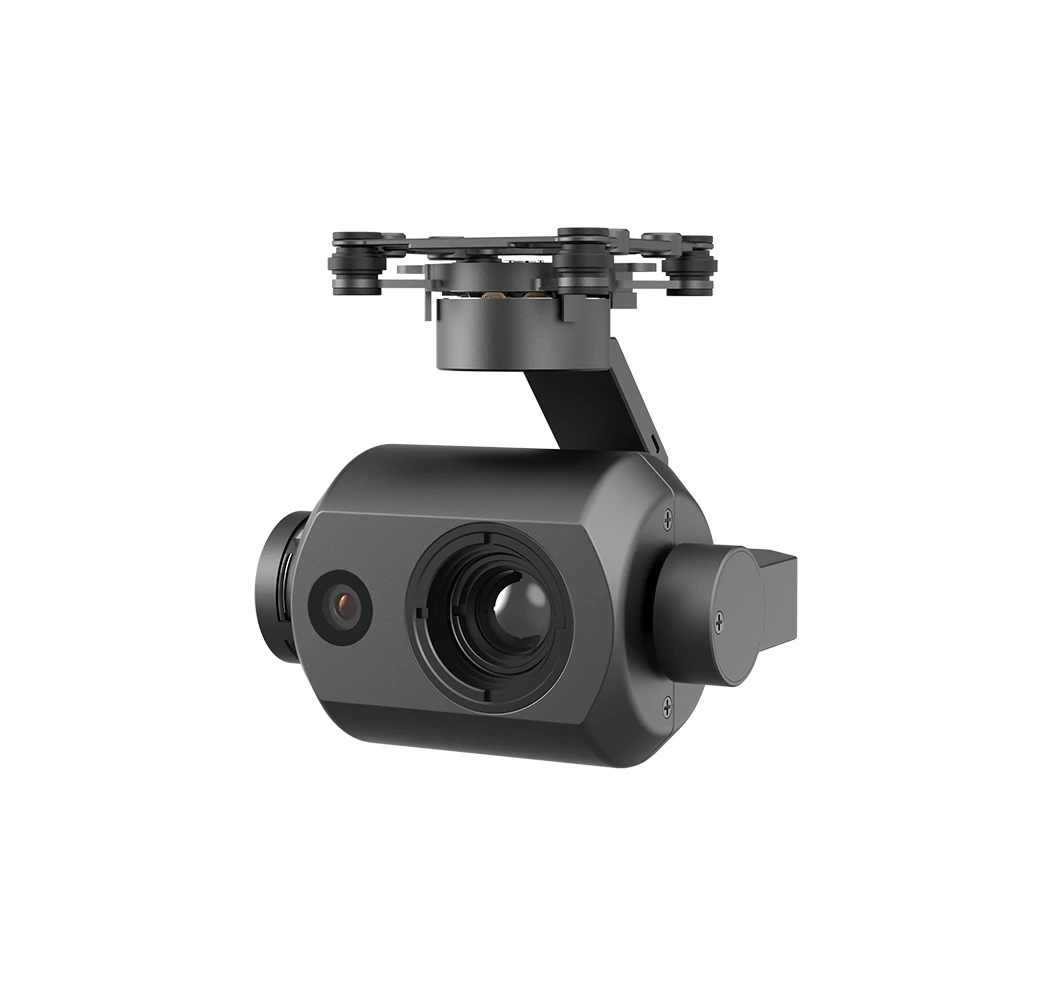
Питание идёт первым, потому что в нём спрятан разрыв, который легко не заметить. В спецификации PUTT215 потребление в установившемся режиме указано как ≤9,5 Вт, а требование по питанию — DC 10,8–26,4 В при 3 А. Умножьте 3 А на минимальное напряжение 10,8 В и получите 32,4 Вт, то есть в три с половиной раза больше паспортной цифры.
Эти два числа не противоречат друг другу. Они описывают два разных момента. 9,5 Вт — это то, что подвес потребляет, когда уже летит и держит картинку стабильно. 32,4 Вт — это то, что он потребляет в течение одной-двух секунд, когда включается, наводится на резкость и запускает тепловизионный модуль. Все три вещи попадают в один и тот же момент: двигатели трёх осей борются с потоком воздуха, удерживая положение, объектив зума перемещает линзы, а тепловизионный сенсор запускается. Ток подскакивает, а затем опускается ниже 1 А.
Стоит объяснить подробнее, почему скачок достигает такого уровня. Ток двигателя подвеса пропорционален сопротивлению, которое ему приходится преодолевать. Аппарат в висении не стоит на месте. Воздух постоянно давит на корпус, и когда налетает порыв, три двигателя должны в очень короткое время выдать обратный момент, чтобы удержать картинку, и в этот миг ток может быть в несколько раз выше, чем при спокойном висении. Объектив зума ведёт себя так же, когда перемещает линзы: двигателю приходится преодолевать инерцию линзоблока. Тепловизионный модуль концентрирует пусковой ток в первые несколько сотен миллисекунд после включения. Сложите три вещи вместе и получите те самые 3 А из спецификации.
Вспомните домашний кондиционер. На шильдике один-два киловатта, но пусковой ток компрессора намного выше рабочего, и именно поэтому автомат в старом доме часто срабатывает в момент включения. Питание подвеса устроено так же. Рассчитайте источник на рабочий ток, и он сорвётся при запуске.
Когда он срывается, подвес обычно ничего не сжигает, он перезапускается. Напряжение шины проседает, питание подвеса выходит за пределы рабочего окна, плата управления перезагружается, подвес возвращается в исходное положение, картинка гаснет. Когда напряжение восстанавливается, он поднимается сам, поэтому в поле видно «почернело, снова заработало, на следующем полёте опять чернеет». Такие перемежающиеся отказы искать труднее всего, потому что на стенде они не воспроизводятся.
В этом и заключается ловушка. При отладке на стенде объектив никогда не проходит зум рывком, а тепловизионный модуль не запускается на полную нагрузку, поэтому источник кажется более чем достаточным. Проблема проявляется только после взлёта, когда оператор тронет зум.
Есть очень простой способ поймать это заранее. На стенде прогоните подвес через непрерывный зум с одновременным переключением на тепловизор и следите за кривой напряжения на входе питания подвеса осциллографом или источником с записью напряжения. Если он выдерживает оба воздействия, не проваливаясь ниже 10,8 В, в воздухе почти наверняка всё будет в порядке. Десять минут здесь дешевле, чем день диагностики после посадки.
Поэтому источник нужно рассчитывать на пик, а не на установившийся режим. Когда в спецификации указано 3 А, это значит, что путь питания должен выдержать 3 А, а не то, что подвес постоянно потребляет 3 А. Разводка под 1 А экономит немного веса в кабеле и разъёмах, но экономит она запас.
Другой край окна питания, наоборот, удобен. 10,8–26,4 В точно покрывает диапазон напряжения литиевых батарей от 3S до 6S (заряженная 3S даёт 12,6 В, 6S — 25,2 В). Большинство мультироторов могут запитать подвес прямо от основной батареи, без дополнительного понижающего модуля. На одну ступень меньше — это меньше веса и на один разъём меньше, который может ослабнуть или начать пропадать. Дополнительная обработка нужна только платформам, напряжение батарей которых выходит за пределы этого окна.
| Модель | Диапазон питания | Потребление в установившемся режиме | Пиковая мощность (10,8 В × 3 А) | Вес |
|---|---|---|---|---|
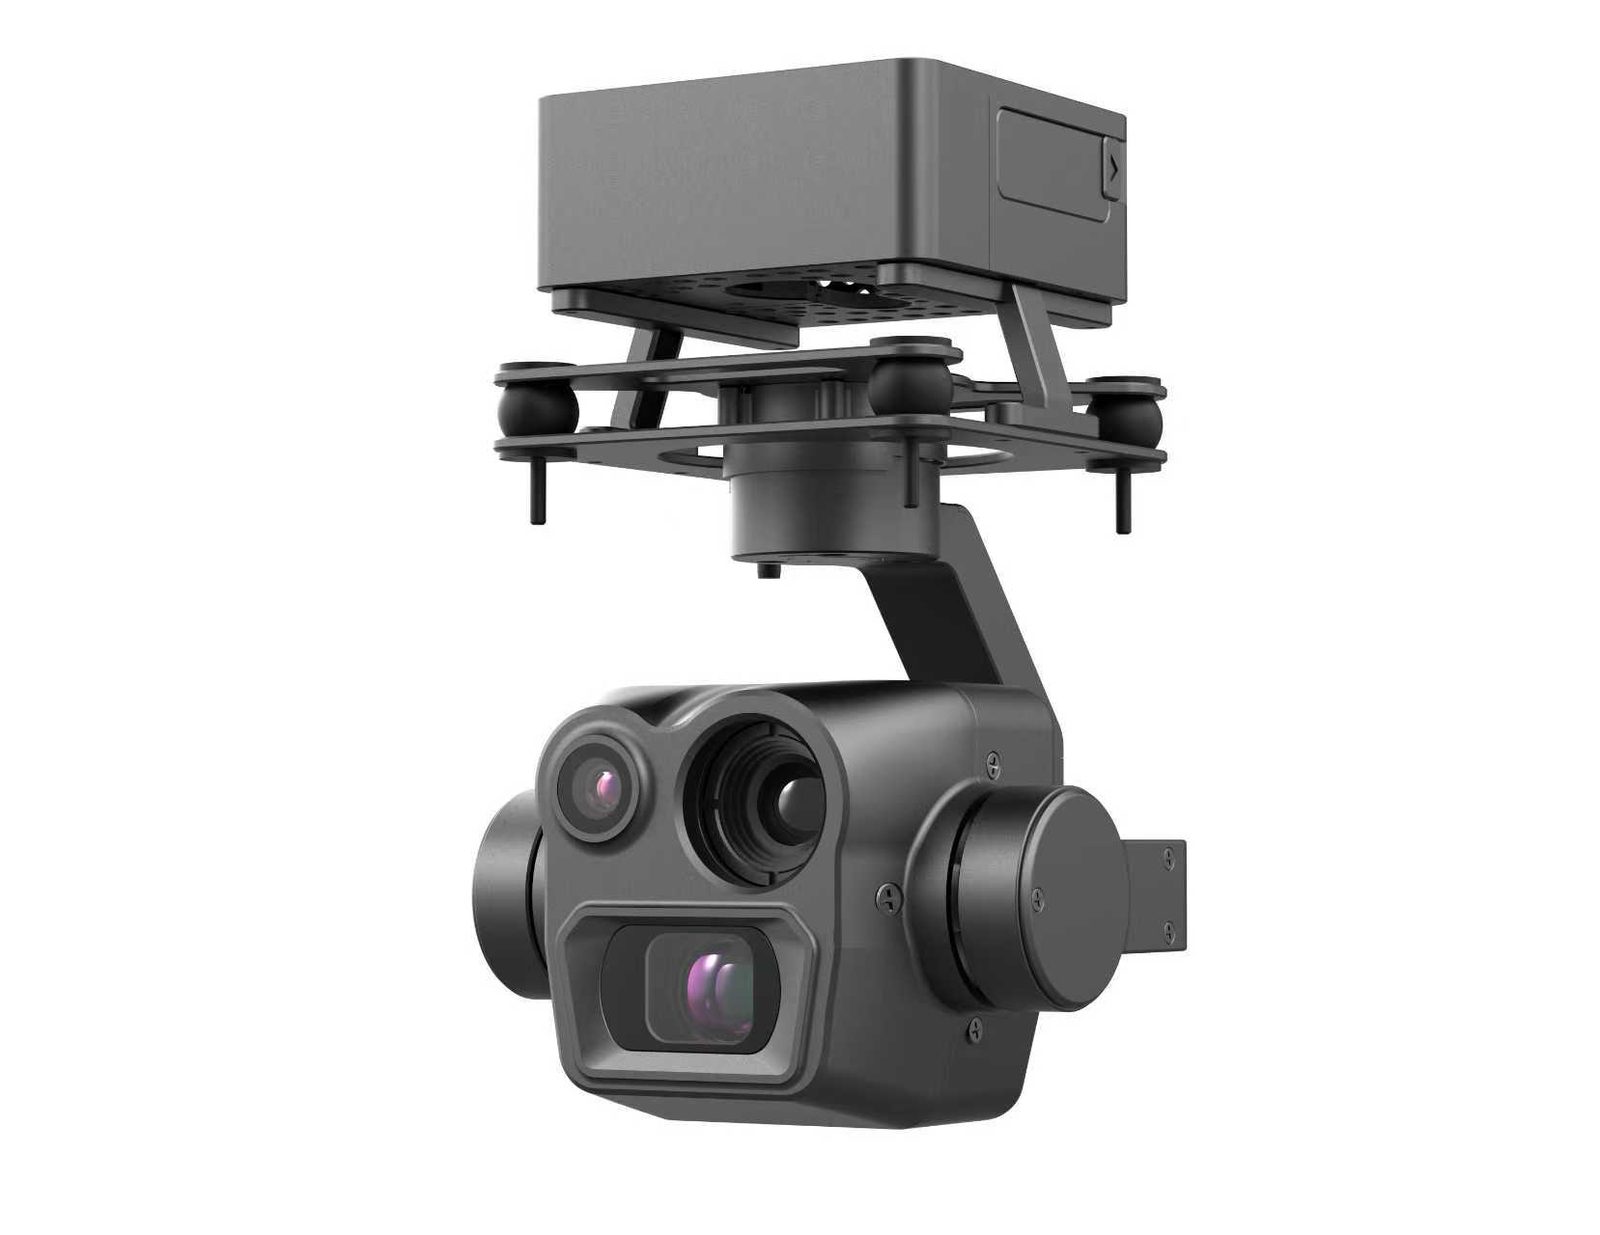
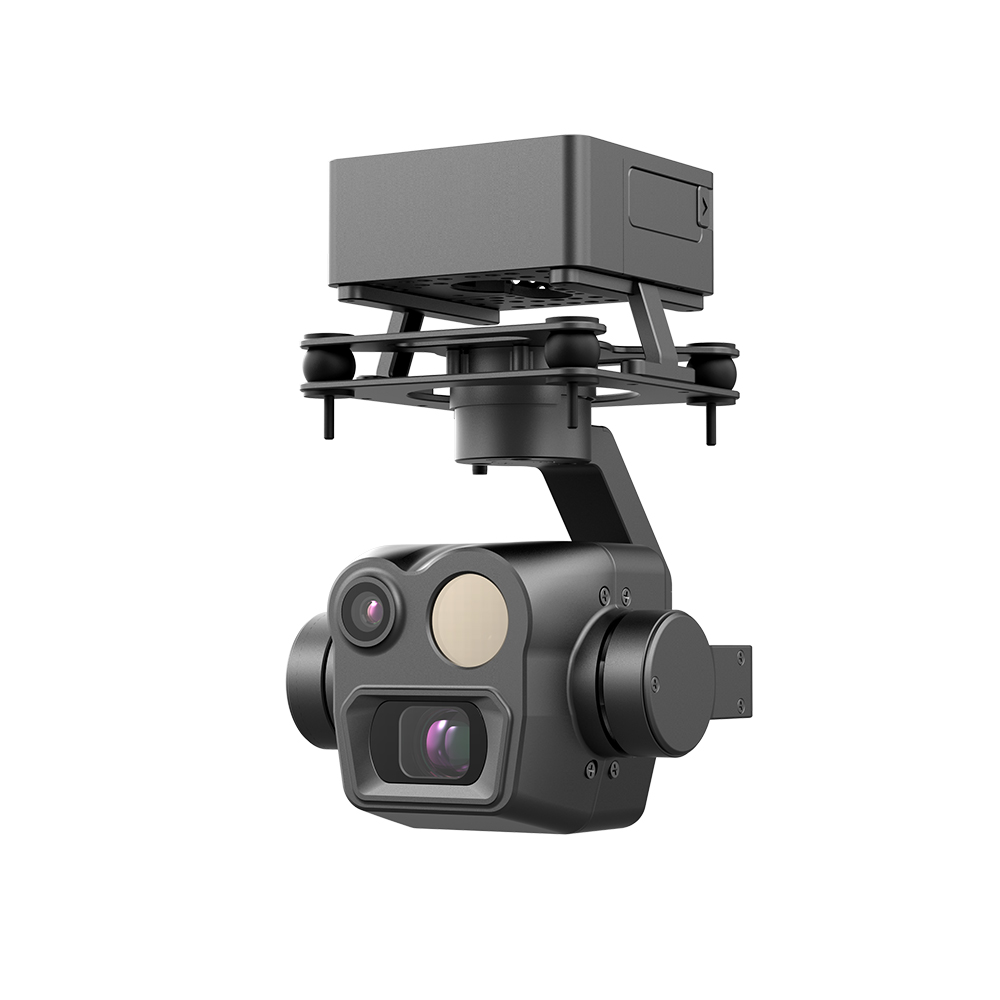
| PUTT215 | DC 10,8–26,4 В @3 А | ≤9,5 Вт | 32,4 Вт | 215±5 г |
| PUTT225 | DC 10,8–26,4 В @3 А | ≤10 Вт | 32,4 Вт | 225±5 г |
| PUTF270 | DC 10,8–26,4 В @3 А | ≤9 Вт | 32,4 Вт | 280±5 г |
На строку рабочей температуры тоже стоит взглянуть: −20…+55 °C. Этот диапазон имеет реальное значение для дневной работы на Ближнем Востоке и в Африке. В летний полдень поверхность может нагреваться до пятидесяти-шестидесяти градусов, корпус охлаждается исключительно потоком воздуха в полёте, и при долгом висении нужен запас, а не полёт вплотную к верхнему пределу. Зима в более холодном климате — обратная картина. −20 °C — это нижняя граница, и батареи нужно прогревать перед взлётом, иначе ёмкость падает быстро и паспортного времени полёта вы не достигнете.
По какому пути идёт видео, зависит от того, как картинка вернётся на землю
Выходов видео три: HDMI, Ethernet и коаксиал. По виду это три разные формы разъёма, но на деле это три очень разные линии. Выберете не ту, и придётся переделывать всю видеотракт, а не просто подстраивать.
HDMI несёт некомпрессированный сигнал, что даёт лучшую картинку и минимальную задержку, поэтому он подходит для подачи подвеса напрямую на бортовой видеопередатчик. Он передаёт каждый пиксель каждого кадра как есть. Объём данных и тактовая частота высоки, поэтому он чувствителен к длине кабеля. Удлините кабель, и высокочастотный сигнал начнёт затухать, картинка покроется шумом или пропадёт совсем. Бортовая разводка должна быть короткой и закреплённой, потому что кабель, слегка ослабший под вибрацией, может дать пропадающий контакт. Это его единственное ограничение, но жёсткое.
Порт Ethernet устроен иначе: он несёт сжатый поток RTSP. Сжатие держит объём данных небольшим: один обычный сетевой кабель может нести видео и управление одновременно, а бортовой компьютер, наземная станция, регистратор и модуль ИИ могут тянуть с одного адреса, без видеораспределителя в цепи. Монтажи с распознаванием на ИИ почти всегда идут этим путём. Картинка выходит из подвеса и сразу попадает в алгоритм, а результат распознавания возвращается на землю, без лишнего преобразования посередине.
Загвоздка в полосе пропускания. Поток RTSP сжат, и битрейт зависит от разрешения, частоты кадров и кодека. Один поток 1080p — это обычно несколько Мбит/с, а четыре сразу — в четыре раза больше. Посчитайте, сколько окон будет тянуть одновременно и с каким битрейтом, а затем посмотрите, сколько полосы пропускания реально осталось у видеолинии, иначе картинка начнёт дёргаться и рассыпаться. Выбирать 1080p или 4K — тоже не случай, когда выше значит лучше, это надо решать вместе с линией и алгоритмом. Многим задачам распознавания 1080p достаточно.
Коаксиал подходит платформам с длинными кабельными трассами и сложной электромагнитной обстановкой, где устойчивость к помехам и есть его сильная сторона, поэтому он распространён в аналоговых видеолиниях. Качество картинки зависит от всей цепи от конца до конца. От подвеса к передатчику и приёмнику, любой слабый участок проявится в итоговом изображении, поэтому оценивать надо вместе с видеопередатчиком, а не судить по одному подвесу.
Одну деталь часто упускают: возможность одновременного вывода через порт Ethernet и HDMI различается по моделям. Некоторые поддерживают оба сразу, например один выход HDMI на бортовой передатчик и один выход Ethernet на бортовой компьютер для распознавания. Другие допускают только что-то одно. Эту строку легко не заметить в спецификации. Спрашивайте по каждой модели до заказа, а не обнаруживайте на защите проекта, что нужен видеораспределитель.
Есть и ещё одно, что путают: путь видео определяет только то, как картинка вернётся на землю, а не то, сколько деталей она может разрешить. Сколько деталей можно разрешить — это вопрос фокусного расстояния и угла обзора, и наша статья о зуме и фиксированном фокусе разбирает этот расчёт.
Управление: SBUS двигает стик, но автоматическое сопровождение ему не по силам
Портов управления три, и им соответствуют три способа работы. Ни один не лучше другого, а выбор не того типа — самая частая причина переделок на этапе подключения.
Последовательный порт TTL — для собственных полётных контроллеров и самодельных бортовых плат, он подходит, чтобы вписать управление подвесом в логику автономного полёта, например автоматически повернуть в путевой точке или захватить цель при её появлении. Он передаёт мало данных, поэтому хватит трёхпроводного последовательного кабеля, но он самый чувствительный к уровням. Подайте на порт 3,3 В питание 5 В, и порт сгорит на месте. Оба называются «последовательными», но уровни TTL и RS232 — совершенно разные вещи, поэтому перед подключением обязательно сверьте уровни с обеих сторон, а также совпадают ли скорость передачи и набор команд.
Ethernet — для бортового компьютера, делит один кабель с видео, это самая экономичная разводка. Его предварительное условие — сеть уже есть на борту, а большинство монтажей с распознаванием на ИИ сегодня этому соответствуют, поэтому управление по Ethernet часто доступно без дополнительных затрат.
SBUS — для приёмника радиоуправления, пилот двигает стик и поворачивает подвес, это самое простое подключение. Здесь есть лёгкое недоразумение: возможность двигать стик не равна возможности отправить полный набор команд. SBUS сам по себе — протокол каналов радиоуправления, и то, что приходит по нему, это несколько значений каналов, которые не могут выразить команды уровня задачи вроде «зафиксируй ту цель» или «лети туда и снимай». Некоторые подключили управление по SBUS, предположили, что смогут делать автоматическое сопровождение, и обнаружили, что параметры задачи просто не проходят, а закончили тем, что наводились и снимали вручную с земли.
Так что для автономного полёта вместе с автоматическим сопровождением управление должно идти по последовательному порту или Ethernet, а SBUS остаётся для ручного перехвата. Оба работают параллельно без конфликта, что, собственно, и есть то, как устроено большинство интегрированных монтажей: обычно управляет логика задачи, а пилоту стик передаётся, когда нужно вмешательство человека.
Сопровождение и геолокация тоже путаются. Сопровождение удерживает картинку на цели; геолокация переводит эту цель в широту и долготу, что связано с измерением дальности и угловой ошибкой и является отдельным расчётом, как наша статья о геолокации цели разбирает отдельно. О том, как реализуется само сопровождение на ИИ, см. эту статью.
| Порт управления | Для кого | Ключевое отличие |
|---|---|---|
| Последовательный TTL | Собственные полётные контроллеры и самодельные бортовые платы, управление вписано в автономный полёт | Уровни должны совпадать (3,3 В / 5 В); скорость и набор команд согласованы с заводом |
| Ethernet | Бортовые компьютеры и видеопередатчики с сетевым портом | Согласовать IP и порт; обычно делит полосу пропускания с видео |
| SBUS | Приёмники радиоуправления, ручное управление стиком пилотом | Несёт только команды каналов радиоуправления; полный набор команд отправить не может |
Сводка интерфейсов по моделям: ценность в пустых ячейках
Ниже интерфейсы, уже задокументированные в нашей базе продуктов. Смысл таблицы не в том, чтобы показать, что поддерживается всё, а в том, чтобы выложить, какие ячейки заполнены, а какие нет. По любой пустой ячейке спрашивайте до заказа и не догадывайтесь.
| Модель | Интерфейс управления (задокументировано) | Видеовыход (задокументировано) |
|---|---|---|
| PUTD095 | Последовательный TTL, Ethernet, SBUS | HDMI / Ethernet / коаксиал |
| PUTD070A | Не задокументировано, требует уточнения | Ethernet, HDMI |
| Серия PUDD075 | Последовательный TTL, Ethernet | Не задокументировано, требует уточнения |
| PUTT215 / PUTT225 | Ethernet, SBUS, последовательный порт питания (один жгут проводов в комплекте) | Поток RTSP по Ethernet |
| PUTF270 | Ethernet, SBUS, последовательный порт питания (один жгут проводов в комплекте) | Поток RTSP по Ethernet |
Эти ячейки «требует уточнения» оставлены намеренно. В интерфейсах самая дорогая ошибка — не выбрать модель классом ниже, а вписать в проект непроверенное допущение и обнаружить, только когда придёт товар, что полётный контроллер не подходит. Тогда вы переделываете разводку всего аппарата, а это стоит куда дороже одного вопроса, заданного заранее. Пустая ячейка не значит, что возможности нет, а заполненная не значит, что ваше подключение сработает как есть. Отправьте на завод модель полётного контроллера, тип видеопередатчика и архитектуру питания, и попросите список подключений, построенный под вашу платформу. Этот шаг экономит больше всего усилий.
То же касается характеристик, которые видно. В спецификации может стоять распознавание днём на 1500 м, а на 800 м вы можете не измерить ни одного провода. Фальшивой маркировки здесь нет, работают пятно лазера, угол падения и размер цели, и наша статья о лазерном дальномере считает это. Интерфейсы и характеристики — вещи одного рода: спецификация даёт потолок, а достигнете ли вы его, зависит от ваших условий на месте.
Пять мест, где выбор интерфейсов чаще всего идёт не так
Ошибка 1: расчёт бортового питания по потреблению в установившемся режиме
Лёгкий подвес не значит маломощный. PUTT215 весом 215 г потребляет в установившемся режиме меньше 10 Вт, но пик надо закладывать на 3 А (32,4 Вт при минимальном напряжении). На стенде проблема не видна, потому что камера не будет тянуть пиковый ток на столе.
Решение: закладывайте источник на пиковый ток и просчитайте напряжение шины на обоих краях, батарея заряжена и батарея разряжена. Полный метод для веса, мощности и автономности — в Руководстве по бюджету SWaP для микро-подвеса.
Ошибка 2: относиться к SBUS как к универсальному порту управления
SBUS — протокол каналов радиоуправления. Подключите его, и вы сможете двигать стик, управляя подвесом, но это не значит, что полётный контроллер может отправить полный набор команд. Предположите, что сможете делать автоматическое сопровождение, и параметры задачи не пройдут, оставив вас на земле наводить вручную.
Решение: ведите управление автономным полётом по последовательному порту или Ethernet, а SBUS оставьте для ручного перехвата.
Ошибка 3: использовать Ethernet только для видео, забыв, что он несёт и управление
На подвесе с портом Ethernet видео и управление могут делить один кабель. Проложите «на всякий случай» дополнительный последовательный кабель управления, и вы добавите на аппарат кабель и разъёмы, а с ними больше точек отказа под вибрацией.
Решение: когда бортовой компьютер уже в сети, предпочтите одну линию Ethernet, а сэкономленные вес и разводку потратьте на батарею.
Ошибка 4: предполагать, что HDMI и Ethernet взаимоисключающи
Некоторые модели поддерживают оба сразу, некоторые нет. Предположите по привычке, и обнаружите на защите проекта, что нужен видеораспределитель.
Решение: впишите «двойной одновременный вывод да или нет» в требование закупки и спрашивайте по каждой модели до заказа.
Ошибка 5: сверять названия протоколов вместо уровней и разъёмов
Их всех называют последовательными, но уровни TTL и RS232 — не одно и то же; их всех называют сетевыми портами, но подключение и соглашение по IP различаются. Совпадёт название протокола, а уровни и разъёмы не совпадут, и порт всё равно сгорит.
Решение: до заказа отправьте на завод модель полётного контроллера, уровни интерфейсов и тип разъёмов и попросите список подключений для вашей платформы. Следуйте ему.
Коротко
Порядок проверки интерфейса подвеса таков: сначала рассчитайте питание по пиковому току, затем выберите линию управления по типу полётного контроллера, и в последнюю очередь линию видео по видеотракту. Только когда все три линии верны, имеет смысл говорить о разрешении и кратности зума, характеристиках, которые видно. Если вы подбираете подвес для платформы, пришлите нам модель полётного контроллера и тип видеопередатчика, и мы проверим эти три линии, прежде чем обсуждать модели.
Расскажите о вашем монтаже
- Осмотр линий электропередачи, серийный полётный контроллер, нужно подтвердить, что порт управления подвеса можно подключить к существующей последовательной шине → пришлите модель контроллера, и мы составим список подключений
- Охрана безопасности, бортовой компьютер тянет RTSP для распознавания → подскажем битрейт и разрешение под вашу полосу пропускания
- Тендер проекта, нужна полная таблица интерфейсов и питания → пришлите параметры платформы; схема и консультация по подбору бесплатны
Чтобы подтвердить совместимость интерфейсов или получить список подключений, свяжитесь с нами.
Частые вопросы
Наш полётный контроллер работает по MAVLink. Можно подключить его к подвесу напрямую?
Порты управления, указанные на страницах наших продуктов, это последовательный TTL, Ethernet и SBUS. MAVLink — протокол на стороне полётного контроллера, поэтому совместимость нужно подтверждать по конкретной модели контроллера. Пришлите модель до заказа, мы проверим и дадим схему подключения; до этой проверки мы не предполагаем взаимную работу.
Может ли поток RTSP идти на наземную станцию и на регистратор одновременно?
Да. RTSP — это сетевой поток, и при достаточной полосе пропускания несколько окон могут тянуть его одновременно: бортовой компьютер для анализа, наземная станция для наблюдения, регистратор для архива. Оценивайте битрейт и полосу пропускания по числу окон.
Могут ли порт Ethernet и HDMI давать картинку одновременно?
Зависит от модели. Некоторые поддерживают двойной одновременный вывод, некоторые только один. Впишите это в требование закупки и спрашивайте по каждой модели до заказа.
Может ли литиевая батарея 4S питать подвес напрямую?
Да. Окно питания 10,8–26,4 В покрывает от 3S до 6S, а заряженная 4S даёт 16,8 В, внутри окна. Расчётную способность питания закладывайте по 3 А и не оценивайте её по установившемуся режиму.
Можно ли подключить SBUS и последовательный порт TTL одновременно?
Да, они работают параллельно. SBUS подключается к линии радиоуправления для ручного перехвата, а последовательный порт TTL или Ethernet подключается к полётному контроллеру для автономного управления. Перед разводкой сверьте определения контактов, чтобы контакты питания не конфликтовали по потенциалу.
Есть ли у подвеса быстроразъёмное крепление? Нужна ли повторная калибровка уровня при замене?
Несколько моделей поставляются со стандартным быстросъёмом и снимаются или ставятся за 3 минуты. Быстросъём — для замены разных подвесов на одном аппарате. После повторной установки сделайте одну калибровку уровня, согласно инструкции в комплекте.
Отказ от ответственности: характеристики в этой статье взяты из заводских спецификаций наших продуктов в текущем ассортименте, и приоритет имеют официальное предложение и инструкция в комплекте. Совместимость со сторонними полётными контроллерами и видеопередатчиками должна быть подтверждена по фактической модели, прежде чем её впишут в проект. Такие показатели, как дальность распознавания, это лабораторные номинальные значения при определённых условиях, а реальные показатели зависят от погоды, размера цели и отражающих свойств.