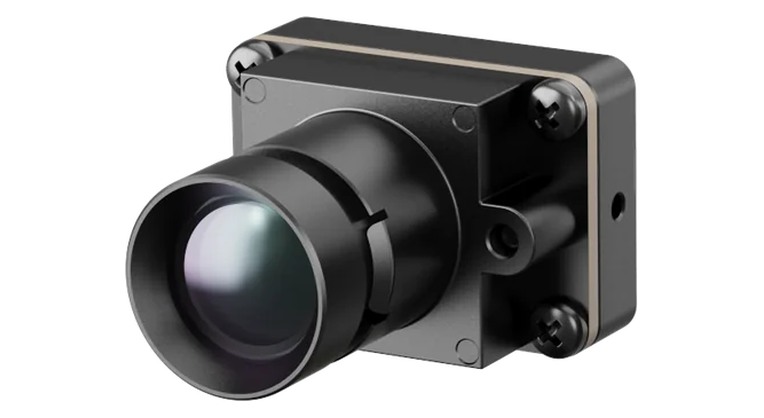
可见光
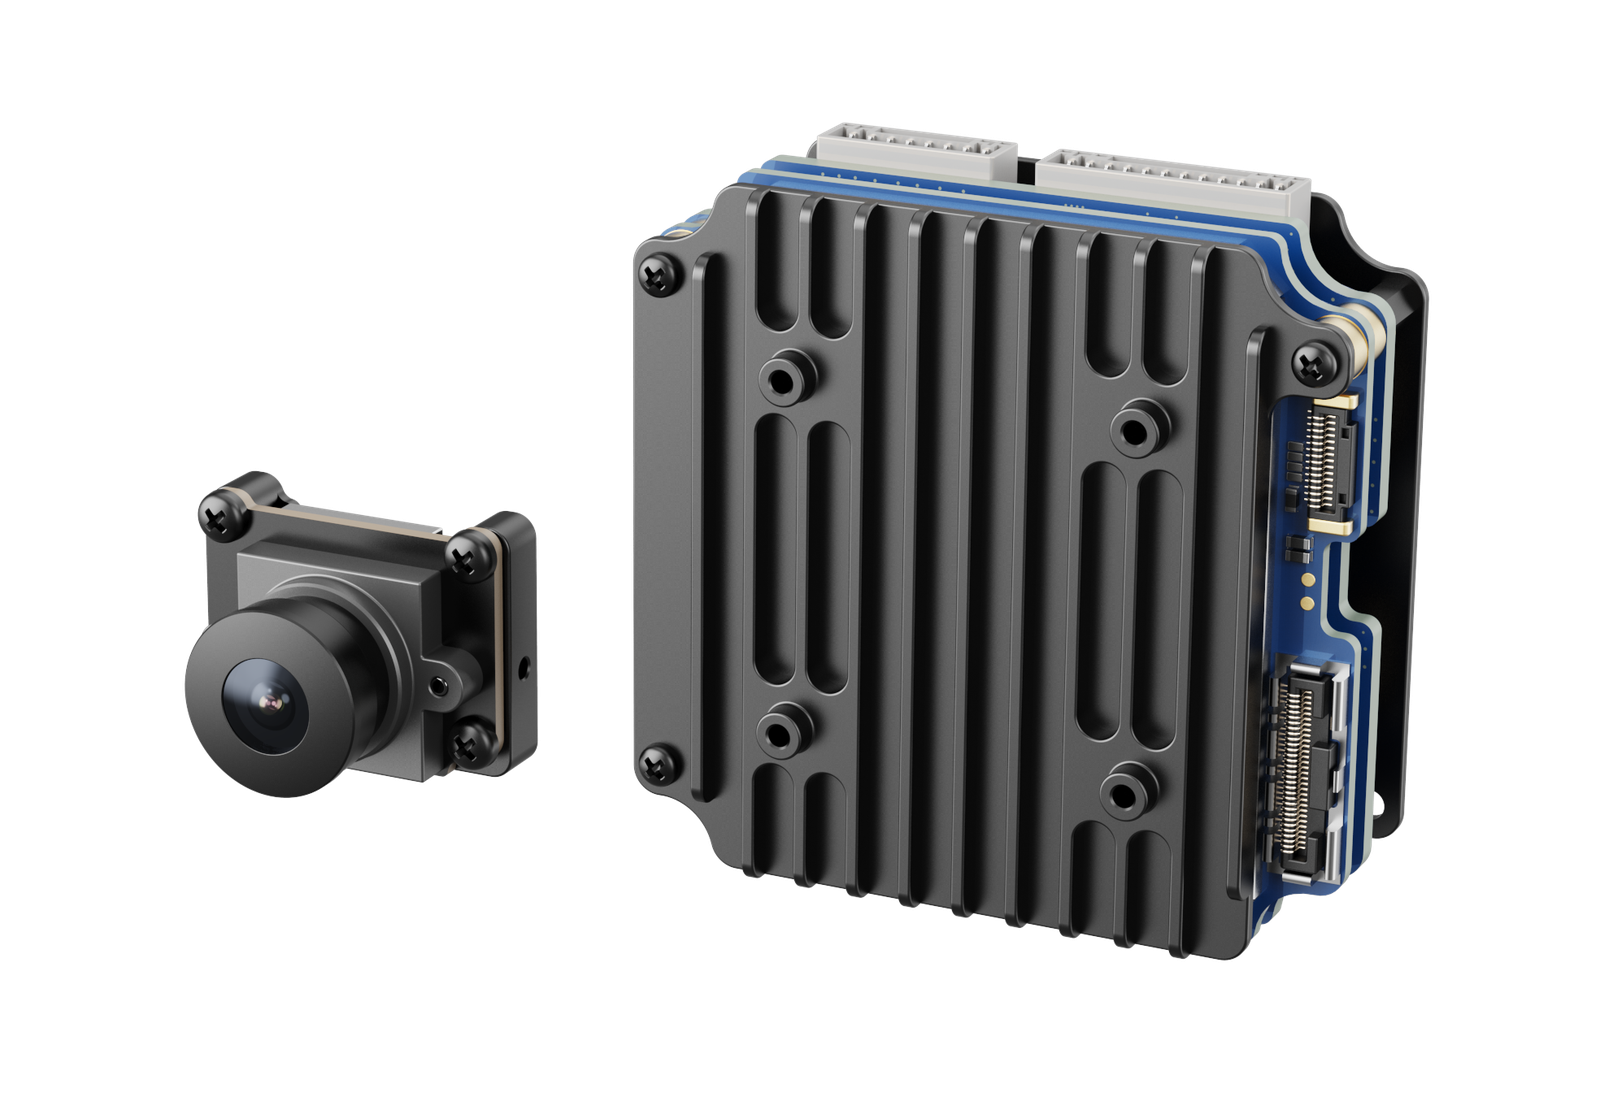
长焦可见光相机 16.26 mm
1/3.52" CMOS,视场 14.8°×8.4°,1080P@50fps,相机组件 35 g。
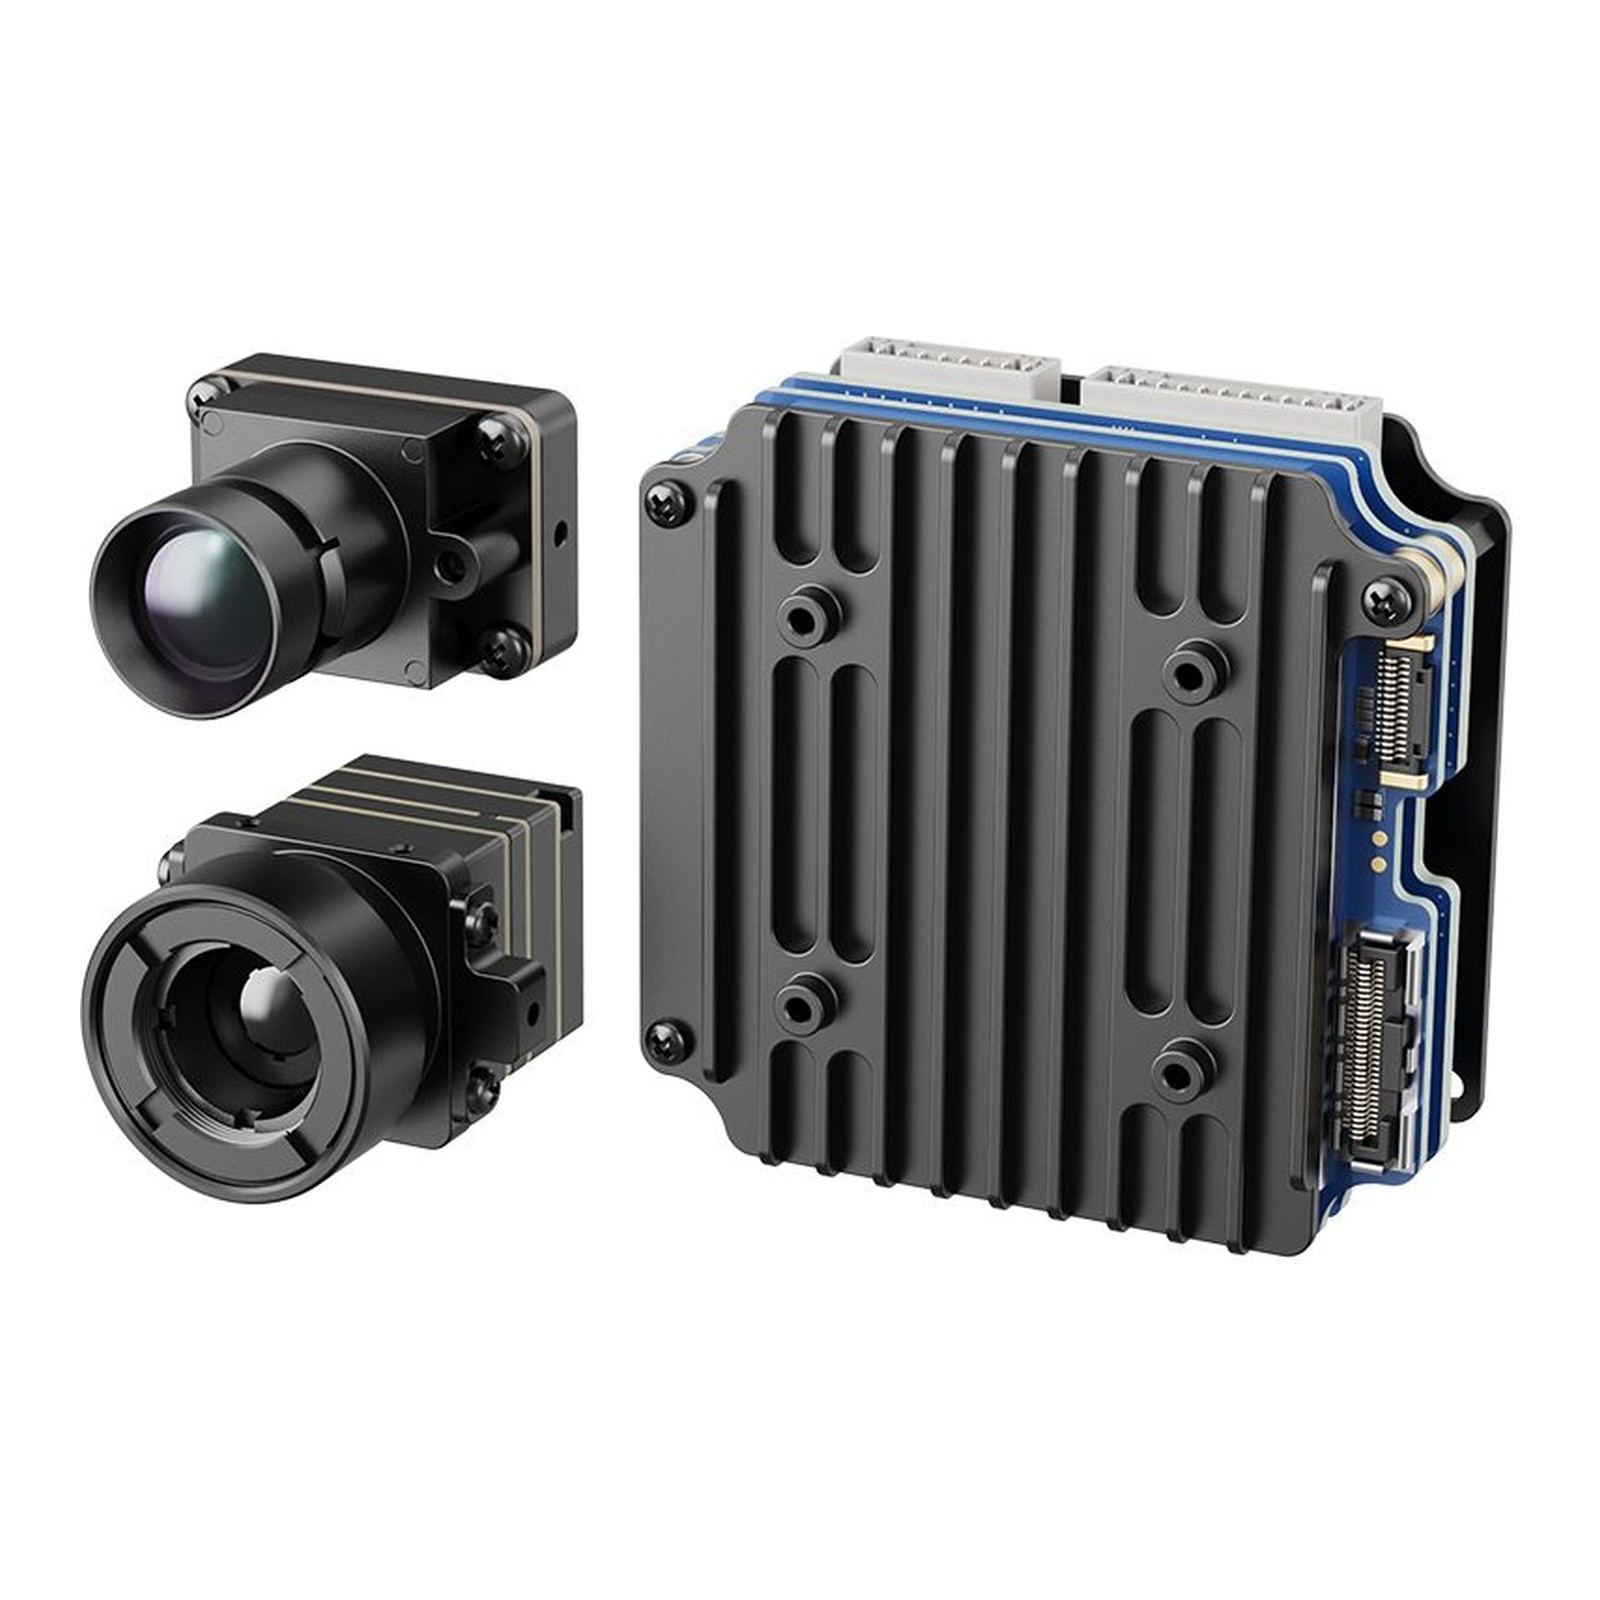
AI 智能跟踪模块 · 双光
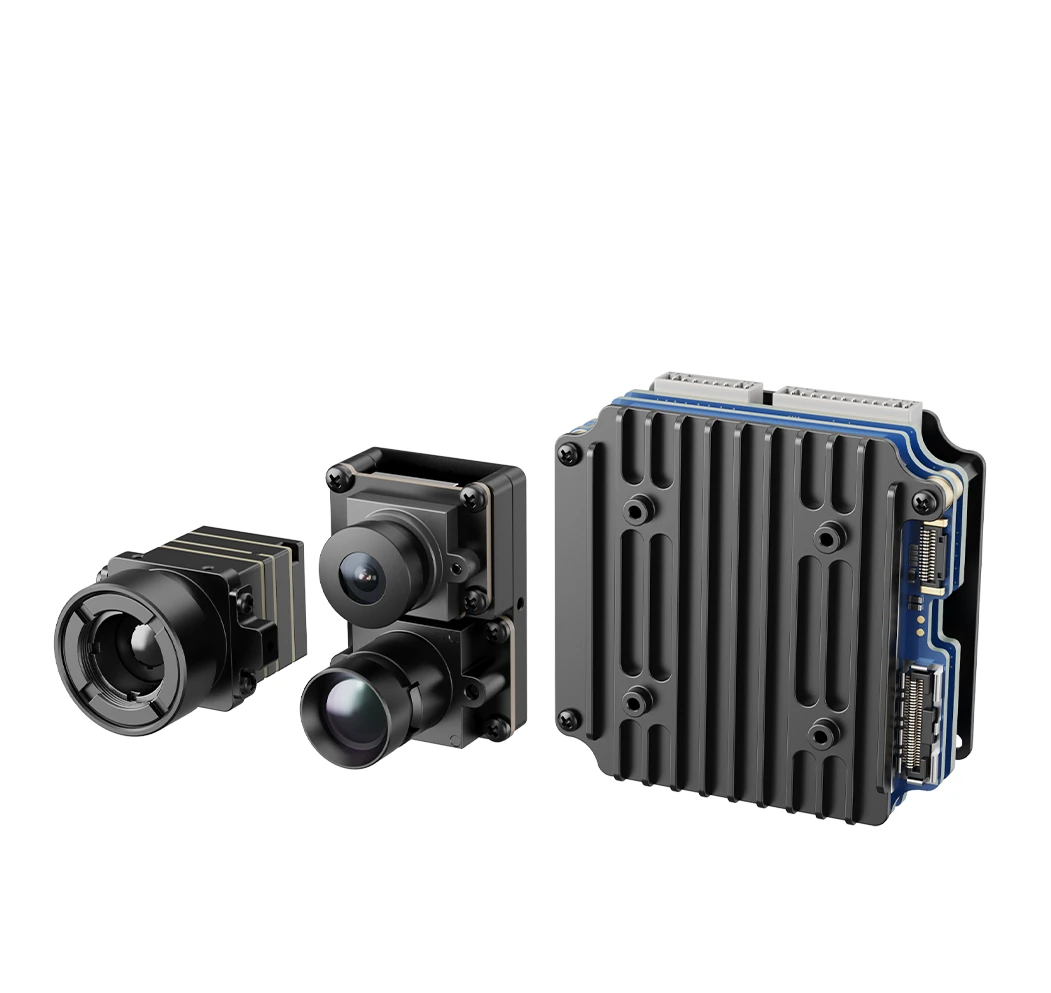
16.26 mm 长焦可见光 + 384×288 红外,一套算法同时驱动两路;相机 35 g、处理板 56 g。
16.26 mm 长焦 + 384×288 红外,一套算法驱动两路。
昼间成人识别 >600 m、夜间微光 >100 m;56 g AI 板同时接管两个通道,目标定位 CEP 10 m。
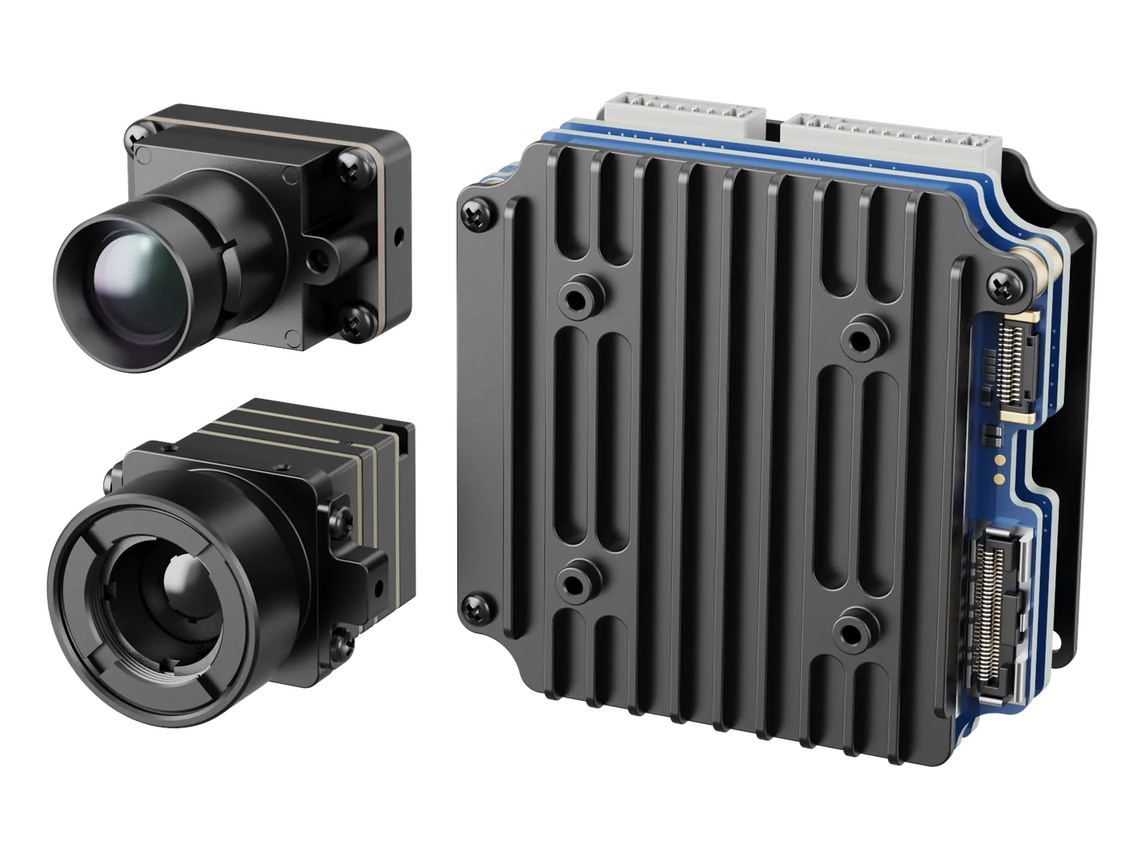
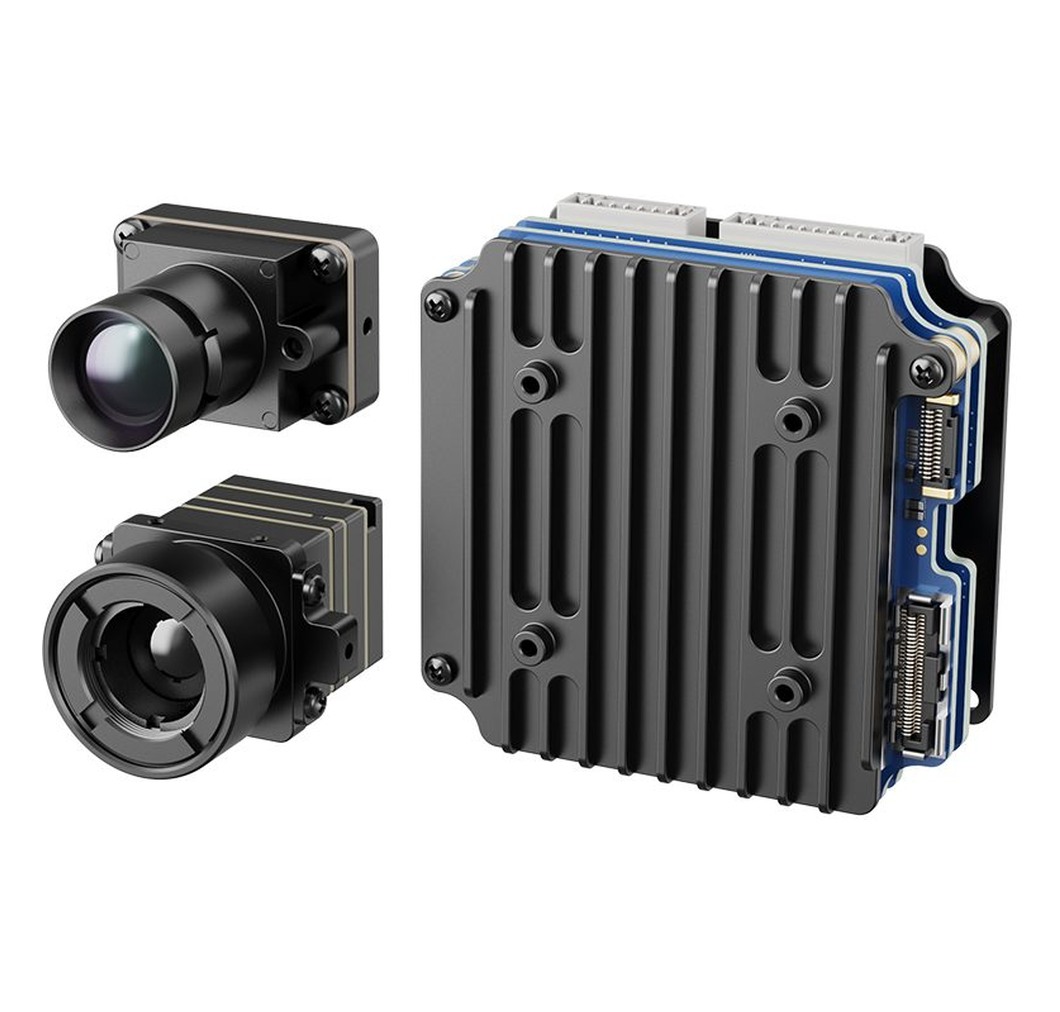
相机 35 g、处理板 56 g,26×29×18 mm 分开安装。
AI 跟踪
目标自主识别、锁定、跟踪一体:可见光与红外同时喂给同一套算法,输出带目标定位(CEP 10 米),可以直接交给飞控做引导。光线突变或烟尘遮挡时,红外通道顶上。
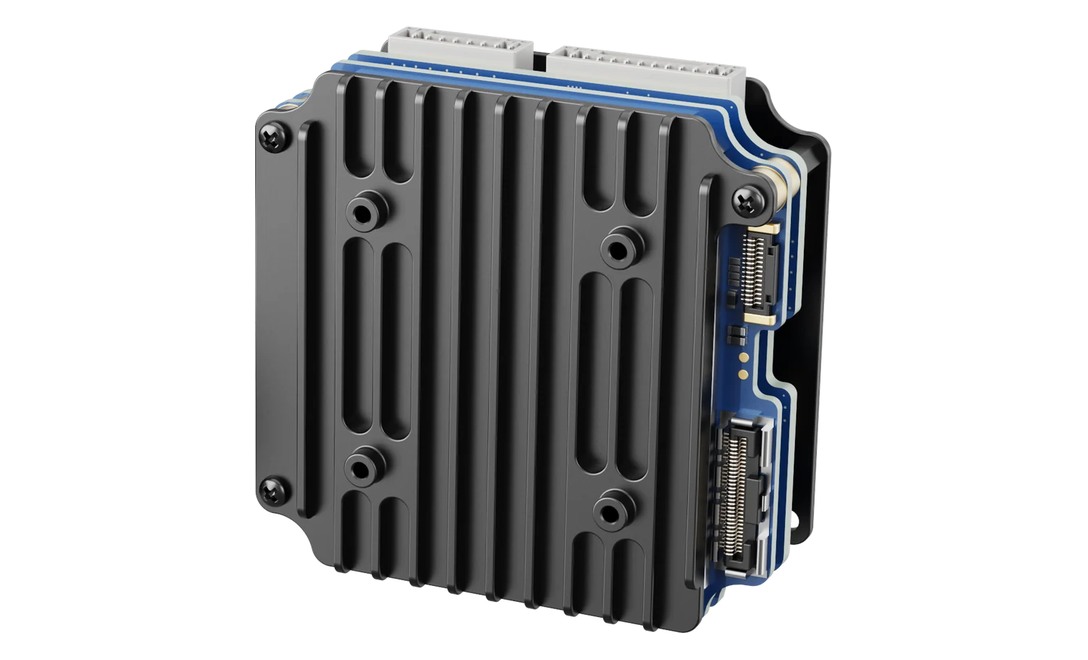
可见光相机、红外相机、AI 处理板,缺一件都不成。
1/3.52" CMOS,视场 14.8°×8.4°,1080P@50fps,相机组件 35 g。
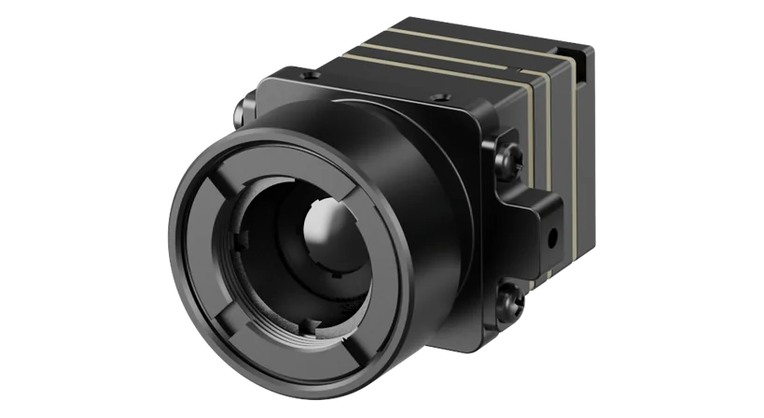
8–14 μm 非制冷长波,10 mm 镜头,视场 16.9°×12.8°,夜间识别 >100 m。
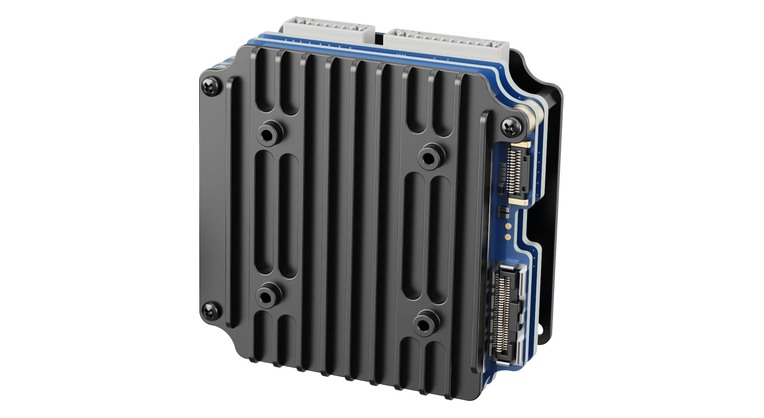
人车识别、锁定、跟踪,CEP 10 m 定位,TTL 串口 + 网络,56 g。
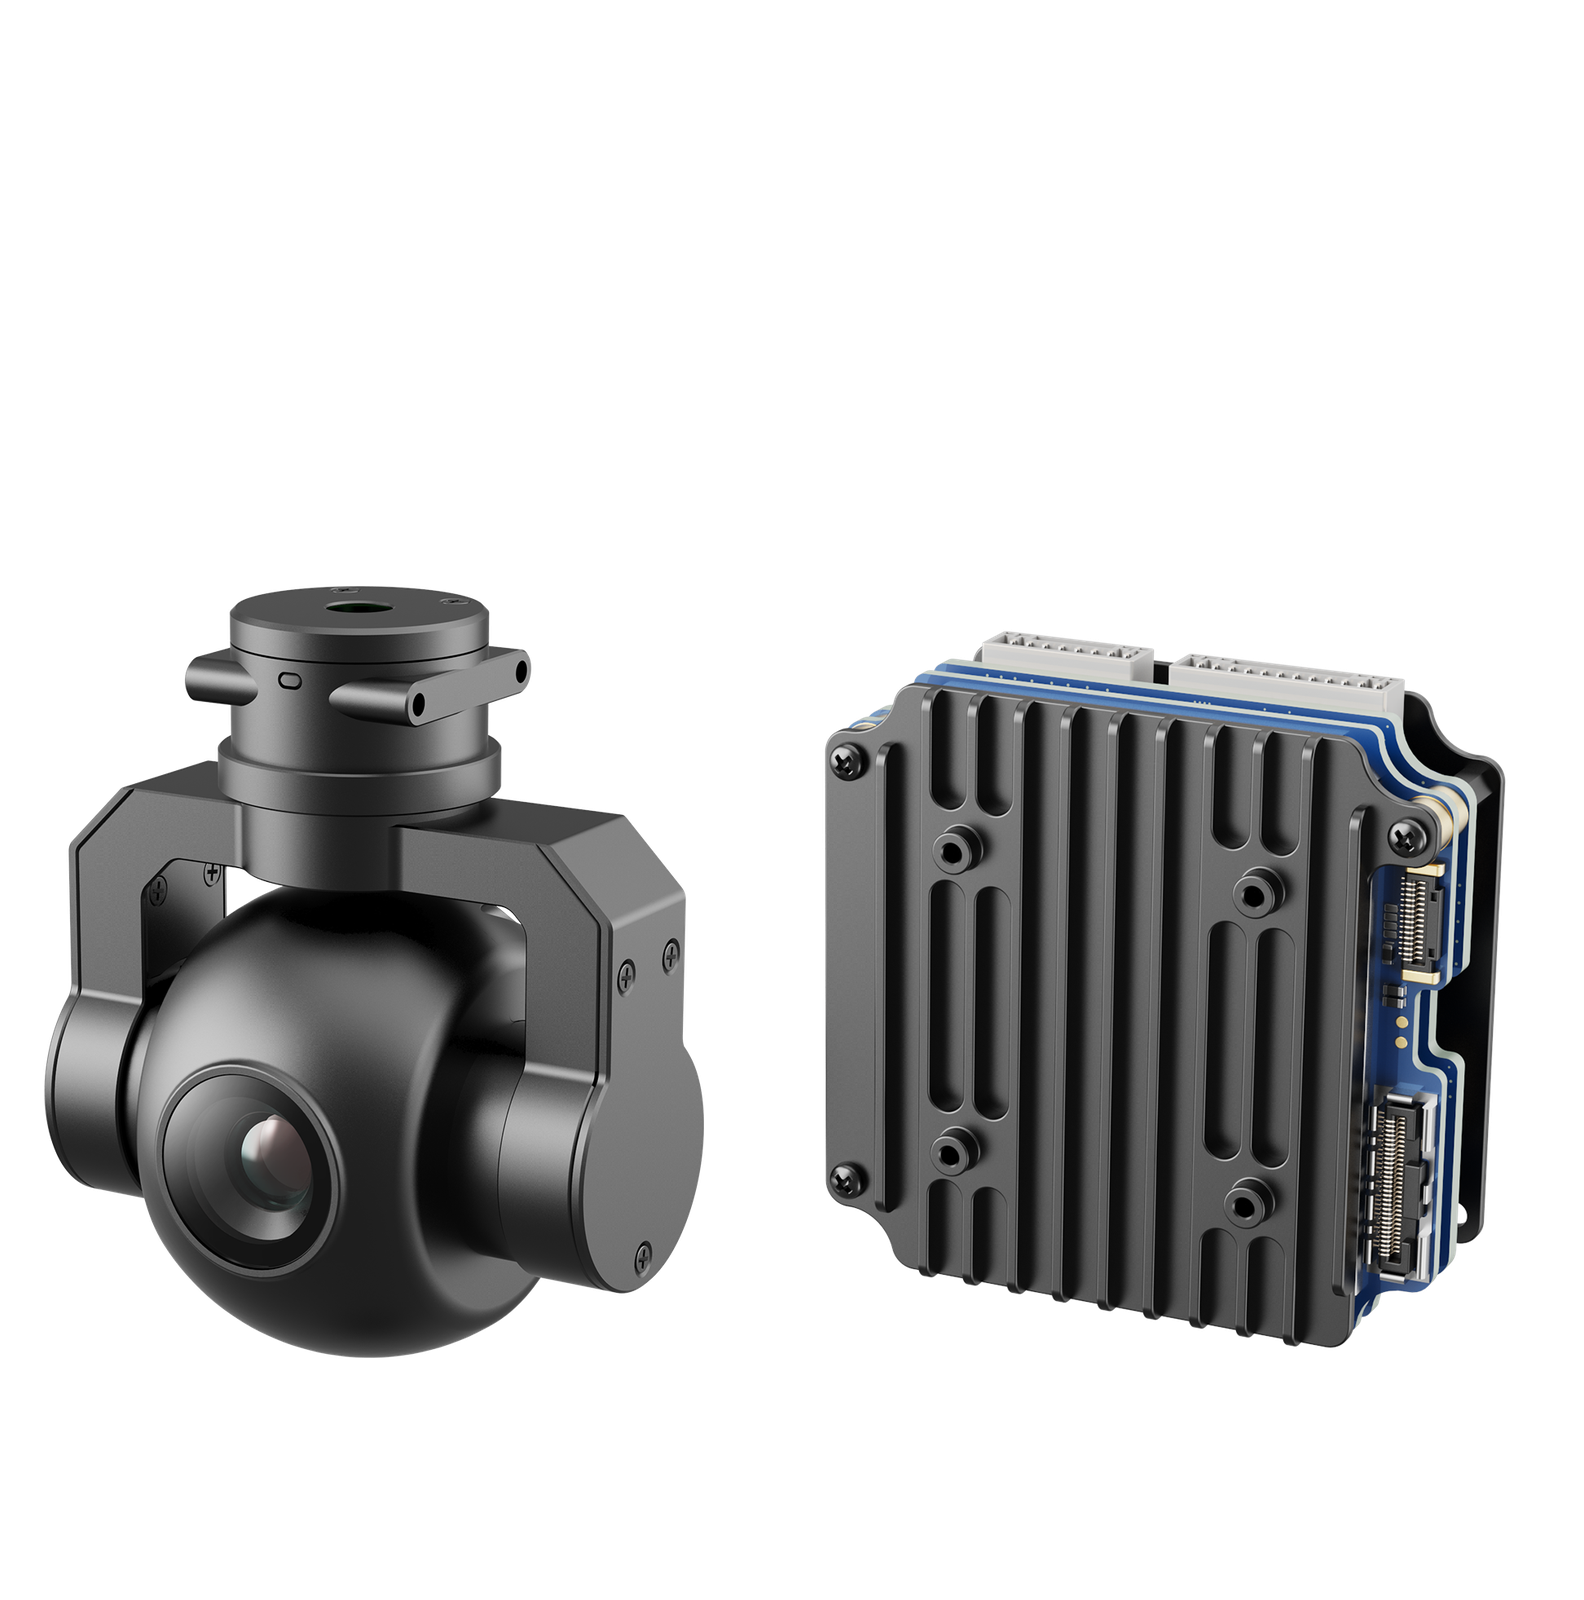
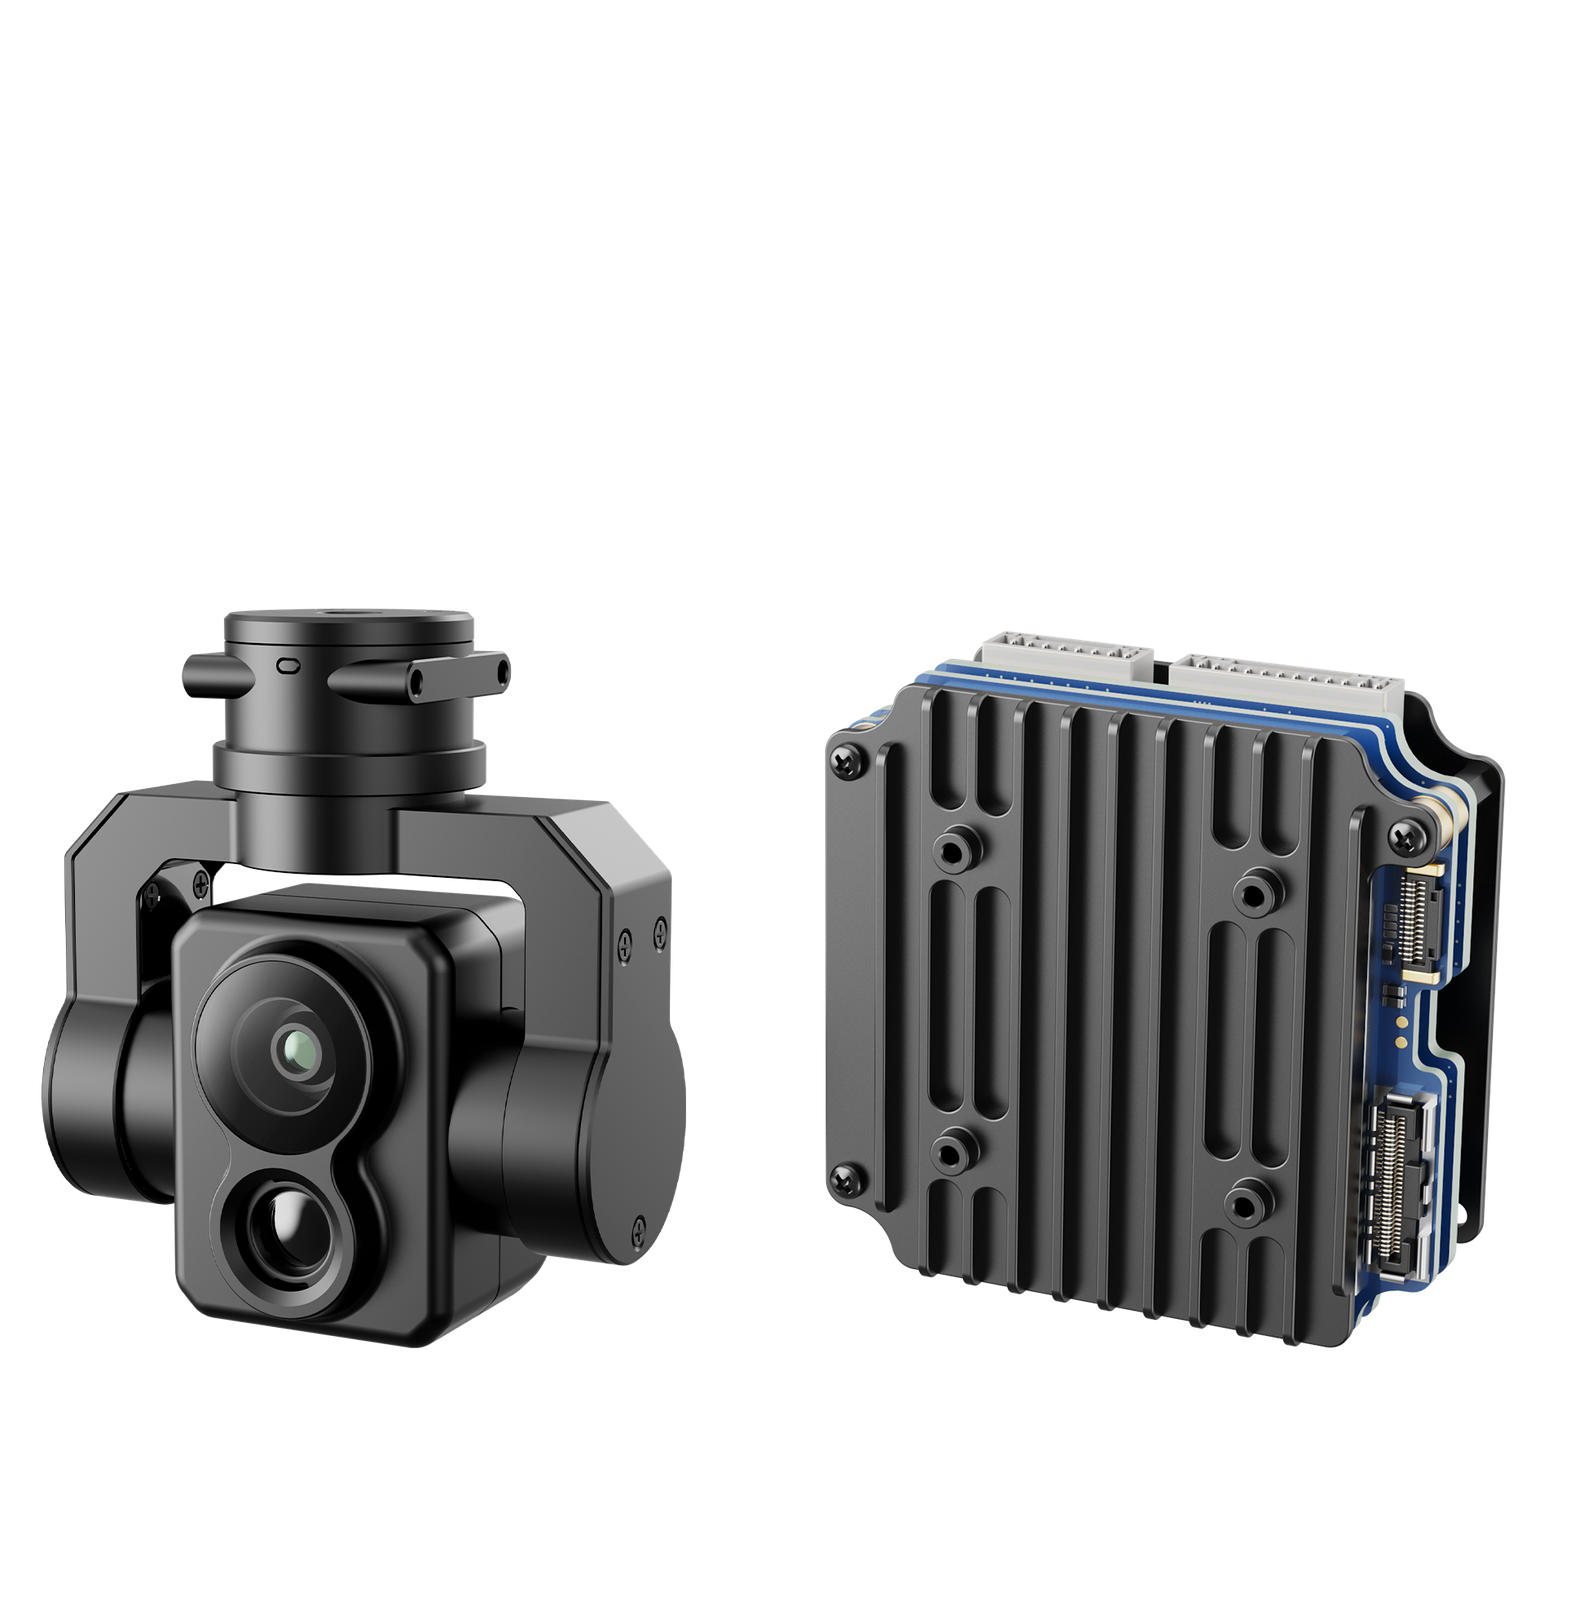
微型无人机、FPV 机体、光电吊舱都能挂,前提是留出 26×29×18 mm 的位和一路供电。
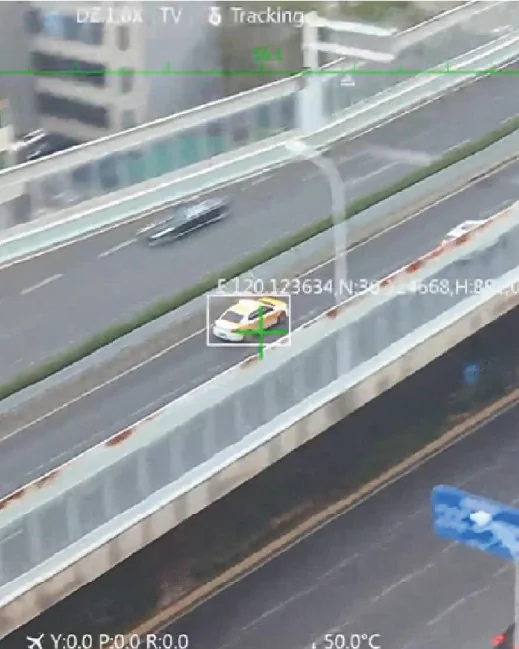
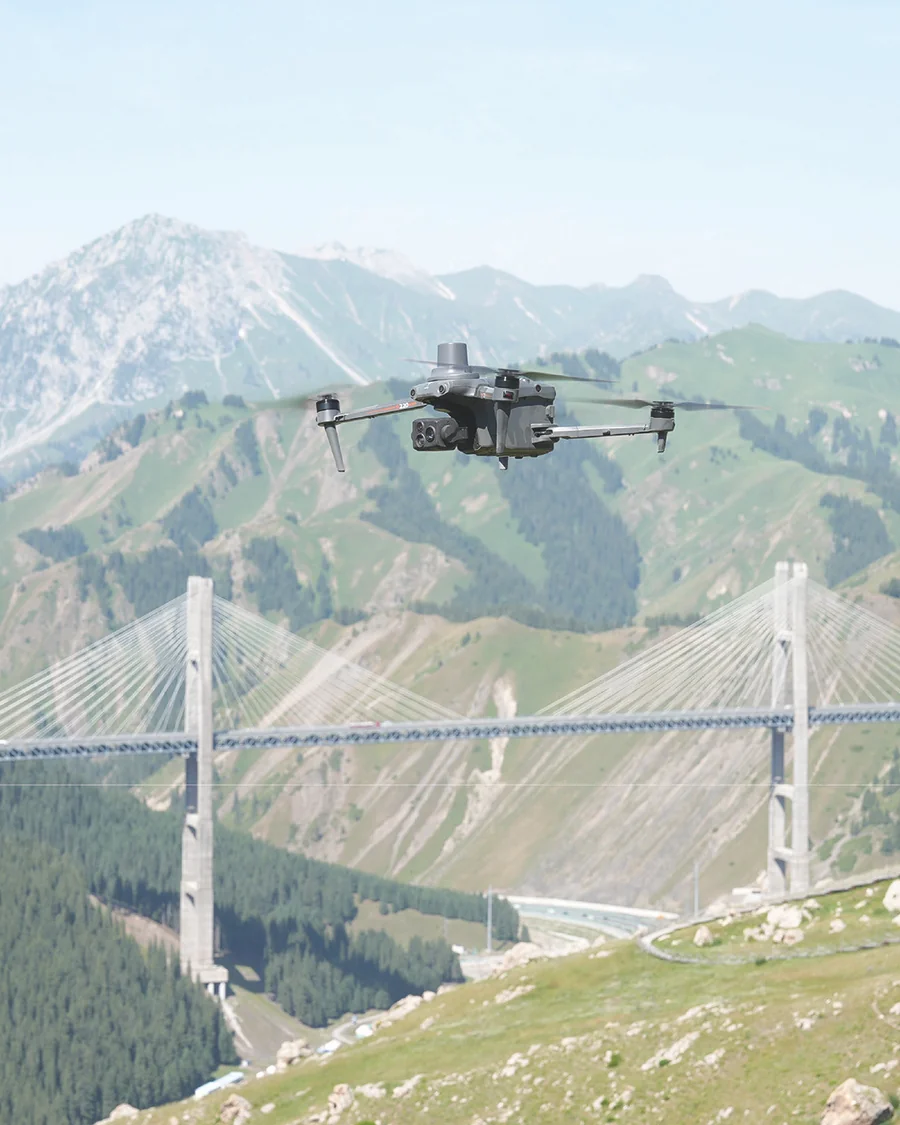
图片只表示作业环境,不是具体客户项目。
识别距离与测试条件强相关,按标注条件理解;选配项按订单确认。
| 传感器 | 1/3.52" CMOS |
|---|---|
| 镜头焦距 | 16.26 mm |
| 视场角 | 14.8° (H) × 8.4° (V)(±5%) |
| 拍照分辨率 | 1920 × 1080 |
| 录像分辨率 | 1920 × 1080 @ 50fps |
| 识别距离 | 昼间能见度 ≥8 km 时,成人目标 >600 m |
| 探测器 | 8–14 μm 长波非制冷 |
|---|---|
| 像素数 | 384 × 288 |
| 镜头焦距 | 10 mm |
| 视场角 | 16.9° (H) × 12.8° (V)(±5%) |
| 拍照分辨率 | 384 × 288 |
| 录像分辨率 | 1920 × 1080 @ 50fps |
| 识别距离 | 夜间城市微光时,成人目标 >100 m |
| 功能 | 目标自主识别、锁定、跟踪 |
|---|---|
| 识别类型 | 人、车 |
| 目标定位 | CEP 10 m |
| 电源 | DC10.8V–26.4V @3A,稳态 ≤5 W |
|---|---|
| 视频输出 | 网络、模拟视频 |
| 控制接口 | TTL 串口、网络 |
| 相机组件重量 | 35 g ± 2 g |
|---|---|
| AI 模块重量 | 56 g ± 2 g |
| 体积 | 26×29×18 mm / 30×34×21.5 mm |
| 工作 / 存储温度 | -20℃ ~ +55℃ / -45℃ ~ +60℃ |
简短回答,没有销售话术。没找到你的问题,页面底部的表单直达。
白天口径是能见度不低于 8 km 时对成年人的识别距离大于 600 m;夜间口径是城市微光条件下的 100 m。两个数字都指「识别出是人」,不是「看到有个点」。
35 g 是相机组件(可见光和红外的镜头部分),56 g 是 AI 处理板。集成时按 91 g 左右留载重和安装位。
能。视频同时给网络流和模拟视频,控制走 TTL 串口或网络,两路通道各自独立。
模块输出的是网络/模拟视频和串口控制,能不能挂要看机型的载荷接口和供电能力。把机型发我们,确认接口后再定安装方案。
TTL 串口与网络控制协议、尺寸图和接线定义。批量项目可以配合联调。