Cardán de 9,5 W en régimen estable: por qué hay que presupuestar 32,4 W
Un cardán rara vez deja de volar porque sus especificaciones se queden cortas. Falla porque el cableado no encaja. Ordenado por frecuencia, los tres primeros son alimentación, vídeo y control.
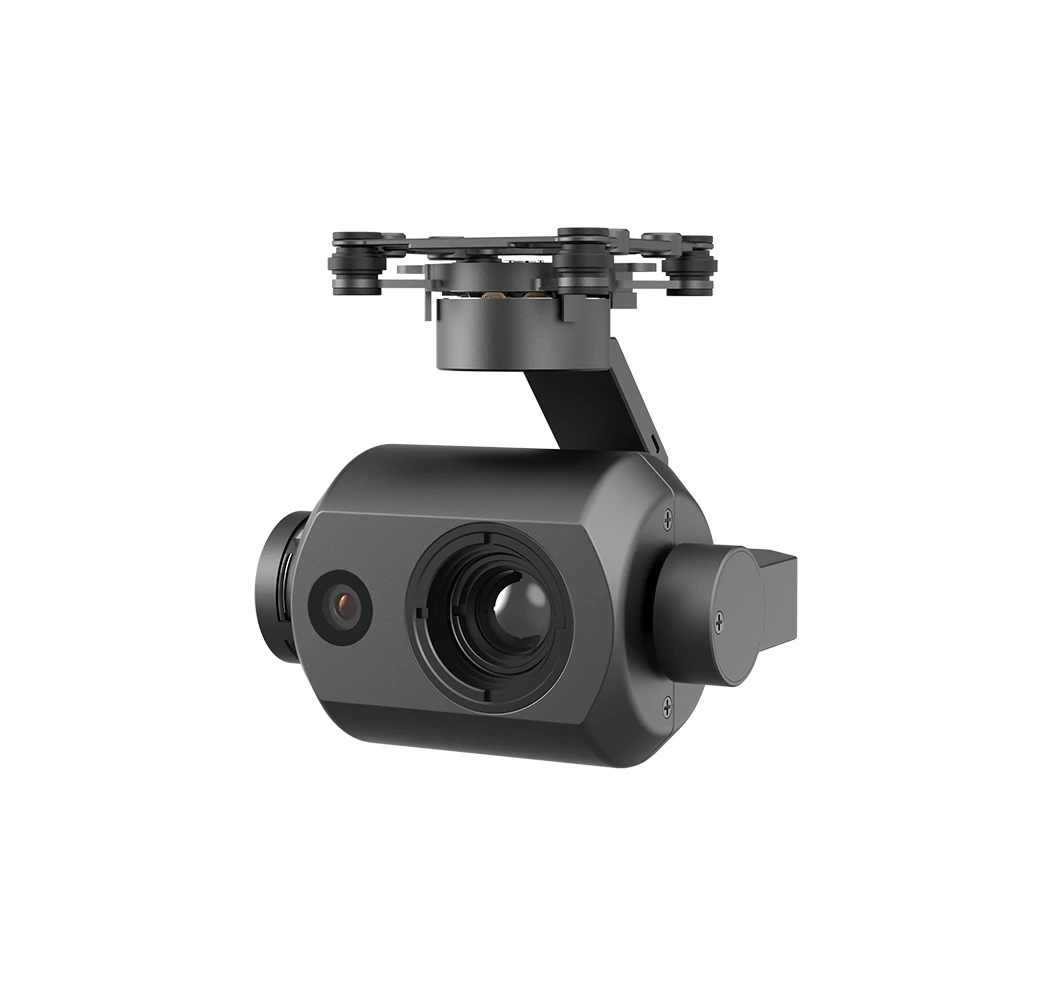
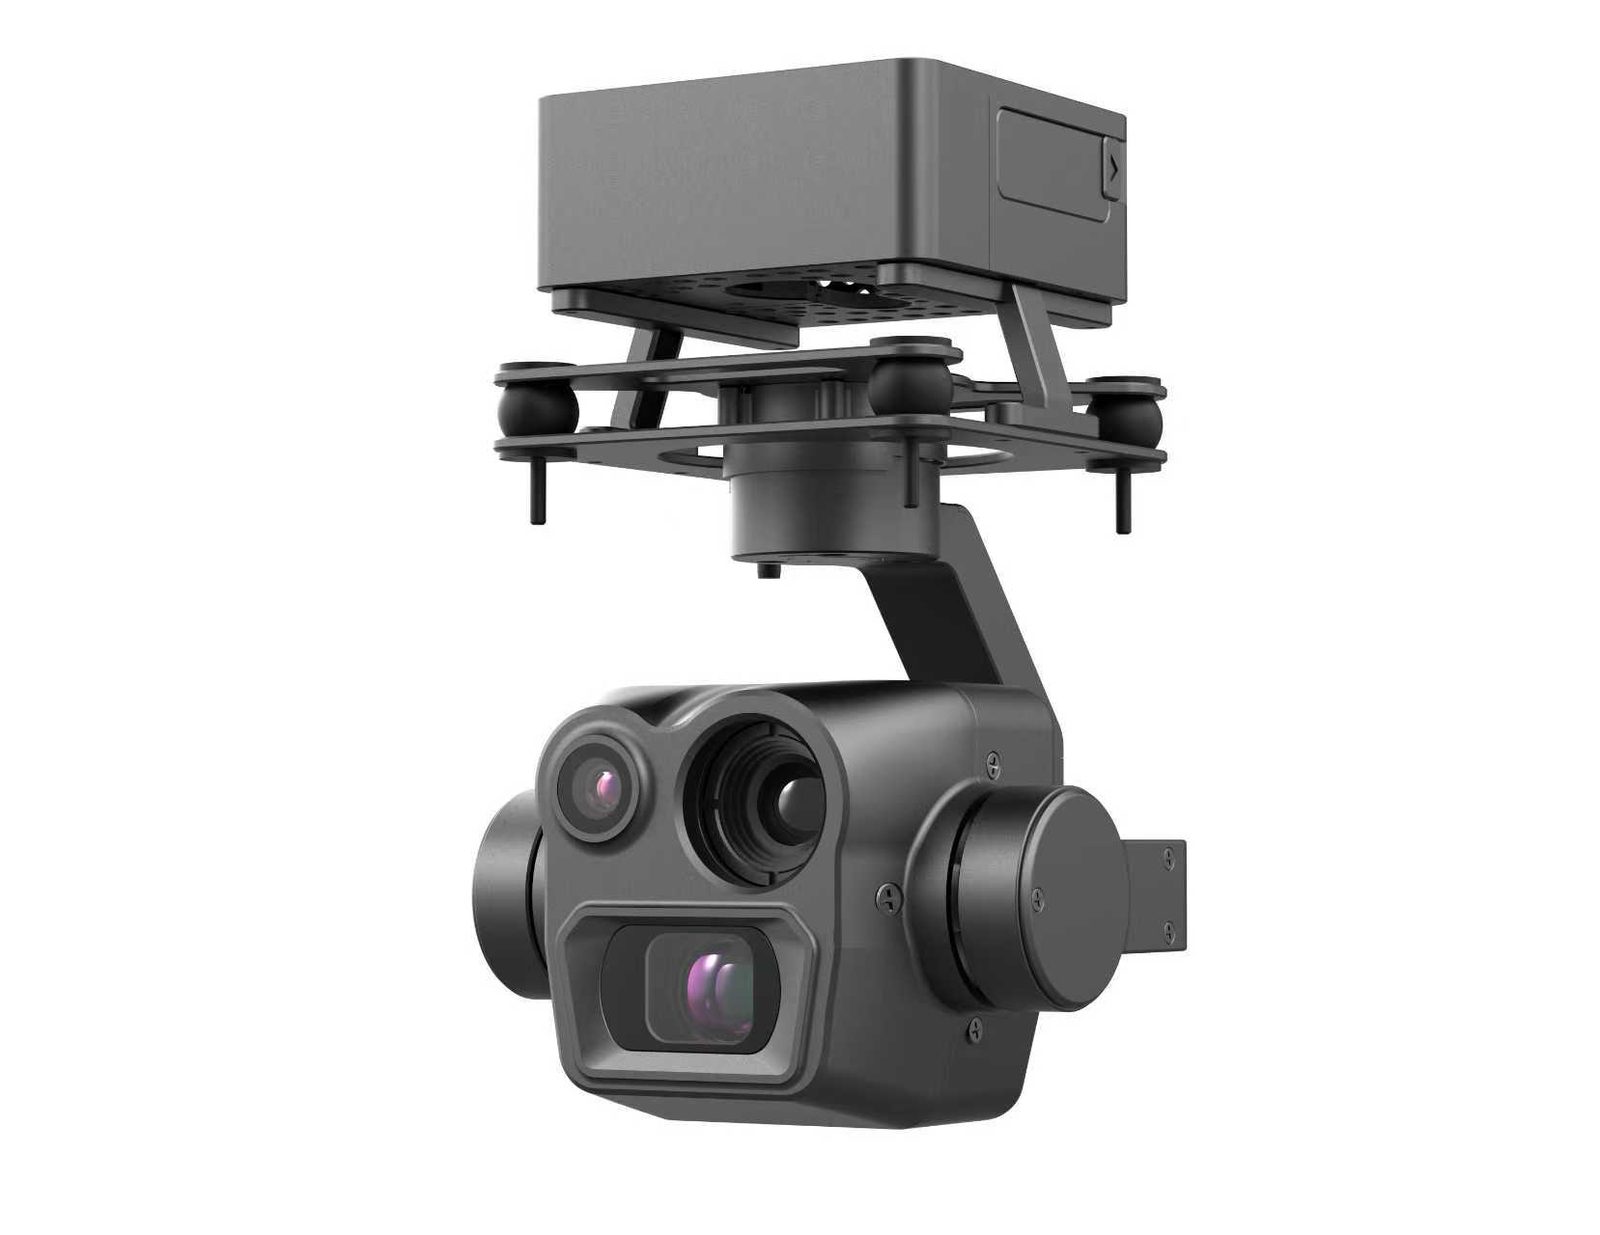
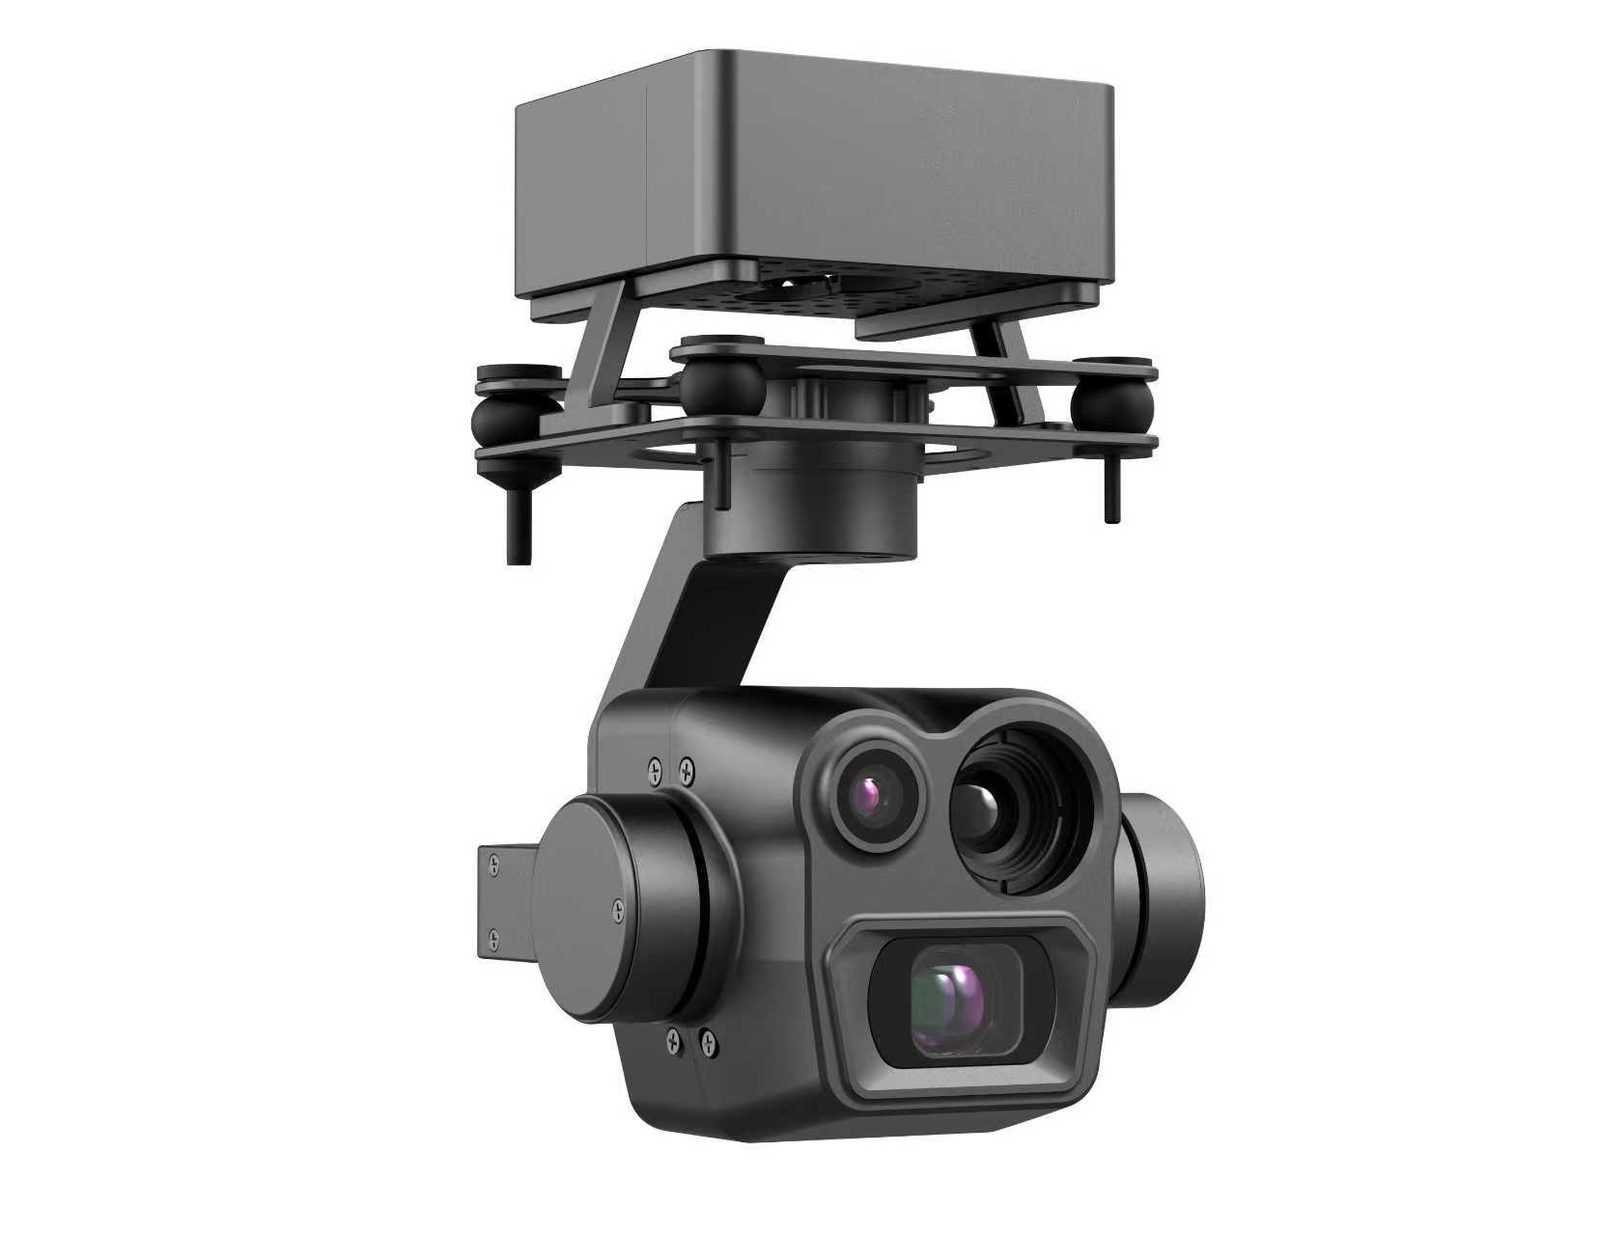
La alimentación va primero porque esconde una diferencia fácil de pasar por alto. En la ficha del PUTT215 el consumo en régimen estable aparece como ≤9,5 W, mientras que el requisito de alimentación dice DC 10,8 V a 26,4 V a 3 A. Multiplica 3 A por la tensión más baja, 10,8 V, y obtienes 32,4 W, tres veces y media la cifra de régimen estable.
Las dos cifras no se contradicen. Describen dos momentos distintos. 9,5 W es lo que consume el cardán una vez que vuela y se mantiene estable. 32,4 W es lo que consume durante el segundo o dos segundos en que arranca, hace zoom y enciende el núcleo térmico. Las tres cosas caen en el mismo instante: los motores de los tres ejes luchan contra el aire para mantener la actitud, el objetivo del zoom empuja su óptica y el sensor térmico arranca. La corriente sube de golpe y luego vuelve a bajar por debajo de 1 A.
Merece la pena detallar por qué el pico llega a ese nivel. La corriente de un motor de cardán es proporcional a la resistencia que tiene que vencer. Un aparato en vuelo estacionario no está quieto. El aire empuja el fuselaje de forma continua, y cuando llega una racha, los tres motores tienen que entregar un par contrario en una ventana muy corta para dejar la imagen fija, y ese instante puede consumir varias veces la corriente de un estacionario tranquilo. El objetivo del zoom se comporta igual al empujar su óptica, el motor tiene que vencer la inercia del grupo de lentes. El núcleo térmico concentra su corriente de arranque en los primeros cientos de milisegundos tras el encendido. Suma las tres cosas y llegas a los 3 A de la ficha.
Piensa en un aire acondicionado doméstico. La placa dice uno o dos kilovatios, pero la corriente de arranque del compresor está muy por encima del consumo en marcha, y por eso el diferencial de una casa antigua salta muchas veces justo al encenderlo. El diseño de alimentación del cardán funciona igual. Dimensiona la fuente para la corriente de régimen y fallará en el arranque.
Cuando falla, el cardán normalmente no quema nada, se reinicia. La tensión del bus cae, la alimentación del cardán se sale de su ventana de funcionamiento, la placa de control se reinicia, el cardán vuelve a su posición inicial y la imagen se va a negro. Cuando la tensión se recupera, vuelve por sí solo, así que lo que se ve en campo es "se pone negro, se recupera, otra vez negro en el siguiente vuelo". Los fallos intermitentes como este son los más difíciles de localizar, porque no se reproducen en banco.
Ahí está exactamente la trampa. Durante la integración en banco el objetivo nunca salta a un zoom y el núcleo térmico nunca arranca a plena carga, así que la fuente parece más que suficiente. El problema solo aparece cuando el aparato despega y el operador acciona el zoom.
Hay una forma muy poco tecnológica de detectarlo a tiempo. En un banco de pruebas, haz que el cardán haga un zoom continuo mientras cambias a térmico, y vigila la curva de tensión en la entrada de alimentación del cardán con un osciloscopio o una fuente que registre tensión. Si aguanta ambas cosas sin bajar de 10,8 V, casi con seguridad irá bien en vuelo. Diez minutos aquí cuestan menos que un día de diagnosis tras aterrizar.
Por eso la fuente hay que dimensionarla para el pico, no para el régimen estable. Cuando la ficha dice 3 A, significa que la ruta de alimentación tiene que soportar 3 A, no que el cardán consuma 3 A de forma continua. Cablear para 1 A ahorra algo de peso en cable y conectores, pero lo que ahorras es margen.
El otro extremo de la ventana de alimentación resulta cómodo. De 10,8 V a 26,4 V cubre el rango de tensión de las baterías de litio de 3S a 6S (una 3S cargada son 12,6 V, una 6S son 25,2 V). La mayoría de los multirrotores pueden alimentar el cardán directamente desde la batería principal, sin módulo reductor adicional. Una etapa menos significa menos peso y un conector menos que pueda aflojarse o volverse intermitente. Solo las plataformas cuya tensión de batería quede fuera de esta ventana necesitan acondicionamiento extra.
| Modelo | Rango de alimentación | Consumo en régimen estable | Potencia de pico (10,8 V × 3 A) | Peso |
|---|---|---|---|---|
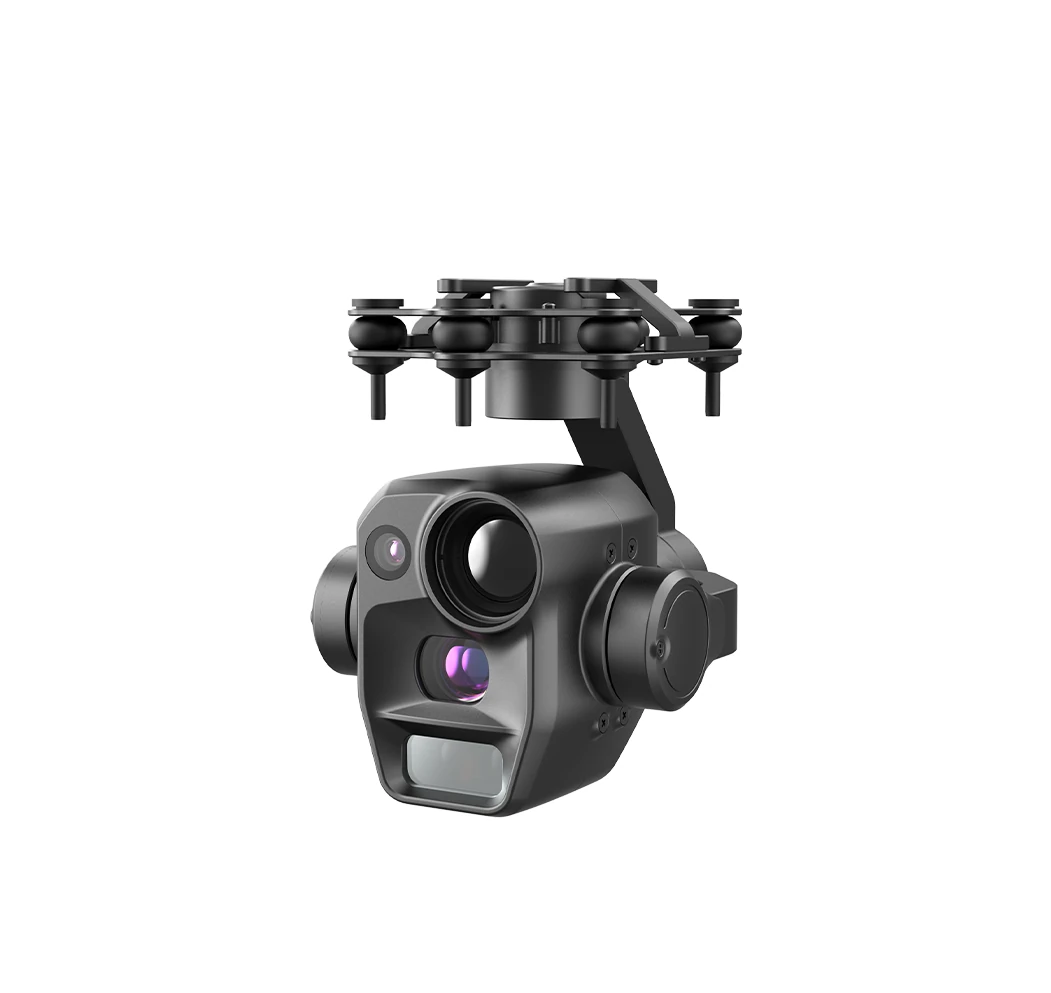
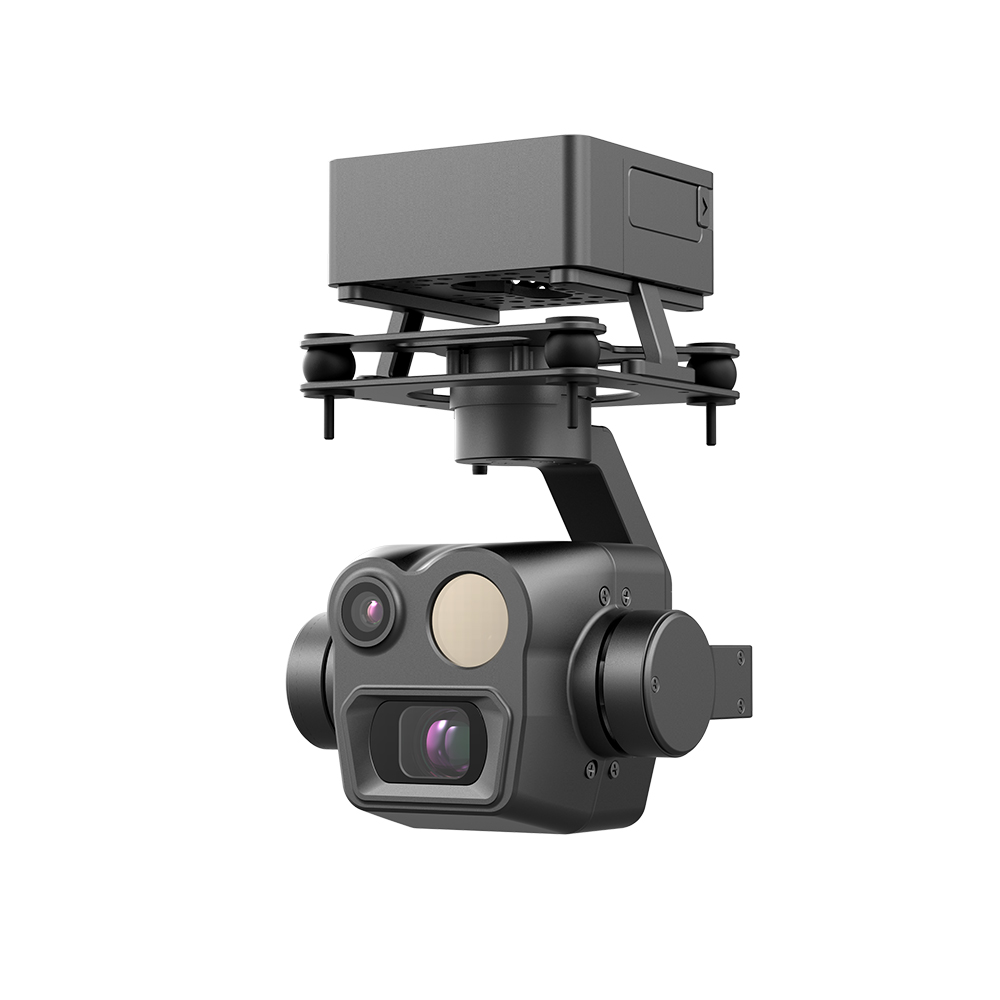
| PUTT215 | DC 10,8 V a 26,4 V @3 A | ≤9,5 W | 32,4 W | 215±5 g |
| PUTT225 | DC 10,8 V a 26,4 V @3 A | ≤10 W | 32,4 W | 225±5 g |
| PUTF270 | DC 10,8 V a 26,4 V @3 A | ≤9 W | 32,4 W | 280±5 g |
La fila de temperatura de funcionamiento también merece un vistazo: −20 °C a +55 °C. Ese rango tiene sentido real para el trabajo diurno en Oriente Medio y África. A mediodía en verano la superficie puede llegar a cincuenta o sesenta grados, la carcasa depende por completo del flujo de aire en vuelo para refrigerarse, y un estacionario largo necesita margen en lugar de volar pegado al límite superior. El invierno en un clima más frío es lo contrario. −20 °C es el límite inferior, y las baterías necesitan calentarse antes del despegue, si no la capacidad cae rápido y no alcanzarás el tiempo de vuelo nominal.
Qué camino toma el vídeo decide cómo vuelve la imagen
Hay tres salidas de vídeo: HDMI, Ethernet y coaxial. Parecen tres formas de conector distintas, pero son tres enlaces muy diferentes. Elige mal y toda la cadena de vídeo hay que rehacerla, no solo reajustarla.
El HDMI lleva señal sin comprimir, lo que da la mejor imagen y la menor latencia, así que encaja para llevar el cardán directamente a un transmisor de vídeo a bordo. Envía cada píxel de cada fotograma tal cual. El volumen de datos y la frecuencia de reloj son altos, así que es sensible a la longitud del cable. Alarga el cable y la señal de alta frecuencia empieza a atenuarse, y la imagen muestra nieve o se pierde del todo. El cableado a bordo debe ser corto y fijado, ya que un cable que se afloja un poco bajo vibración puede provocar un contacto intermitente. Es su único límite real, pero es duro.
El puerto Ethernet es distinto, lleva un flujo RTSP comprimido. La compresión mantiene pequeño el volumen de datos: un cable de red normal puede llevar vídeo y control a la vez, y un ordenador a bordo, una estación de tierra, un grabador y una caja de IA pueden tirar de la misma dirección, sin repartidor de vídeo en la cadena. Los montajes de reconocimiento con IA casi siempre toman esta ruta. La imagen sale del cardán y entra directa en el algoritmo, y el resultado del reconocimiento vuelve a tierra, sin conversión extra por medio.
El problema es el ancho de banda. Un flujo RTSP está comprimido, y el bitrate depende de la resolución, la tasa de fotogramas y el códec. Un flujo 1080p suele ser unos pocos Mbps, y cuatro a la vez son cuatro veces eso. Calcula cuántos extremos tirarán a la vez y a qué bitrate, y luego mira cuánto ancho de banda le queda realmente al enlace de vídeo, o la imagen se entrecortará y se romperá. Tampoco es cuestión de que 1080p o 4K sea mejor por ser más alto, hay que decidirlo junto con el enlace y el algoritmo. Bastantes tareas de reconocimiento van bien en 1080p.
El coaxial encaja en plataformas con tiradas largas de cable y un entorno electromagnético ruidoso, donde su resistencia a la interferencia es la ventaja, y por eso es común en enlaces de vídeo analógicos. La calidad de imagen depende de toda la cadena de extremo a extremo. Del cardán al transmisor y al receptor, cualquier segmento débil se verá en la imagen final, así que hay que evaluarlo junto con el transmisor de vídeo, no juzgarlo solo por el cardán.
Hay un detalle que se pasa por alto a menudo: si el puerto Ethernet y el HDMI pueden dar imagen a la vez varía según el modelo. Algunos admiten ambos a la vez, por ejemplo una salida HDMI al transmisor a bordo y una salida Ethernet al ordenador a bordo para el reconocimiento. Otros permiten solo una u otra. Esa línea es fácil de pasar por alto en una ficha. Pregunta por modelo antes de pedir, en lugar de descubrir en la revisión de diseño que necesitas un repartidor de vídeo.
Hay algo más que se confunde: por qué camino va el vídeo solo decide cómo vuelve la imagen a tierra, no cuánto detalle puede resolver. Cuánto detalle puedes resolver es cuestión de distancia focal y campo de visión, y nuestro artículo sobre zoom frente a focal fija desarrolla ese cálculo.
Control: el SBUS mueve el stick, pero no puede hacer seguimiento automático
Hay tres puertos de control, que corresponden a tres formas de trabajar. Ninguno es más avanzado que otro, y elegir el tipo equivocado es la causa más común de rehacer trabajo en la fase de interfaz.
Un puerto serie TTL es para controladoras de vuelo propias y placas a bordo personalizadas, y encaja para escribir el control del cardán dentro de la lógica de vuelo autónomo, por ejemplo girar automáticamente en un waypoint o fijar el objetivo cuando aparece. Mueve pocos datos, así que basta un cable serie de tres hilos, pero es el más sensible a los niveles. Alimenta un puerto serie de 3,3 V con 5 V y el puerto se quema en el acto. A los dos se les llama "serie", pero los niveles TTL y el RS232 son cosas totalmente distintas, así que confirma los niveles de ambos lados antes de conectar, junto con si la velocidad en baudios y el conjunto de comandos coinciden.
Ethernet es para el ordenador a bordo, compartiendo un cable con el vídeo, lo más económico en cableado. Su condición previa es que el aparato ya tenga red, y la mayoría de los montajes de reconocimiento con IA hoy la tienen, así que el control por Ethernet suele estar disponible sin coste extra.
El SBUS es para el receptor de radiocontrol, y el piloto mueve un stick para girar el cardán, que es la conexión más simple. Aquí hay un malentendido fácil: poder mover el stick no es lo mismo que poder enviar el conjunto completo de comandos. El SBUS en sí es el protocolo de canales de radiocontrol, y lo que llega por él son unos pocos valores de canal, que no pueden expresar comandos de nivel de tarea como "fija ese objetivo" o "vuela allí y dispara". Algunos han cableado el control por SBUS, han supuesto que podrían hacer seguimiento automático, y han descubierto que los parámetros de tarea simplemente no pasaban, acabando en tierra apuntando y disparando a mano.
Así que para vuelo autónomo más seguimiento automático, el control tiene que ir por serie o Ethernet, y el SBUS se reserva para la toma manual. Los dos funcionan en paralelo sin conflicto, que es de hecho como trabajan la mayoría de los montajes integrados: normalmente guiados por la lógica de tarea, y entregados al stick del piloto cuando hace falta intervención humana.
El seguimiento y la geolocalización también se mezclan. El seguimiento mantiene la imagen fijada en un objetivo; la geolocalización convierte ese objetivo en latitud y longitud, lo que implica medición de distancia y error angular y es un cálculo aparte, como nuestro artículo sobre geolocalización de objetivos desarrolla por su cuenta. Sobre cómo se implementa el propio seguimiento con IA, ve este artículo.
| Puerto de control | Para quién es | Diferencia clave |
|---|---|---|
| Serie TTL | Controladoras de vuelo propias y placas a bordo personalizadas, control escrito en el vuelo autónomo | Los niveles deben coincidir (3,3 V / 5 V); velocidad en baudios y conjunto de comandos confirmados con fábrica |
| Ethernet | Ordenadores a bordo y transmisores de vídeo con puerto de red | Acordar IP y puerto; normalmente comparte ancho de banda con el vídeo |
| SBUS | Receptores de radiocontrol, control manual por stick del piloto | Lleva solo comandos de canal de radiocontrol; no puede enviar el conjunto completo |
Resumen de interfaces por modelo: el valor está en las casillas vacías
Abajo están las interfaces ya documentadas en nuestra base de productos. El sentido de la tabla no es mostrar que todo está soportado, sino exponer qué casillas están rellenas y cuáles no. Para cualquier casilla vacía, pregunta antes de pedir, y no adivines.
| Modelo | Interfaz de control (documentada) | Salida de vídeo (documentada) |
|---|---|---|
| PUTD095 | Serie TTL, Ethernet, SBUS | HDMI / Ethernet / coaxial |
| PUTD070A | Sin documentar, por confirmar | Ethernet, HDMI |
| Serie PUDD075 | Serie TTL, Ethernet | Sin documentar, por confirmar |
| PUTT215 / PUTT225 | Ethernet, SBUS, serie de alimentación (un mazo de cables incluido) | Flujo RTSP por Ethernet |
| PUTF270 | Ethernet, SBUS, serie de alimentación (un mazo de cables incluido) | Flujo RTSP por Ethernet |
Esas casillas "por confirmar" están ahí a propósito. En interfaces, el error más caro no es elegir un modelo de gama más baja, es meter un supuesto no verificado en una propuesta y descubrir solo cuando llega el material que la controladora de vuelo no encaja. Para entonces estás rehaciendo el cableado de todo el aparato, un coste muy superior a una pregunta hecha a tiempo. Una casilla vacía no significa que la capacidad no exista, y una casilla rellena no significa que tu conexión funcione tal cual. Envía el modelo de controladora de vuelo, el tipo de transmisor de vídeo y la arquitectura de alimentación a fábrica, y pide una lista de cableado hecha para tu plataforma. Ese paso ahorra más esfuerzo que ningún otro.
Lo mismo vale para las especificaciones que se ven. Una ficha puede decir 1500 m de reconocimiento diurno, y a 800 m puede que no midas ni un solo cable. Ahí no hay etiquetado falso, es el punto del láser, el ángulo de incidencia y el tamaño del objetivo los que actúan, y nuestro artículo sobre telémetro láser hace las cuentas. Interfaces y especificaciones son el mismo tipo de cosa: la ficha da el techo, y si lo alcanzas depende de tus condiciones de campo.
Los cinco puntos donde la selección de interfaces falla más a menudo
Fallo 1: dimensionar la fuente a bordo para el consumo en régimen estable
Un cardán ligero no es de bajo consumo. El PUTT215 de 215 g consume menos de 10 W en régimen estable, pero el pico hay que presupuestarlo a 3 A (32,4 W con la tensión más baja). En banco no se ve el problema, porque la cámara no va a pedir la corriente de pico sobre una mesa.
Solución: presupuesta la fuente para la corriente de pico, y calcula la tensión del bus en los dos extremos, batería llena y batería agotada. El método completo para peso, potencia y autonomía está en la Guía de Presupuesto SWaP del Micro Cardán.
Fallo 2: tratar el SBUS como puerto de control universal
El SBUS es un protocolo de canales de radiocontrol. Conéctalo y podrás mover el stick para dirigir el cardán, pero eso no significa que la controladora de vuelo pueda enviar el conjunto completo de comandos. Supón que puede hacer seguimiento automático y los parámetros de tarea no pasarán, dejándote en tierra apuntando a mano.
Solución: lleva el control de vuelo autónomo por serie o Ethernet, y deja el SBUS para la toma manual.
Fallo 3: usar Ethernet solo para vídeo, olvidando que también lleva control
En un cardán con puerto Ethernet, vídeo y control pueden compartir un cable. Tira un cable serie de control extra "por si acaso" y añades cable y conectores al aparato, y con ellos más puntos de fallo bajo vibración.
Solución: cuando el ordenador a bordo ya está en la red, prefiere una sola línea Ethernet, y gasta el peso y el cableado ahorrados en la batería.
Fallo 4: suponer que HDMI y Ethernet son mutuamente excluyentes
Algunos modelos admiten ambos a la vez, otros no. Supón por costumbre, y descubrirás en la revisión de diseño que necesitas un repartidor de vídeo.
Solución: mete "salida dual simultánea sí o no" en el requisito de compra, y pregunta por modelo antes de pedir.
Fallo 5: comparar nombres de protocolo en lugar de niveles y conectores
A todos se les llama serie, pero los niveles TTL y el RS232 no son lo mismo; a todos se les llama puertos de red, pero la conexión y la convención de IP difieren. Coincide el nombre del protocolo y falla en niveles y conectores, y sigues quemando el puerto.
Solución: antes de pedir, envía el modelo de controladora de vuelo, los niveles de interfaz y el tipo de conector a fábrica, y pide una lista de cableado para tu plataforma. Síguela.
La versión corta
El orden para revisar la interfaz de un cardán es: dimensiona primero la alimentación por corriente de pico, luego elige la línea de control por el tipo de controladora de vuelo, y por último la línea de vídeo por la cadena de vídeo. Solo cuando las tres líneas están bien tiene sentido hablar de resolución y relación de zoom, las especificaciones que se ven. Si estás seleccionando un cardán para una plataforma, envíanos el modelo de controladora de vuelo y el tipo de transmisor de vídeo, y revisamos esas tres líneas antes de hablar de modelos.
Cuéntanos tu montaje
- Inspección de líneas eléctricas, controladora de vuelo de serie, necesidad de confirmar que el puerto de control del cardán puede unirse al bus serie existente → envía el modelo de controladora y produciremos una lista de cableado
- Vigilancia de seguridad, ordenador a bordo tirando de RTSP para reconocimiento → te asesoramos sobre bitrate y resolución para tu ancho de banda
- Licitación de proyecto, necesidad de una tabla completa de interfaces y alimentación → envía los parámetros de la plataforma; el esquema y el asesoramiento de selección son gratuitos
Para confirmar la compatibilidad de interfaces u obtener una lista de cableado, contáctanos.
Preguntas frecuentes
¿Nuestra controladora de vuelo usa MAVLink. Puede conectarse al cardán directamente?
Los puertos de control documentados en nuestras páginas de producto son serie TTL, Ethernet y SBUS. MAVLink es un protocolo del lado de la controladora de vuelo, así que la adaptación hay que confirmarla contra el modelo concreto de controladora. Envíanos el modelo antes de pedir y lo verificaremos y te daremos el cableado; hasta que esa comprobación esté hecha, no damos por supuesta la interoperabilidad.
¿Puede el flujo RTSP ir a una estación de tierra y a un grabador a la vez?
Sí. RTSP es un flujo de red, y con ancho de banda suficiente varios extremos pueden tirar de él a la vez: un ordenador a bordo para análisis, una estación de tierra para monitorización, un grabador para archivo. Valora el bitrate y el ancho de banda según el número de extremos.
¿Pueden el puerto Ethernet y el HDMI dar imagen a la vez?
Varía según el modelo. Algunos admiten salida dual simultánea, otros solo una. Ponlo en el requisito de compra y pregunta por modelo antes de pedir.
¿Puede una batería de litio 4S alimentar el cardán directamente?
Sí. La ventana de alimentación de 10,8 V a 26,4 V cubre de 3S a 6S, y una 4S cargada son 16,8 V, dentro de la ventana. Dimensiona la capacidad de alimentación a 3 A, y no la estimes desde el régimen estable.
¿Se pueden conectar el SBUS y un puerto serie TTL a la vez?
Sí, funcionan en paralelo. El SBUS se conecta al enlace de radiocontrol para la toma manual, y el puerto serie TTL o Ethernet se conecta a la controladora de vuelo para el control autónomo. Confirma las definiciones de pines antes de cablear, para que los pines de alimentación no entren en conflicto de potencial.
¿El cardán usa anclaje de liberación rápida? ¿Cambiarlo requiere recalibrar el nivel?
Varios modelos incluyen una liberación rápida estándar y se montan o desmontan en 3 minutos. La liberación rápida es para cambiar distintos cardanes en el mismo aparato. Tras volver a montarlo, haz una calibración de nivel, según el manual incluido en la caja.
Aviso legal: las especificaciones de este artículo proceden de las fichas de fábrica de nuestros productos en la gama actual, y prevalecen el presupuesto formal y el manual incluido en la caja. La compatibilidad con controladoras de vuelo y transmisores de vídeo de terceros debe confirmarse contra el modelo real antes de incluirla en una propuesta. Cifras como la distancia de reconocimiento son valores nominales de laboratorio en condiciones específicas, y el rendimiento real se ve afectado por el clima, el tamaño del objetivo y las propiedades reflectantes.