吊舱标稳态 9.5W,为什么要按 32.4W 配电
吊舱装不上飞机,很少是参数不够,多半是接口没配对。按出问题的频率排,前三名是供电、视频、控制。
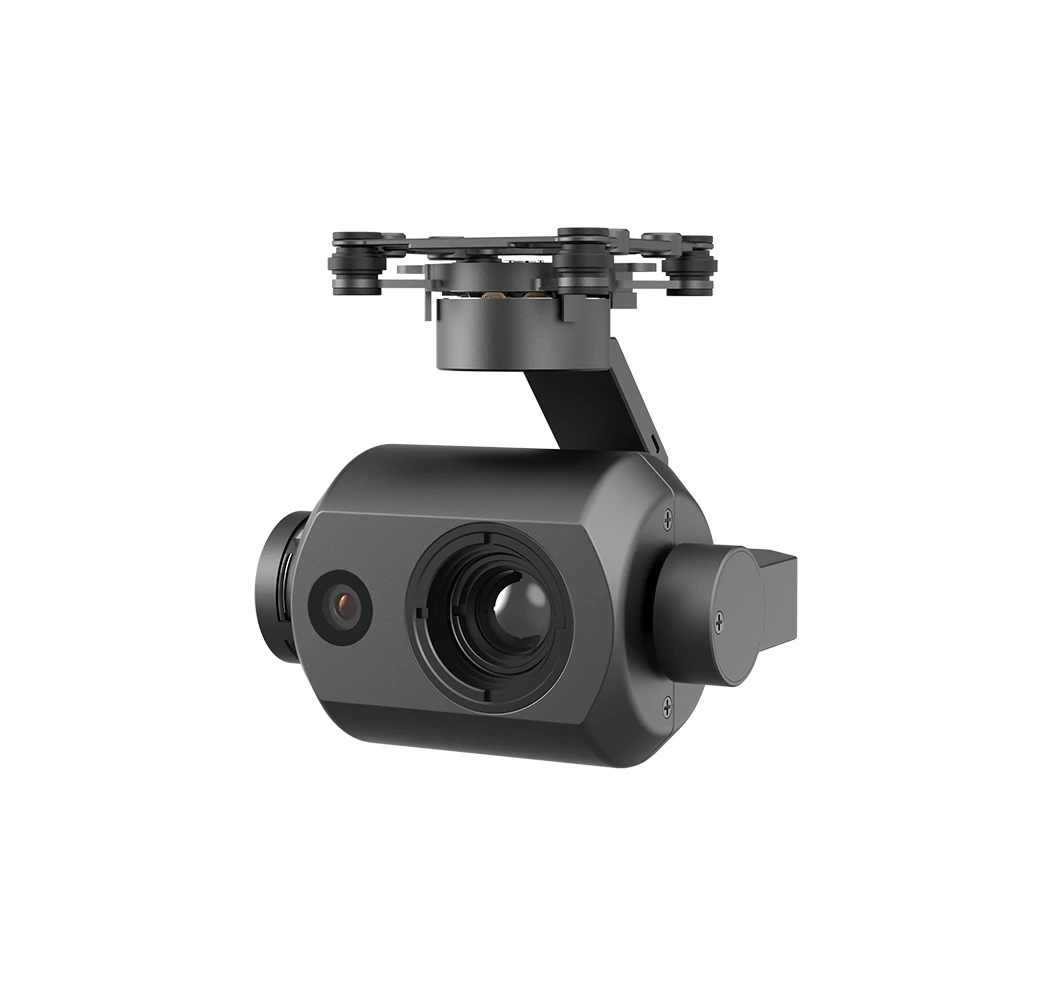
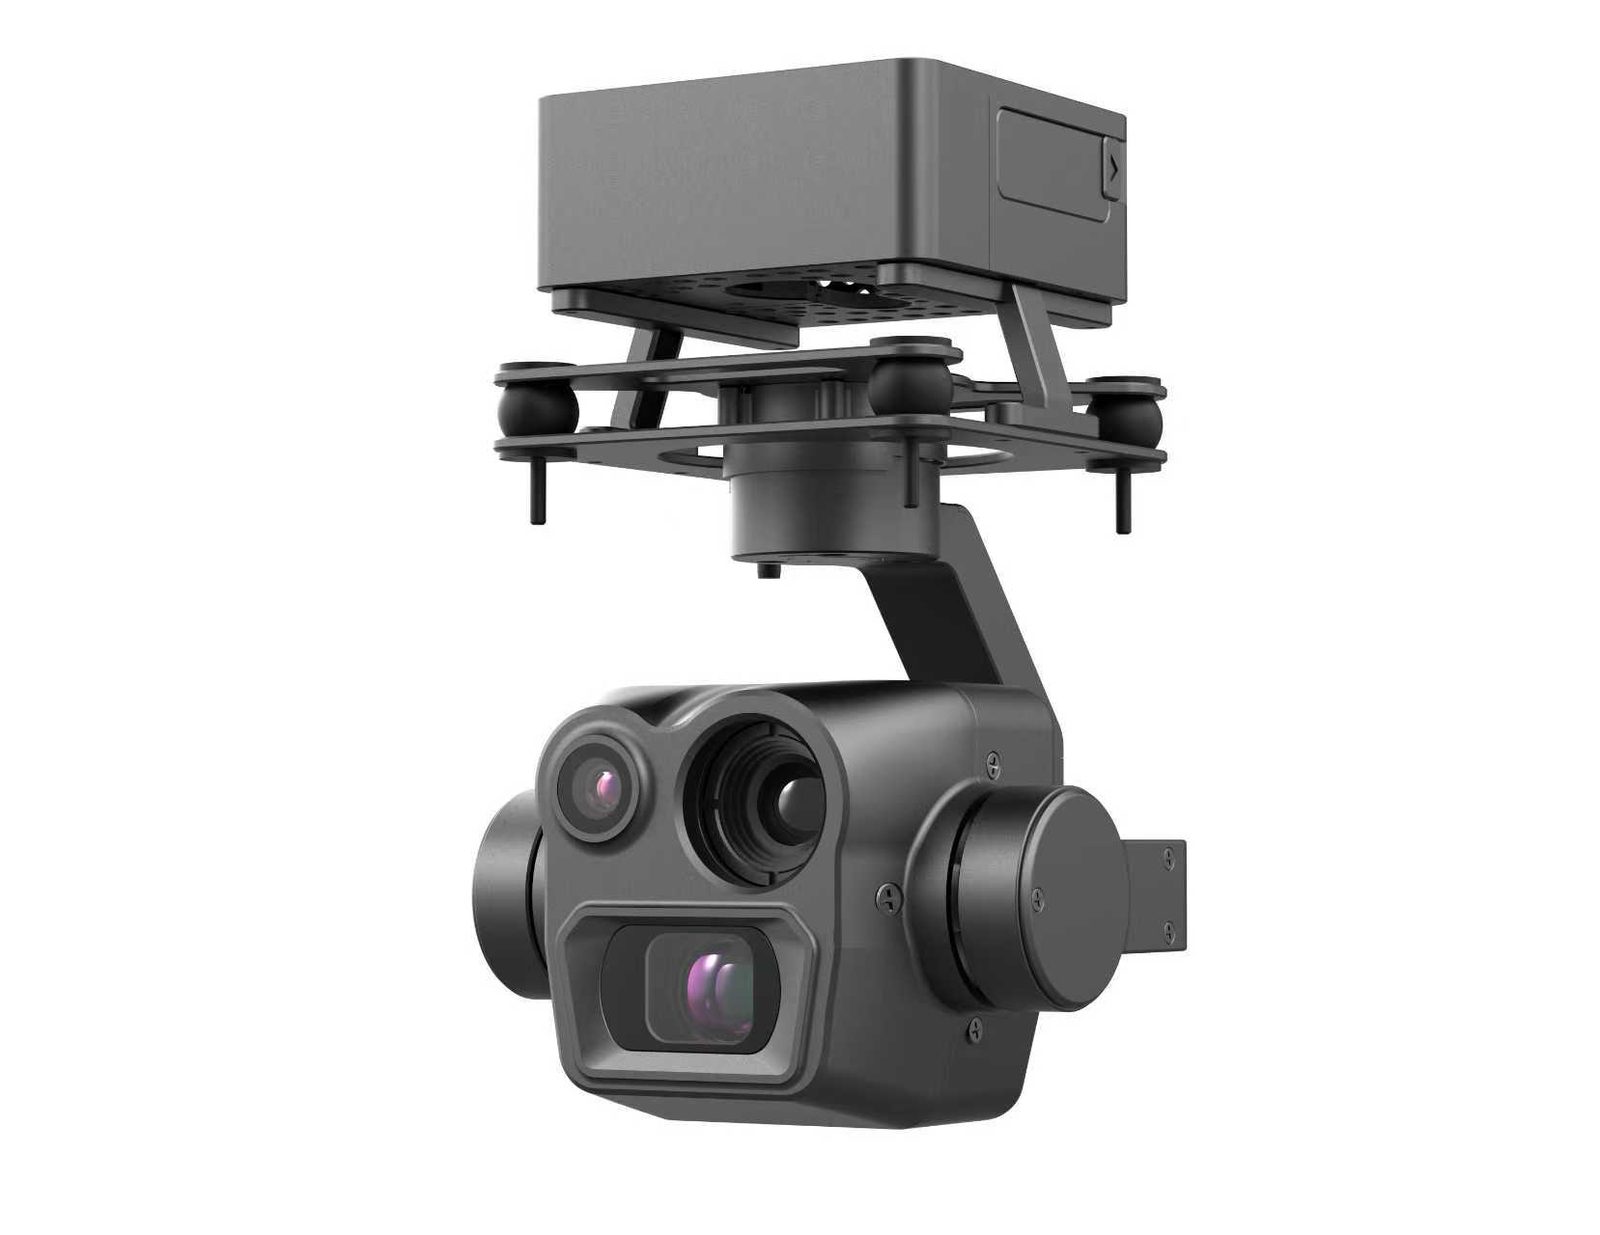
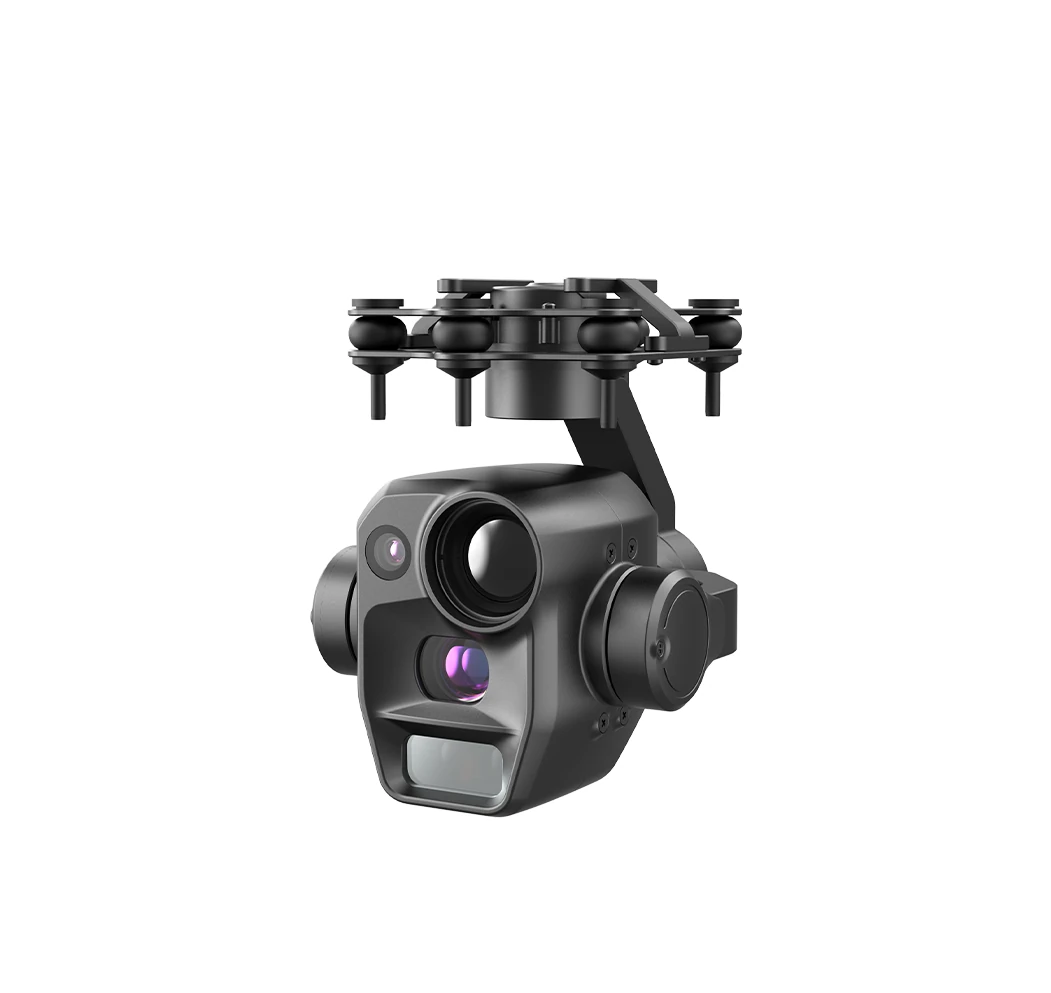
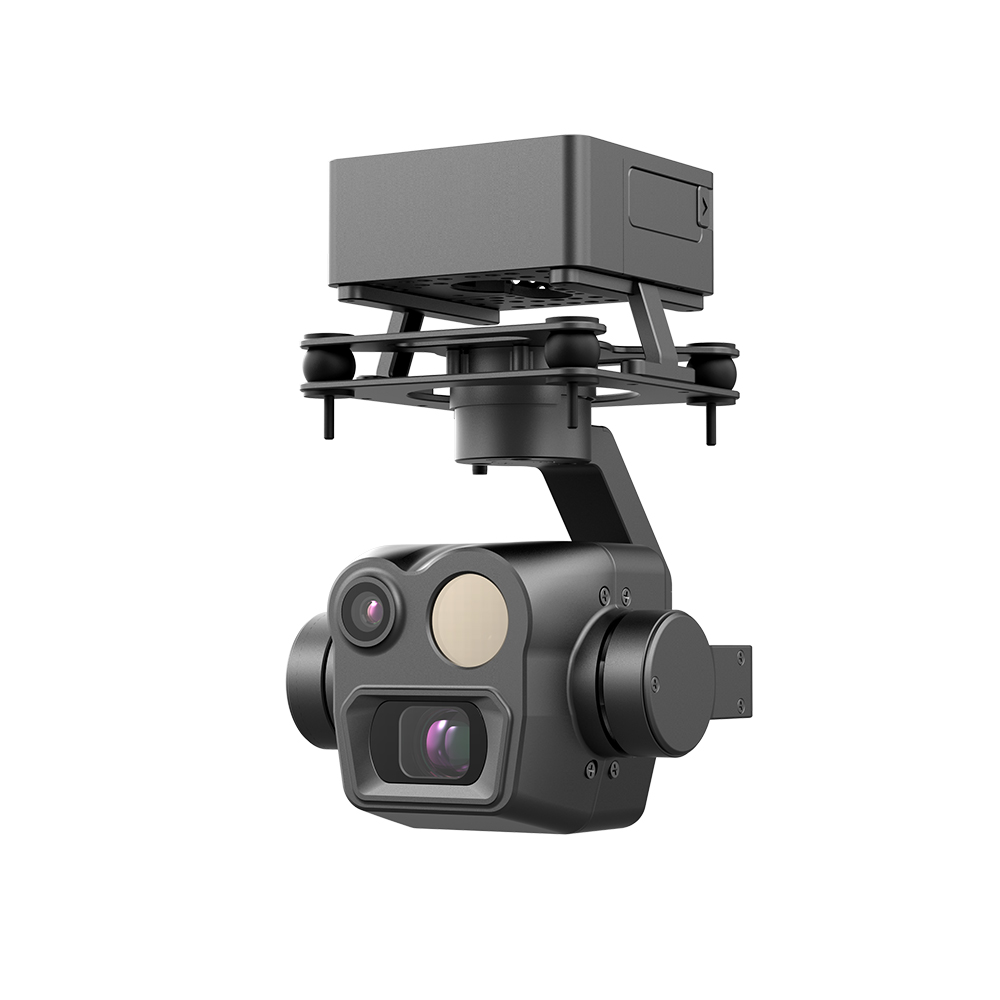
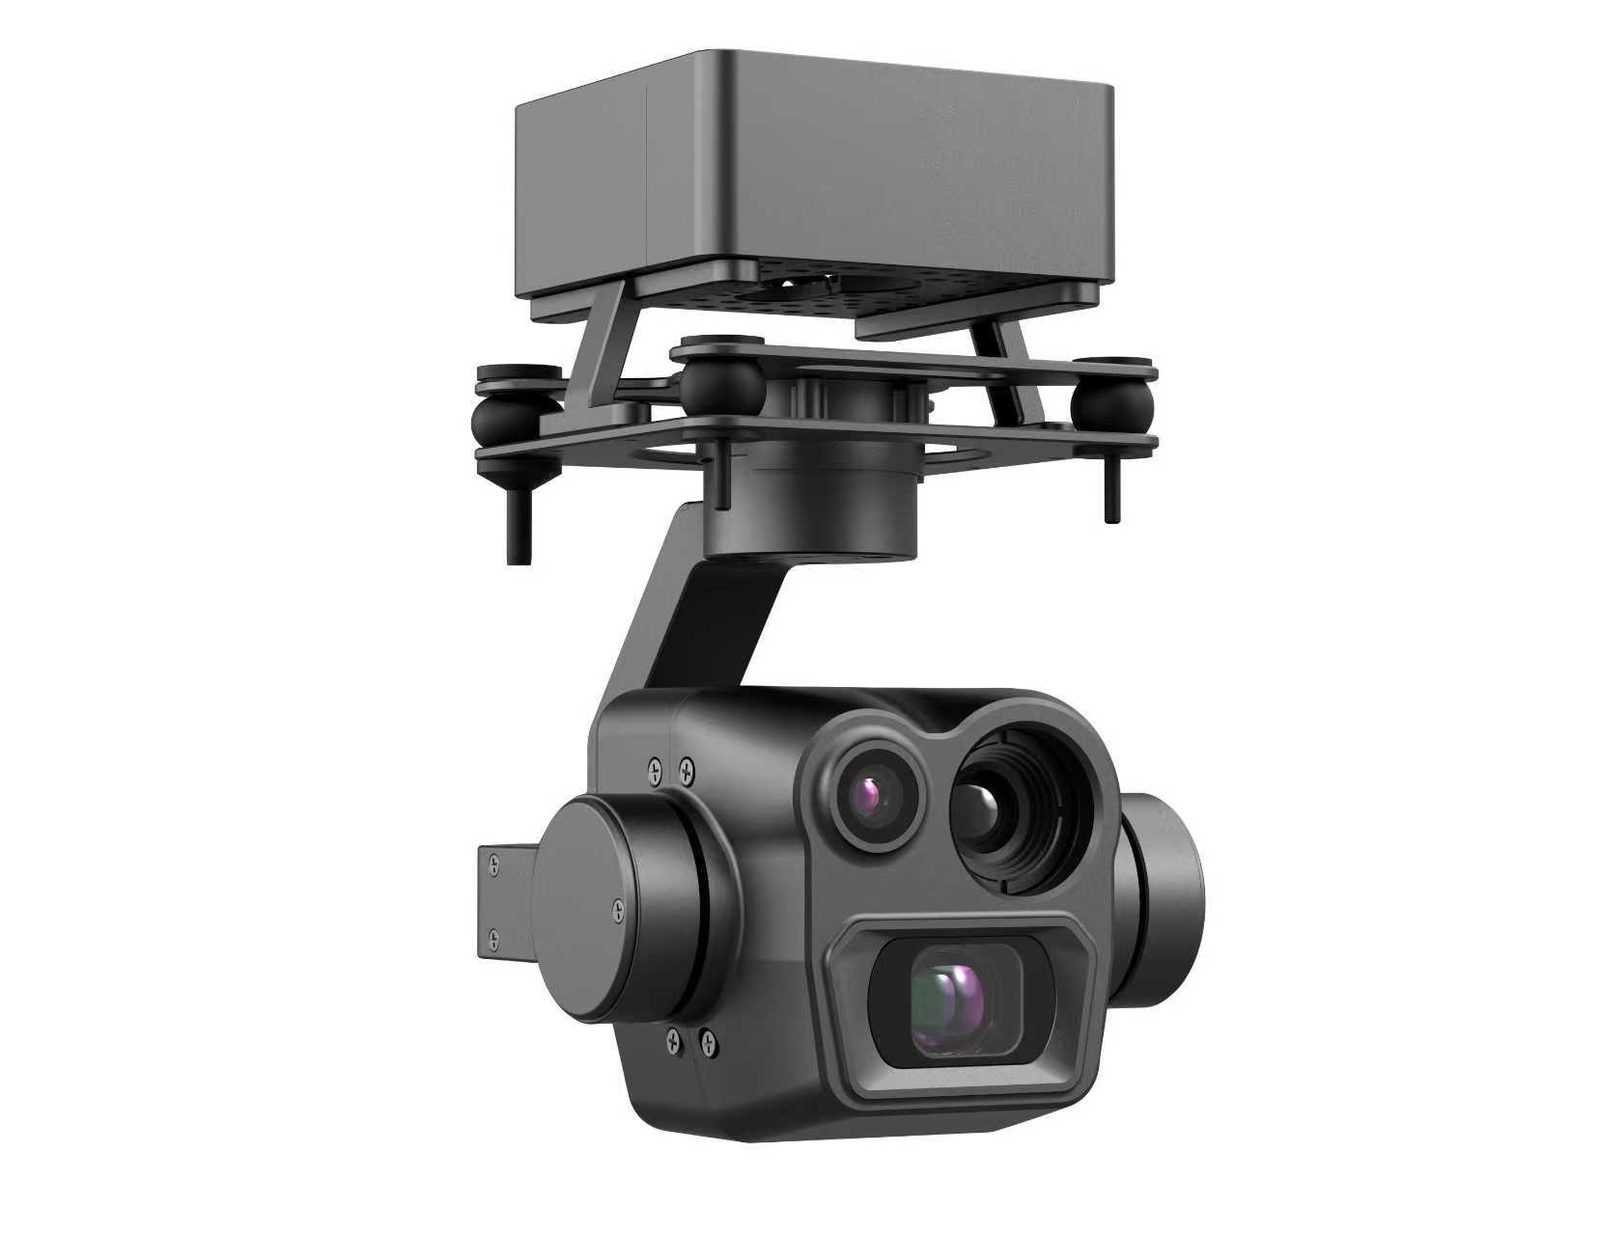
供电排第一,是因为它藏了一个很不起眼的落差。PUTT215 的规格书里,稳态功耗写的是 ≤9.5W,供电要求写的是 DC 10.8V~26.4V、3A。拿 3A 乘最低电压 10.8V,是 32.4W——三倍半的差距。
这两个数不矛盾,它们说的是两个不同的时刻。9.5W 是飞起来稳定工作之后的消耗;32.4W 是上电、变焦、红外启动那一两秒的消耗。这三件事会挤在同一瞬间:三个轴的电机顶着气流修正姿态,变焦镜头在推焦,红外机芯在启动。电流冲上去,稳定下来又落回 1A 以内。
为什么会冲得这么高,值得说细一点。云台电机的电流和它要对抗的阻力成正比。飞机悬停时并不是静止的,气流一直在推机身,阵风来的那一下,三个电机要在极短时间里输出反向扭矩把画面按住,这一瞬间的电流可以是平稳悬停时的好几倍。变焦镜头在推焦时也一样,马达要克服镜组的惯量。红外机芯的启动电流则在开机那几百毫秒里最集中。三件事叠在一起,就是规格书上那个 3A 的来历。
有点像家里的空调。铭牌上一两千瓦,但压缩机启动那一下,电流远高于平稳运行时,所以老房子的空开经常在开机瞬间跳闸。吊舱的电源设计是同一个道理:按平稳运行的电流去配,就会在启动瞬间掉链子。
掉链子的表现通常是复位。母线电压被拉下去以后,吊舱的供电跌出自己的工作窗口,控制板重启,云台回到初始位置,画面黑掉。等电压恢复,它又自己起来——所以现场看到的往往是"黑一下、又好了、再飞再黑"。这种间歇性的故障最难查,因为地面复现不了。
麻烦正在这里。地面联调时镜头不会突然推焦,红外也不会开机就满负荷,电源看起来完全够用。等到飞机离地、操作员一推变焦,问题才出来。
要提前发现,办法其实很土:在台架上让云台连续变焦、同时切红外,用示波器或者带电压记录功能的电源,盯住吊舱供电端的电压曲线。能顶住这两下不跌出 10.8V,上天基本就没问题。这一步花十分钟,比落地排查一天划算。
所以电源要按峰值留,不是按稳态留。规格书写 3A,意思是"这条供电链路得扛得住 3A",不是"它一直在吃 3A"。真按 1A 去配电源,线和接头能省一点重量,但省下来的是风险。
供电窗口的另一头倒是省事。10.8V~26.4V 正好盖住 3S 到 6S 锂电池的电压范围(3S 满电 12.6V,6S 满电 25.2V)。多数多旋翼直接拿主电池供电就行,不必再加一级降压模块。少这一级,少一点重量,也少一个会松、会虚接的接头。只有电池组电压超出这个窗口的平台,才需要额外处理。
| 型号 | 供电范围 | 稳态功耗 | 峰值功率(10.8V×3A) | 重量 |
|---|---|---|---|---|
| PUTT215 | DC 10.8V~26.4V @3A | ≤9.5W | 32.4W | 215±5g |
| PUTT225 | DC 10.8V~26.4V @3A | ≤10W | 32.4W | 225±5g |
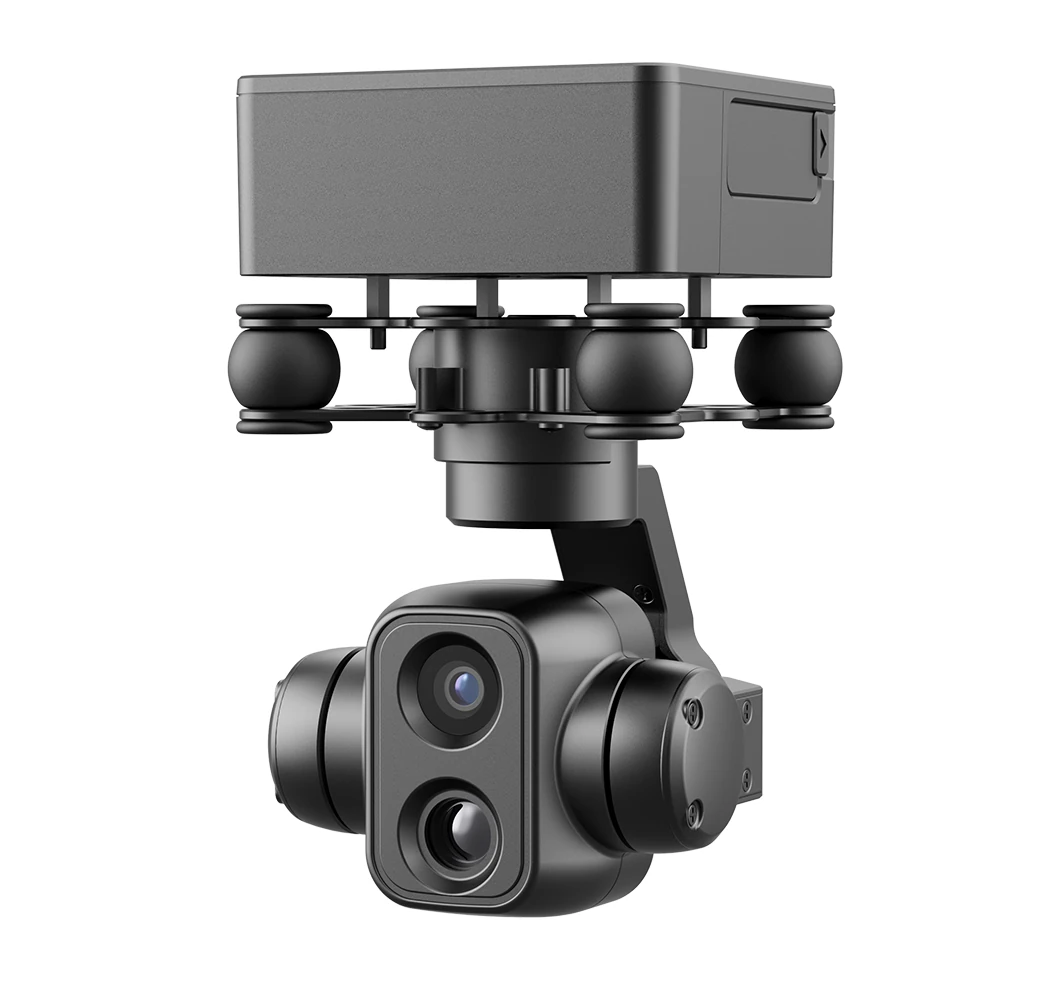
| PUTF270 | DC 10.8V~26.4V @3A | ≤9W | 32.4W | 280±5g |
工作温度那一栏也值得看一眼:−20℃~+55℃。这个范围落在中东和非洲的白天作业里是有实际意义的。夏天正午地表五六十度,舱体散热全指望飞行时的气流,连续悬停就得留余量,不能一直贴着上限飞。北方冬天反过来,−20℃ 是下限,电池起飞前要保温,否则容量掉得快、飞不到标称时间。
视频走哪条路,决定画面怎么回地面
视频输出有三种:HDMI、网络、同轴。看着只是接口形状不同,实际是三条差别很大的链路。选错一条,整套图传都得重做。
HDMI 走的是无压缩信号,画质和延迟最好,适合把吊舱直接接到机上的图传发射器。它把每一帧的像素原样送出去,数据量大、频率高,所以对线材长度很敏感——线一长,高频信号就开始衰减,画面出现雪花或者干脆没信号。机内布线要短、要绑牢,振动下松一点就可能接触不良。这是它唯一但很硬的限制。
网络口出来的东西不一样,它是压缩过的 RTSP 流。压缩的好处是数据量小,一根普通网线就能同时承载视频和控制,机载电脑、地面站、录像机、AI 盒子可以从同一个地址一起拉流,不必再串一个视频分配器。做 AI 识别的方案基本都走这条路:画面从吊舱出来直接喂给算法,识别结果再回传地面,中间不用再转一次信号。
它的门槛是带宽。RTSP 流是压缩流,码率多少取决于分辨率、帧率和压缩方式。一路 1080p 通常几 Mbps,四路同时拉就是四倍。设计的时候要把"同时几个终端、每个多高的码率"乘一遍,再看图传链路的实际带宽还剩多少,不然画面会卡、会花。选 1080p 还是 4K,也不是越高越好,要跟链路和算法一起定——很多识别任务 1080p 已经够用。
同轴适合布线距离长、电磁环境复杂的平台,抗干扰是它的强项,工程上常用在模拟图传链路里。但画质取决于整条链路的端到端表现,从吊舱到发射机到接收机,任何一段拖后腿都会体现在最终画面上,选型时要跟图传端一起评估,不能只看吊舱这一头。
有一个细节经常被漏掉:网口和 HDMI 能不能同时出画面,各型号不一样。有的支持双路同出——比如一路 HDMI 给机载图传、一路网口给机载电脑做识别;有的只能二选一。这一项在规格表上不显眼,下单前按型号问清楚,别等到方案评审完才发现要加视频分配器。
还有一层容易混:视频走哪条路,只决定画面怎么回地面,不决定画面能看清多少。能看清多少是焦距和视场角的事,变焦与定焦那篇算过这笔账。
控制:SBUS 能拨杆,但做不了自动跟踪
控制口有三种,对应三种用法,没有谁比谁高级,选错类型是接口环节返工最多的原因。
TTL 串口给自研飞控和自制机载板用,适合把云台控制写进自主飞行逻辑——比如飞到某个航点自动转向、发现目标自动锁定。它数据量小,一根三线的串口就够,但对电平最挑:3.3V 的串口接到 5V 上,接口当场烧掉。都叫"串口",TTL 电平和 RS232 完全是两回事,接之前一定要确认两边的电平,以及波特率和指令集是否对得上。
网口给机载电脑用,跟视频共用一根线,布线最省。它的前提是机上本来就有一套网络——现在做 AI 识别的方案大多满足这个条件,所以网口控制常常是顺带就能用的。
SBUS 给遥控接收机用,飞手拨杆就能转云台,接法最简单。这里有个容易踩的误会:能拨杆,不等于能下发完整指令。SBUS 本身是遥控器的通道协议,一路过来的就是几个通道值,表达不了"锁定这个目标""飞到那里再拍"这种任务级指令。有人按 SBUS 接好控制,以为可以做自动跟踪,结果任务参数根本发不下去,最后只能蹲在地面上手动点。
所以要自主飞行加自动跟踪,控制得走串口或网口,SBUS 留作手动接管,两条并行不冲突——这也是多数集成方案的实际做法:平时靠任务逻辑控制,需要人工干预时飞手拨杆接手。
跟踪和定位也常被混为一谈。跟踪是让画面锁住目标;定位是把目标换算成经纬度,要扯上测距和角度误差,是另一笔账,目标定位这篇单独算过。AI 跟踪本身怎么实现,见这篇。
| 控制接口 | 给谁用 | 关键区别 |
|---|---|---|
| TTL 串口 | 自研飞控、自制机载板,控制写进自主飞行 | 电平要对(3.3V/5V),波特率和指令集跟厂家核对 |
| 网络 | 机载电脑、带网口的图传 | 要约定 IP 和端口,常与视频共用带宽 |
| SBUS | 遥控接收机,飞手手动拨杆 | 只走遥控通道指令,发不了完整指令集 |
各型号接口一览:这张表的价值在"没标的格子"
下面是产品库里已经标注的接口。做这张表,是想把"全系都支持",而是把"哪些标了、哪些没标"摊开——没标的格子,下单前问清楚,别自己猜。
| 型号 | 控制接口(已标注) | 视频输出(已标注) |
|---|---|---|
| PUTD095 | TTL 串口、网络、SBUS | HDMI / 网络 / 同轴 |
| PUTD070A | 未标注,需确认 | 网络、HDMI |
| PUDD075 系列 | TTL 串口、网络 | 未标注,需确认 |
| PUTT215 / PUTT225 | 网口、SBUS、电源串口(随附工装线一套) | 网口 RTSP 视频流 |
| PUTF270 | 网口、SBUS、电源串口(随附工装线一套) | 网口 RTSP 视频流 |
那几个"需确认"的格子是刻意留的。接口上最贵的错误,是把一个没核实的假设写进方案,等货到了才发现飞控对不上——那时候改的是整机布线,代价远大于前期问一句话。表里没写的,不代表没有;写了的,也不代表你的接法能照搬。把飞控型号、图传形态、供电架构发给厂家,让对方按你的平台出一版接线清单,这一步最省事。
"看得见"的指标同理。规格表写昼间识别 1500 米,你在 800 米外可能连一根导线都测不到。这当中没有虚标,是光斑、入射角和目标尺寸在起作用,激光测距那篇把账算透了。接口和指标是同一类东西:规格表给的是上限,能不能达到,取决于你的现场条件。
接口选型最容易翻车的五个地方
坑 1:按稳态功耗配机载电源
吊舱轻不等于省电。215 克的 PUTT215 稳态不到 10W,峰值却要按 3A(最低电压下 32.4W)留。地面测不出问题,因为相机不会在桌上拉到峰值。
解法:电源按峰值电流留余量,母线电压按电池满电、亏电两头各算一遍。重量、功耗、续航的完整算法见Micro 吊舱 SWaP 预算指南。
坑 2:把 SBUS 当万能控制口
SBUS 是遥控通道协议,接上能拨杆操纵云台,但不等于飞控能下发全部指令。以为接了就能自动跟踪,结果任务参数下不去,只能蹲地上手动点。
解法:自主飞行控制走串口或网口,SBUS 留给手动接管。
坑 3:网口只拉视频,忘了它也能走控制
带网口的吊舱,视频和控制能共用一根网线。为"保险"再拉一路串口控制线,机上多出线和接头,振动下的故障点反而变多。
解法:机载电脑在网的方案,优先网口单线,把省下的重量和线留给电池。
坑 4:默认 HDMI 和网络只能二选一
部分型号支持双路同出,部分不行。只按习惯假设,方案评审完才发现要加视频分配器。
解法:把"要不要双路同出"写进采购需求,下单前按型号问。
坑 5:只对协议名,不对电平和接头
都叫串口,TTL 电平和 RS232 不是一个东西;都叫网口,接法和 IP 约定也不同。协议名对上了、电平接头对不上,照样烧接口。
解法:下单前把飞控型号、接口电平、接头形态发给厂家,要一份针对你平台的接线清单,照单接。
一句话总结
吊舱接口的核对顺序:先按峰值电流配电,再按飞控形态选控制线,最后按图传链路选视频线。三根线都对了,才轮到分辨率、变倍这些看得见的参数。正在给平台选吊舱的,把飞控型号和图传形态发过来,先核这三根线,再谈型号。
我们需要你的场景
- 电力巡检,飞控是现成平台,要确认吊舱控制口能不能接进现有串口 → 发飞控型号,出接线清单
- 安防监控,机载电脑走 RTSP 拉流做识别 → 按你的带宽给码流和分辨率建议
- 项目投标,要完整接口与供电方案表 → 把平台参数发来,方案和选型咨询不收费
要确认接口兼容或拿接线清单,联系我们。
常见问题 FAQ
飞控走 MAVLink 协议,能直接接吊舱吗?
产品页标的控制口是 TTL 串口、网络、SBUS。MAVLink 是飞控侧协议,要按具体飞控型号确认适配方式,下单前把型号发来核实,确认后给接法;没核实前,不假定互通。
RTSP 流能同时给地面站和录像机用吗?
能。RTSP 是网络流,带宽够时多个终端同时拉——机载电脑做分析、地面站做监视、录像机存档。按终端数量评估码流和带宽。
网口和 HDMI 能同时出画面吗?
各型号不同,有的双路同出,有的二选一。写进采购需求,下单前按型号问。
4S 锂电池能直接给吊舱供电吗?
能。供电窗口 10.8V~26.4V 盖住 3S~6S,4S 满电 16.8V,在窗口内。供电能力按 3 安留,别按稳态估算。
SBUS 和 TTL 串口能同时接吗?
能并行。SBUS 接遥控做手动接管,TTL 串口或网口接飞控做自主控制。接线前确认引脚定义,别让电源引脚电位冲突。
吊舱是快拆结构吗?换装要重新调平吗?
多款配标准快拆,3 分钟挂卸。快拆用于同一飞机换装不同吊舱;重装后做一次水平校准,以随机说明书为准。
免责声明:本文参数取自在售产品的出厂规格书,具体以正式报价与随机说明书为准;涉及与其他品牌飞控、图传设备的兼容性,需按实际型号确认后方可写入方案。文中识别距离等指标为特定条件的实验室标称值,实际表现受天气、目标尺寸与反射特性影响。