Resolución de cámara térmica para drones: por qué dos cardanes 640×512 reconocen 2,5 veces menos de noche
Ponga tres cardanes uno junto al otro. Los tres usan un detector de infrarrojos de 640×512, con idéntico número de píxeles. Su alcance de reconocimiento nocturno sobre un objetivo adulto está homologado en >120 m en uno, >220 m en el segundo y >300 m en el tercero. Entre dos productos que llevan las mismas cuatro cifras en la hoja de datos hay una brecha de 2,5 veces.
La mayoría de los compradores pide el equipo en función de esas "640×512" y descubre en la primera misión nocturna que, a la distancia donde el objetivo debería ser reconocible, la imagen solo contiene una mancha que nadie se atreve a llamar persona o árbol. Este artículo calcula de dónde sale esa brecha: qué parámetro la gobierna de verdad, si se puede recalcular por uno mismo, y por qué pasar de 384×288 a 640×512 a veces no compra absolutamente nada.
Las especificaciones de este artículo provienen de las hojas de datos de fábrica de nuestros productos en venta. Las cifras de resolución angular y alcance de reconocimiento que se derivan aquí son ejemplos de cálculo basados en geometría, no resultados medidos; el rendimiento real debe confirmarse frente a su plataforma y sus condiciones de operación.
Los píxeles deciden cuán fina es la imagen; la distancia focal decide hasta dónde llega ese detalle
640×512 es una especificación del detector — un sensor LWIR no refrigerado que responde en la banda del infrarrojo de onda larga — y no tiene nada que ver con la lente. Monte el mismo detector de 640×512 detrás de distintas distancias focales y obtendrá dos imágenes completamente diferentes: cuanto mayor es la distancia focal, más estrecho es el campo de visión, y el mismo número de píxeles se reparte sobre una porción más pequeña de terreno, así que a cada píxel le toca una fracción menor de ese suelo.
Escrito como fórmula, la resolución angular por píxel es igual al campo de visión dividido entre el número de píxeles. Haga la división en tres cardanes 640×512 de nuestra gama y la brecha aparece de inmediato:
| Modelo | Distancia focal IR | Campo de visión IR | Resolución angular por píxel | Reconocimiento de día | Reconocimiento de noche |
|---|---|---|---|---|---|
| PUTD070A | 9,1mm | 48,3°×38,6° | 0,0755° | >350m | >120m |
| PUTT155 | 18mm | 24,4°×19,5° | 0,0381° | >400m | >220m |
| PUTT170 | 25mm | 17,5°×14,0° | 0,0273° | >400m | >300m |
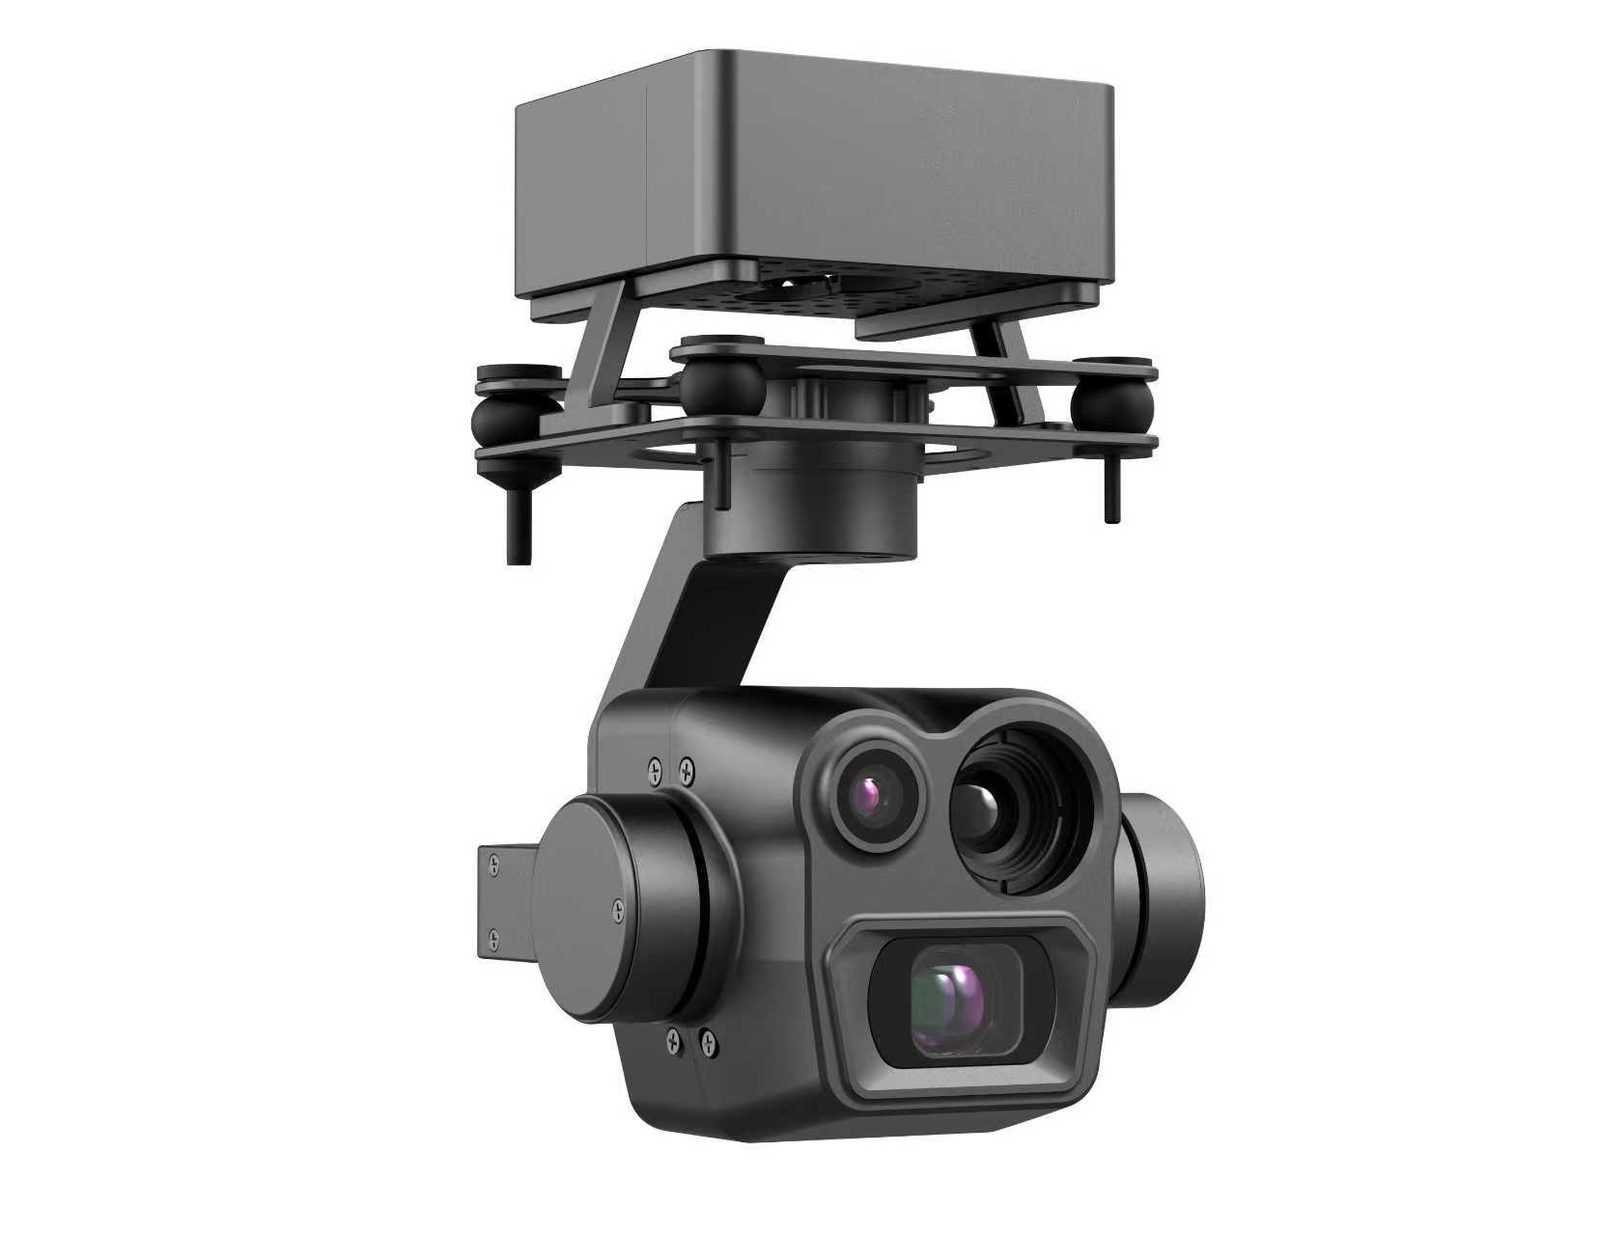
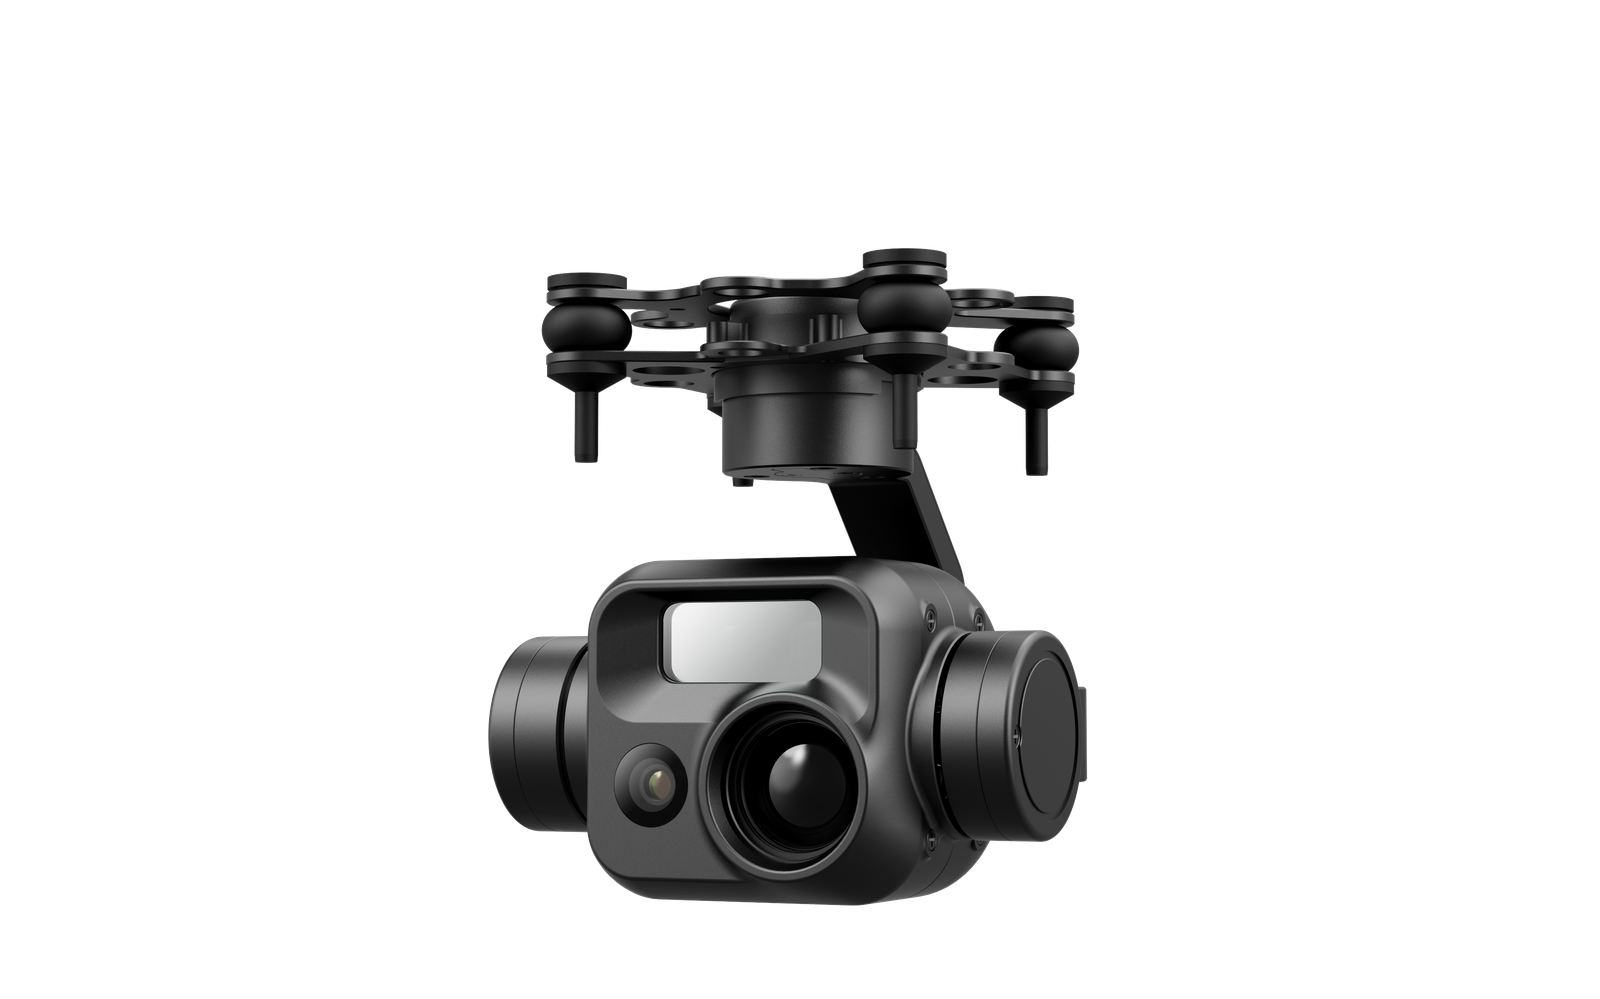
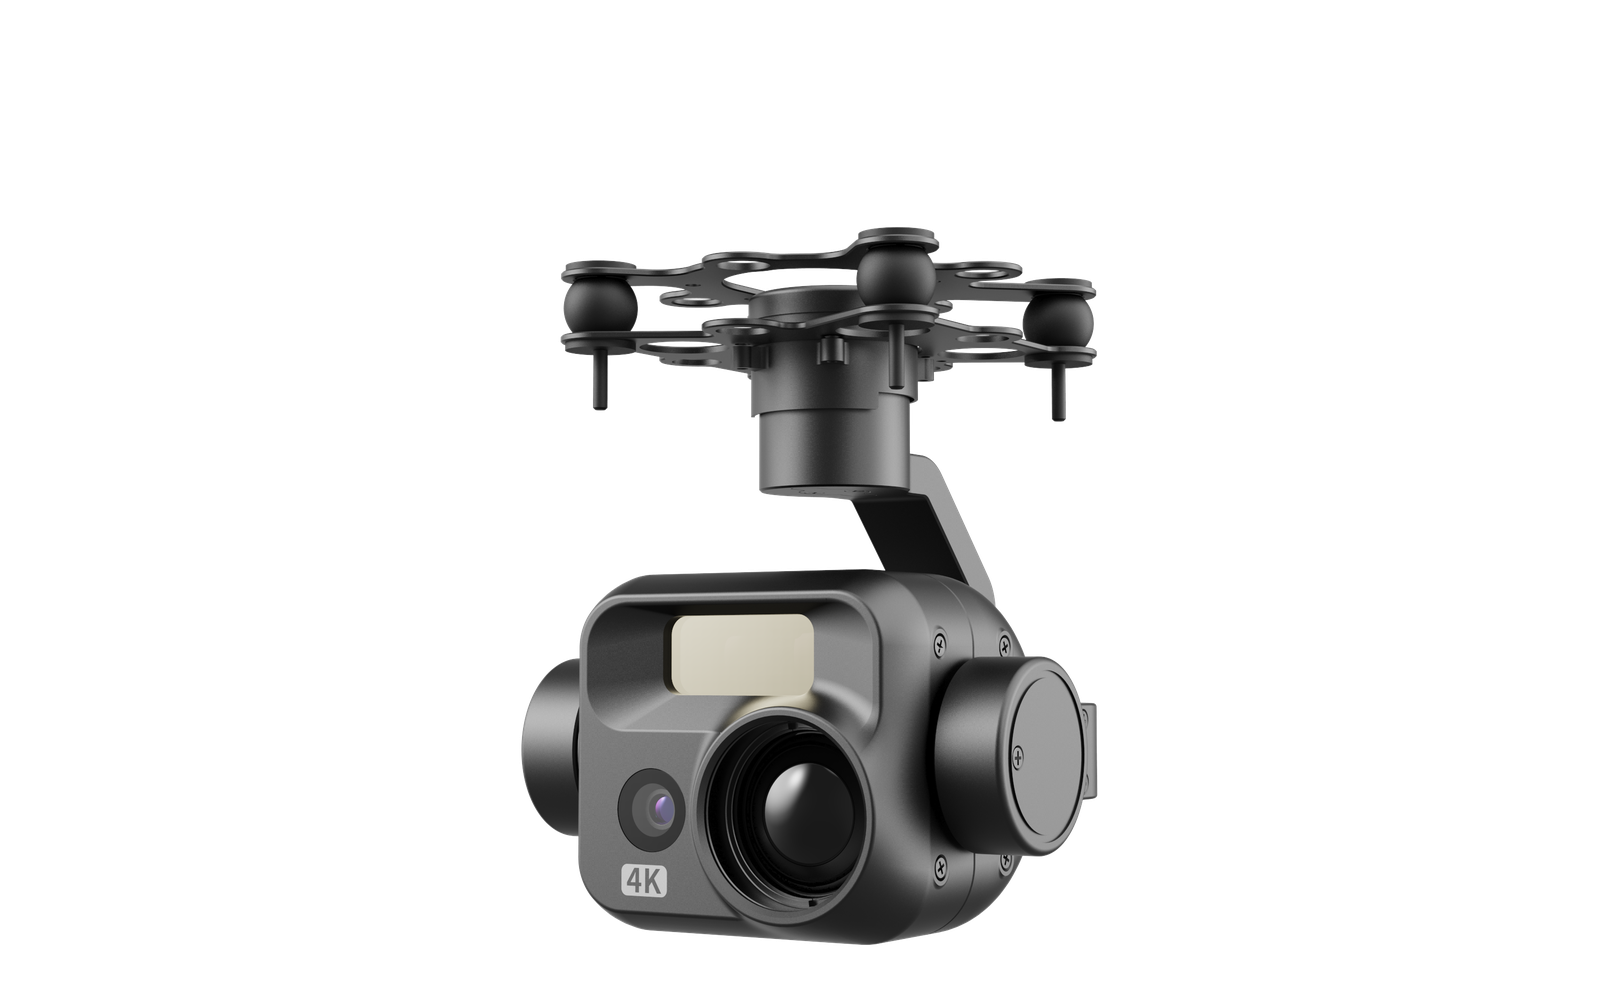
El PUTD070A de la imagen es la primera fila: canal térmico de 640×512 con lente infrarroja corta de 9,1mm, campo de visión de 48,3°×38,6°, la lente pequeña de la izquierda llevando el canal visible y la grande del centro el infrarrojo. Su detector es LWIR no refrigerado con respuesta de 8 a 14 μm; el PUTT155 y el PUTT170 trabajan de 8 a 12 μm, una diferencia de transmmisión de ventana que no cambia la lógica de esta línea de selección. Su reconocimiento diurno llega a 350 m y el nocturno baja a 120 m, y ese escalón es lo que este artículo desarma.
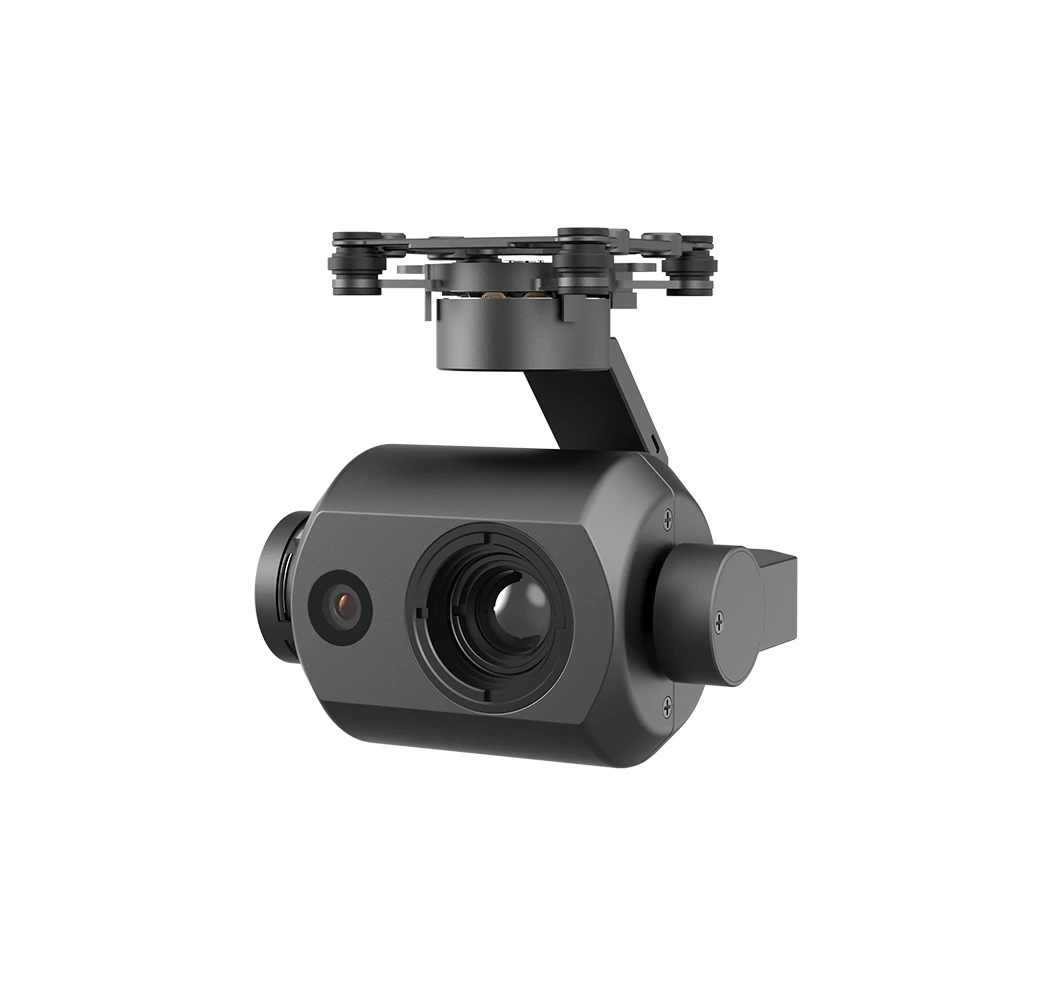
Las tres filas llevan el mismo número de píxeles, pero la resolución angular por píxel se aprieta de 0,0755° a 0,0273°, hasta un tercio del valor inicial. El alcance de reconocimiento nocturno sube de 120 m a 300 m, el mismo 2,5 veces. El número de píxeles no emitió ningún voto en esto; la distancia focal lo hizo todo.
El total de píxeles es como el tamaño de una red de pesca; la resolución angular por píxel es como el tamaño de la malla. Que el pez se quede dentro depende de la malla. Cuánta agua cubre una lanzada depende de la red entera. Responder a "qué tamaño de pez se puede capturar" con "cómo de grande es la red" está mal planteado desde el principio.
El alcance de reconocimiento homologado se puede recalcular: la línea es "12 píxeles por persona"
Los alcances de reconocimiento que aparecen en las hojas de datos parecen cifras medidas en campo. La mayoría están calculadas. El criterio de uso general es el criterio de Johnson: para que un objetivo sea reconocido en la imagen — persona o vehículo, y qué lleva encima — necesita ocupar del orden de una docena de píxeles; para la simple detección, "hay algo ahí", bastan dos o tres píxeles. Reconocimiento y detección difieren en más de diez veces en la misma tabla de parámetros, y esa línea es la razón.
Pase esa línea a la fórmula y el alcance de reconocimiento sale aproximadamente como la altura del objetivo dividida entre "12 veces la resolución angular por píxel en radianes". Calcúlelo para un adulto de 1,7 m:
En el grupo de 9,1mm, 0,0755° por píxel equivale a 0,001318 radianes, y 1,7 dividido entre 12 por 0,001318 da 107 m; la hoja de datos dice >120 m. En el grupo de 18mm, 0,0381° equivale a 0,000665 radianes y da 213 m frente a los >220 m homologados. En el grupo de 25mm, 0,0273° equivale a 0,000476 radianes y da 298 m frente a los >300 m homologados.
Las tres caen cerca de su valor homologado, y el error viene de la altura de objetivo supuesta y de las condiciones de ensayo. Esto sirve en dos niveles. Primero, puede tomar la hoja de datos de cualquier cardán y recalcular de dónde salió su alcance homologado; si la cifra no sale, o sale muy desviada, lo correcto es preguntar bajo qué condiciones se escribió ese número. Segundo, puede calcular su propia misión al revés: cuando un cliente dice "necesitamos reconocer a una persona a 250 m de noche", meterlo en la fórmula le dice qué grupo de distancia focal buscar, sin adivinar entre números de modelo. Las fronteras entre detección, reconocimiento, seguimiento y geolocalización están planteadas una junto a otra en nuestra guía de geolocalización de objetivos.
También hay que decir dónde termina este paso: lo que la fórmula produce es un techo teórico, y el valor homologado suele quedarse por debajo. El PUTD095 usa 384×288 con una lente de 7mm, 0,0646° por píxel, y la misma fórmula da 126 m, mientras la hoja de datos solo reclama >90 m. La bajada viene de que las condiciones de ensayo se fijaron por el extremo más estricto. La fórmula sirve para comparar y ordenar; no sustituye a la hoja de datos.
Pasar de 384 a 640 píxeles puede no cambiar hasta dónde se ve
La familia PUDD075GT lleva tres grados térmicos: el GT1 es 256×192 con lente de 7mm, el GT2 es 384×288 con 9,1mm, y el GT3 es 640×512 todavía sobre 9,1mm. Los píxeles suben de principio a fin mientras la distancia focal no se mueve en dos de los tres grados, y ese es exactamente el momento de mirar cómo se mueve el campo de visión.
El campo de visión del GT2 es 29,0°×21,7° y el del GT3 es 48,3°×38,6°. Divida cada uno: 29,0 entre 384 da 0,0755 grados, y 48,3 entre 640 también da 0,0755 grados. Los dos números son idénticos.
El 67% de píxeles de más del GT3 no hace que cada objetivo ocupe más espacio en la imagen; ensancha la imagen un 67%. Una misión cubre ahora ese mucho más de suelo — y el detalle que cae sobre cada píxel es exactamente el que entrega el GT2. El dinero gastado en pasar de 384 a 640 con la misma distancia focal compra cobertura, y la misma distancia de visión.
Entonces, cuándo sale a cuenta pagar por píxeles. Un caso es la misión que necesita a la vez campo ancho y detalle fino — barrer un patio grande y además distinguir a una persona en su esquina — donde la alta resolución es la única respuesta. El otro es el zoom digital: recortar un trozo de la imagen para ver más de cerca, y un recuento bajo de píxeles convierte el recorte en papilla. Si la misión es simplemente "reconocer a una persona lejana en una dirección fija", el rendimiento de una lente de distancia focal más larga supera con mucho al de más píxeles.
Para juzgar si un canal térmico resuelve fino, en la tabla de parámetros solo hay un número que contar: la resolución angular por píxel. Divida el campo de visión entre el número de píxeles y acabó en diez segundos — más útil que leer diez páginas de especificaciones.
El coste de la distancia focal larga: un encuadre de 17,5° es mirar al mar por una pajita
La lente de 25mm lleva el reconocimiento nocturno hasta 300 m, y el precio es un campo de visión reducido a 17,5°×14,0°. Quien haya volado una rotación sabe lo estrecho que es: si el objetivo está en encuadre o no es cuestión de suerte, y una vez que el cardán barre el momento, toca otra vuelta. En una misión de búsqueda esos minutos se convierten en un círculo tras otro, combustible y tiempo quemados en la búsqueda misma.
La focal corta de 9,1mm invierte el problema: el campo de 48,3°×38,6° encuentra objetivos con facilidad, pero más allá de 120 m una persona se funde en una mancha. Puestos juntos los dos extremos, la respuesta cae en "no elija solo uno".
El enfoque maduro deja que el ancho y el largo se repartan el trabajo: el canal ancho encuentra el objetivo, el canal largo lo identifica, y las dos imágenes vuelven a la vez para que el piloto busque y confirme en una sola pantalla. Así están construidos nuestros cardanes de tres sensores: el PUTT155 empareja un canal visible ancho con infrarrojo de 18mm, y el PUTT155 empuja el infrarrojo a 25mm, cada uno encontrando su propio equilibrio entre "encontrarlo" y "verlo claro". Cómo cooperan las dos rutas ópticas y cómo se reparten zoom y foco fijo está en nuestra guía de combinación térmica y zoom y en la comparativa zoom contra foco fijo, y no se repetirá aquí.
Otra línea en la cuenta: un grupo óptico de focal larga es más pesado y más largo, y el peso y el consumo del cardán suben con él, lo que el presupuesto de carga de una aeronave pequeña puede no absorber. Antes de elegir distancia focal, pase primero los números de peso y potencia de la plataforma; el método está en nuestra guía de presupuesto SWaP para microcardanes.
La letra pequeña bajo las cifras homologadas importa más que las cifras
En el mismo PUTD070A, el reconocimiento de día es >350 m y el de noche >120 m, una brecha de casi tres veces. Lo que cambia es la luz. El día le regala el sol como fuente gratuita; de noche la imagen térmica solo cuenta con la diferencia de temperatura entre el objetivo y su fondo.
Cada distancia de la tabla de parámetros lleva colgando una sarta de condiciones: visibilidad no inferior a 8 km, humedad relativa no superior al 60%, diferencia de temperatura de fondo no inferior a 5 K, y el objetivo contado como adulto. Esas condiciones describen la frontera de la física. La hoja de datos del PUTD095 declara además una diferencia de temperatura equivalente de ruido NETD de ≤50mK a 25°C y F#1.0, lo que significa que cuando la diferencia entre objetivo y fondo cae por debajo de 50 milikelvin, el detector ya no separa el objetivo del ruido de fondo.
Junte las dos cosas y un montón de misterios de campo se explican solos: por qué un muro recién pasado el aguacero se lee mal, por qué la imagen térmica se apaga con la niebla, por qué una mañana de invierno puede funcionar mejor que una tarde templada. Cuando la diferencia de temperatura no está, 640×512 y 1280×1024 ven exactamente la misma nada. Más píxeles no lo arreglan; eso es la física. Cambiar las condiciones o el momento de la misión sí. El tamaño de mancha y el ángulo de incidencia son la otra razón de que el alcance medido se quede tan lejos del homologado, y nuestra guía de telémetro láser para cardanes lo desarrolla en detalle.
Hay otro camino de noche: la luz visible de nivel estelar. El canal visible del PUTD070B usa un sensor estelar de 1/2,8 pulgadas y 2 MP, y con algo de luz ambiental presente — resplandor urbano, luz de luna — lleva mucho más detalle que la imagen térmica, y sirve mejor para juicios de rostro y matrícula que necesitan ese detalle. La imagen térmica y la luz visible estelar son dos tipos de noche; cuál llevar se deduce de la misión, no de que una sustituya a la otra.
Una tabla de selección que puede aplicar a su propia misión
Para convertir la fórmula en una acción de selección, trabaje hacia atrás desde "a qué distancia hay que reconocer a una persona de noche" en lugar de comparar listas de parámetros modelo por modelo:
| Tipo de misión | Necesidad de reconocimiento nocturno | Grupo de distancia focal a mirar | Modelos correspondientes |
|---|---|---|---|
| Patrullas nocturnas de planta, campus y obra | Clase 100 m | 9mm focal corta, gran angular | PUTD070A / PUTD070B / PUTD090 |
| Búsqueda y rescate en campo, inspección de ríos y tuberías | Clase 200 m | 18mm focal media larga | PUTT155 |
| Frontera, vigilancia de largo alcance, seguridad de activos críticos | Clase 300 m | 25mm focal larga | PUTT170 |
| Más allá de 300 m | —— | 640×512 es el techo | Se gestiona fuera de nuestro catálogo, hacia 1280×1024 |
La tabla se deriva de la línea de "12 píxeles por persona" y no es un valor prometido. En una misión real todavía se apilan el tiempo, el contraste del objetivo, cuánto tiempo puede la aeronave mantener un vuelo estacionario estable, y si la estabilización del cardán acompaña. En un cardán cuya estabilización es peor que 0,02°, la vibración del aire se come la mitad de la ventaja de la focal larga; cada 0,1° de sacudida se convierte en más de medio metro de desviación a 300 m, y un alcance de reconocimiento homologado más alto no se va a entregar.
Dónde fallamos, dicho sin rodeos
No tenemos ningún modelo de 1280×1024 en la gama. La industria está moviendo la imagen térmica de 640×512 hacia 1280×1024, y eso es la tendencia, no nuestro stock actual. Si una misión necesita de verdad reconocimiento estable de personas o vehículos más allá de 300 m, dígalo y lo gestionamos por la cadena de suministro en lugar de forzar un 640×512 a cubrirlo.
Una nota más de coherencia: los alcances de reconocimiento homologados que se citan para la familia PUDD075GT y para la familia de doble sensor siguen convenios distintos, y las cifras homologadas difieren en un margen notable con la misma distancia focal. Trate la hoja de datos escrita como referencia para la selección, lea la tabla de parámetros como un límite superior y deje margen en la propuesta. Qué lente va con qué unidad y sobre qué plataforma se monta es una pregunta que respondemos pasando las condiciones de su misión por los números.
La versión corta
Selección térmica: el número de píxeles decide cuánto suelo cubre la imagen, la distancia focal decide hasta dónde llega ese detalle, y la resolución angular por píxel es el número que hay que vigilar. El alcance de reconocimiento nocturno se divide de la línea de "12 píxeles por persona", no se apila del total de píxeles. Divida el campo de visión entre el número de píxeles en cualquier hoja de datos antes de comprar — eso es más fiable que preguntar a diez vendedores.
Cuéntenos su montaje
La selección térmica no se hace sin condiciones reales de operación. Mándenos la misión — qué busca de noche, a distancia aproximada de cuánto, la diferencia de temperatura ambiental y la iluminación, sobre qué plataforma vuela y cuánto margen de carga le queda — y apilamos esos factores para decirle qué grupo de distancia focal especificar, si ir a tres sensores, y si la estabilización y la potencia de su plataforma lo pueden cargar.
Integradores de sistema (proyectos de energía, emergencia, frontera) → indique el tipo de objetivo y el radio de operación, y trabajamos hacia atrás desde el requisito de alcance de reconocimiento hasta el grupo de distancia focal y la combinación de sensores.
Distribuidores (con dudas sobre si una configuración encaja con el cliente) → mande las condiciones de operación del cliente y confirmamos el grupo de lente y el ajuste de plataforma.
Reconocimiento más allá de 300 m o una configuración de 1280×1024 → se gestiona fuera de nuestro catálogo; indique el requisito de precisión y las condiciones de operación y nuestra cadena de suministro buscará el modelo.
Cómo contactarnos: deje un mensaje en la página de consulta marcado "selección térmica" y nuestro equipo técnico responde en 24 horas. Las consultas de selección no tienen coste.
Preguntas frecuentes
¿Qué compra 640×512 sobre 384×288, y merece la diferencia de precio?
Depende de la lente. Con la misma distancia focal, la alta resolución compra un campo de visión más ancho y la misma distancia de visión; con una lente de focal más larga, un recuento de píxeles menor puede ver más lejos. Cuando la misión necesita "cobertura ancha y detalle claro a la vez", la resolución más alta se gana la diferencia.
¿Por qué mi cámara térmica no ve claro de noche?
Nueve de cada diez veces la diferencia de temperatura no está. Cuando la diferencia entre objetivo y fondo cae por debajo de la diferencia de temperatura equivalente de ruido — las unidades de nuestra gama están en la clase de 50mK — el objetivo se funde en el fondo. Un muro húmedo recién pasada la lluvia, la niebla y un objetivo a temperatura de fondo entran todos en esta clase. Más píxeles no lo arreglarán; cambiar las condiciones o el momento de la misión sí.
¿Es mejor un campo de visión infrarrojo ancho o estrecho?
Depende de la fase de la misión. La búsqueda quiere campo ancho para encontrar rápido; la confirmación quiere campo estrecho para ver claro. Por eso los cardanes de tres sensores reparten el trabajo entre un canal ancho y uno largo en lugar de comprometerse en una sola lente.
¿Cuándo hace falta realmente 1280×1024?
Dos tipos de misión: reconocimiento estable de personas o vehículos más allá de 300 m, o una misión que necesita a la vez campo ancho y detalle fino. Fuera de eso, un 640×512 con la lente adecuada suele ser mejor compra y más ligero. No tenemos modelo de 1280×1024 en la gama; ese requisito se puede gestionar fuera de nuestro catálogo.
¿Se puede escribir el alcance de reconocimiento homologado en un contrato?
No es aconsejable. Esas cifras cuelgan de condiciones específicas — visibilidad, humedad, diferencia de temperatura, tipo de objetivo — y el resultado se mueve cuando las condiciones se mueven. Un contrato debe definir el método de verificación y las condiciones de aceptación frente al entorno real de operación, no copiar el valor homologado.
¿Puede la luz visible de nivel estelar sustituir a la imagen térmica?
No. La luz visible estelar necesita luz ambiental: el detalle es mejor, pero falla en oscuridad total. La imagen térmica funciona con la diferencia de temperatura y no necesita luz, pero también falla cuando la diferencia de temperatura no está. Las misiones nocturnas son dos tipos de noche, y cuál llevar se deduce de la misión.
¿Seguimiento y reconocimiento son lo mismo?
No. El seguimiento impide que el objetivo salga del encuadre una vez fijado; el reconocimiento juzga qué es la cosa que está en el encuadre. Los dos exigen cosas distintas a los píxeles y a la frecuencia de imagen. Cómo homologan los módulos de seguimiento IA su distancia de bloqueo y qué la afecta está en nuestra guía de campo de módulos de seguimiento IA.
Aviso legal: las especificaciones de este artículo provienen de las hojas de datos de fábrica de nuestros productos en venta, y prevalecen la oferta formal y la hoja de datos emitida para su configuración. Las cifras de resolución angular y alcance de reconocimiento derivadas en este artículo se siguen de la geometría y no tienen en cuenta la atenuación atmosférica, el error de montaje ni el error de solución de actitud del controlador de vuelo; son ejemplos de cálculo, no resultados medidos, y el alcance de reconocimiento real debe confirmarse frente a la plataforma, la lente y las condiciones de operación concretas. El criterio de Johnson citado es literatura técnica de dominio público, incluido solo para explicar un principio general, y no constituye declaración de rendimiento alguna sobre nuestros productos.